隧道照明灯如何影响驾驶视觉与能耗并实现智能调光安全通行科普


隧道照明灯如何影响驾驶视觉与能耗并实现智能调光安全通行科普
隧道照明灯如何影响驾驶视觉与能耗并实现智能调光安全通行科普
隧道照明灯在驾驶过程中扮演的角色,远比多数人想象的复杂。它既不是简单的照亮工具,也不是一味追求亮度就能解决问题的装置。驾驶者从明亮的外部环境进入隧道时,视觉系统会经历一系列生理变化,而照明灯的设计与调控方式,直接决定了这些变化是平稳过渡还是剧烈冲击。与此隧道照明也是公路运营中持续消耗电能的环节之一,如何在保障视觉安全的前提下控制能耗,成为照明技术演进的一条主线。智能调光正是在这一矛盾中逐步发展起来的技术路径。
先从驾驶视觉的底层机制说起。人眼视网膜上分布着两类感光细胞,一类负责明暗感知,另一类负责色彩与细节辨识。当车辆驶近隧道入口,外部亮度可能高达数千坎德拉每平方米,而隧道内部即使开启照明,亮度也往往只有外部的一小部分。这种悬殊差异迫使视觉系统在极短时间内调整瞳孔孔径和感光细胞的敏感度。如果隧道入口段的照明亮度不足以缓冲这种变化,驾驶者会短暂陷入视觉盲区,也就是常说的黑洞效应。反之,当车辆驶出隧道时,外部强光又可能造成白洞效应,同样削弱对前方路况的判断力。隧道照明灯的首要任务并非把隧道照得通亮,而是在入口、内部和出口三个区段形成合理的亮度梯度,让视觉系统有足够时间完成适应。
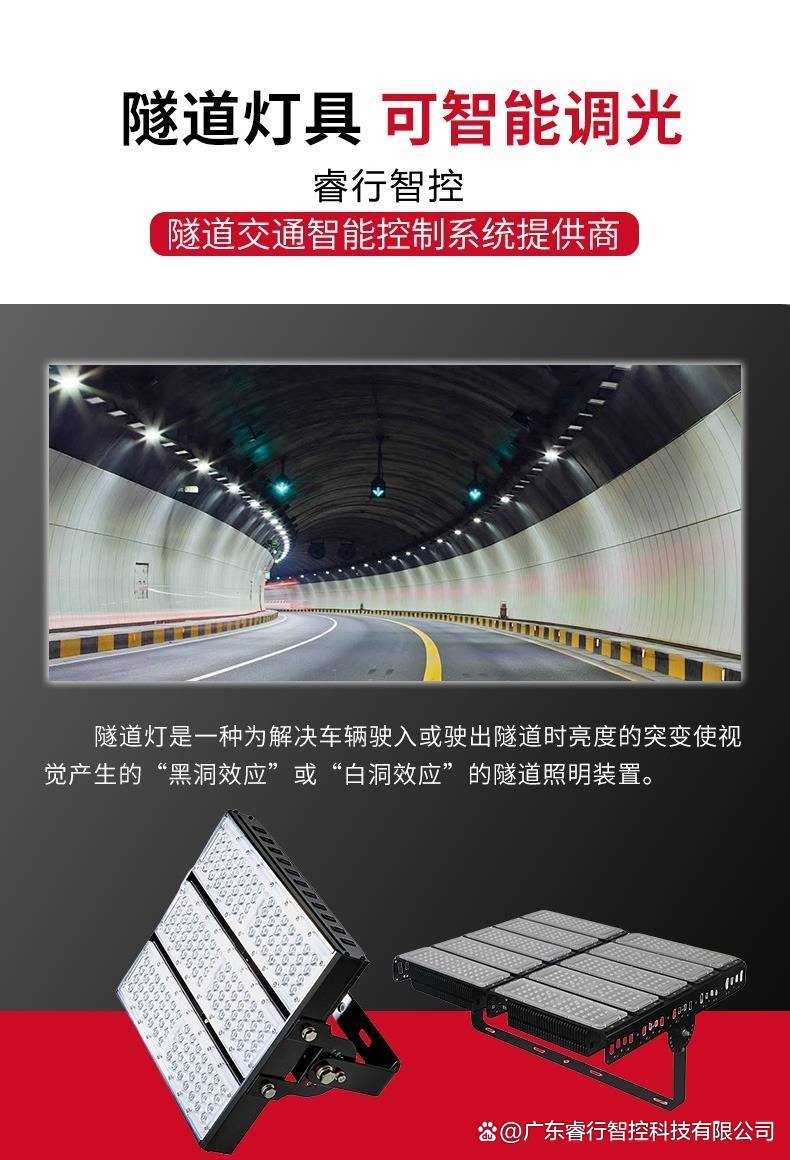
这种亮度梯度并非固定不变。它受到隧道长度、走向、外部天气条件、交通流量等多重因素影响。例如,一条短隧道在正午阳光直射下,入口段需要的照明亮度可能远高于阴天或夜间。传统照明方案通常按照最不利条件设计固定亮度,这意味着在多数时段,照明系统都在输出超出实际需求的亮度,造成不必要的电能消耗。这正是智能调光技术的切入点:通过实时采集外部亮度、交通量和车速等数据,动态调整各照明区段的输出功率,使实际亮度始终匹配当前视觉需求。
要理解智能调光如何实现,需要拆解其三个基本环节。高质量个环节是感知。安装在隧道入口附近的亮度传感器持续监测外部环境光变化,洞内的亮度传感器则反馈实际照明水平。雷达或视频设备统计交通流量和车速,因为车流量大时,多辆车的车灯和尾灯本身会提供一定辅助照明,对隧道灯的需求相应降低。第二个环节是决策。控制单元根据感知数据计算目标亮度值,计算逻辑通常基于视觉适应模型,而非简单的线性映射。例如,当外部亮度缓慢下降时,隧道入口段亮度可以按较缓的斜率下调;当外部亮度骤变时,则需快速响应以避免视觉不适。第三个环节是执行。调光信号传递至灯具驱动器,通过改变电流或脉宽调制方式调节灯具输出。不同灯具的响应速度和调光范围存在差异,因此控制策略还需考虑设备特性。
这里需要区分一个常见误解:智能调光并不等同于简单地调低亮度。在交通量极低且外部环境较暗的时段,过度调低照明可能使驾驶者难以辨识隧道内的路面轮廓和障碍物。调光策略通常设定最低亮度阈值,这个阈值与隧道限速、路面材质和灯具布局有关。另一方面,在入口段,调光系统反而可能短暂提升亮度,以缩小洞内外差异。也就是说,智能调光的核心是匹配,而非节能本身。节能是匹配带来的结果,而不是目标。
从能耗角度看,隧道照明的电力消耗主要集中在入口段和过渡段,这两段的灯具数量多、亮度要求高。出口段虽然也有亮度需求,但持续时间较短,能耗占比相对有限。智能调光通过压低中间段和夜间入口段的亮度,可以显著削减总用电量。采用发光二极管灯具替代传统高压钠灯,本身就能在相同亮度下降低功耗,并且发光二极管的调光响应更快、范围更宽,更适合与智能控制系统配合。不过,调光频率过高或幅度过大,也可能影响灯具寿命和驾驶者的视觉舒适度,因此控制算法需要在节能与稳定之间取得平衡。
进一步看,智能调光还涉及与驾驶视觉的动态交互。当多辆车连续进入隧道时,前车尾灯和后车头灯会在隧道内形成局部光斑,这些光斑与隧道照明叠加,可能改变驾驶者对距离和速度的感知。调光系统若能结合车流密度适当调整照明分布,例如在车流密集时略微降低中间段亮度以减少反射眩光,就能提升视觉清晰度。反之,在车流稀疏时,适当提高路面亮度有助于驾驶者发现散落物或异常情况。这种基于交通状态的精细调节,已经超出单纯节能的范畴,进入视觉工效学的领域。
要实现安全通行,照明灯还需要考虑显色性和眩光控制。显色性指灯光还原物体真实颜色的能力,显色性差的灯光会使驾驶者难以区分路面标线与背景,尤其在需要辨识交通标志时。眩光则来自灯具直射或路面反射,过强的眩光会降低视觉对比度,加速视觉疲劳。智能调光系统可以通过分组控制灯具、调整光束角度或采用非对称配光设计来抑制眩光。例如,在入口段使用偏光灯具,将更多光线投向路面而非驾驶者视线方向。这些措施与亮度调节协同作用,才能构成完整的视觉安全保障。
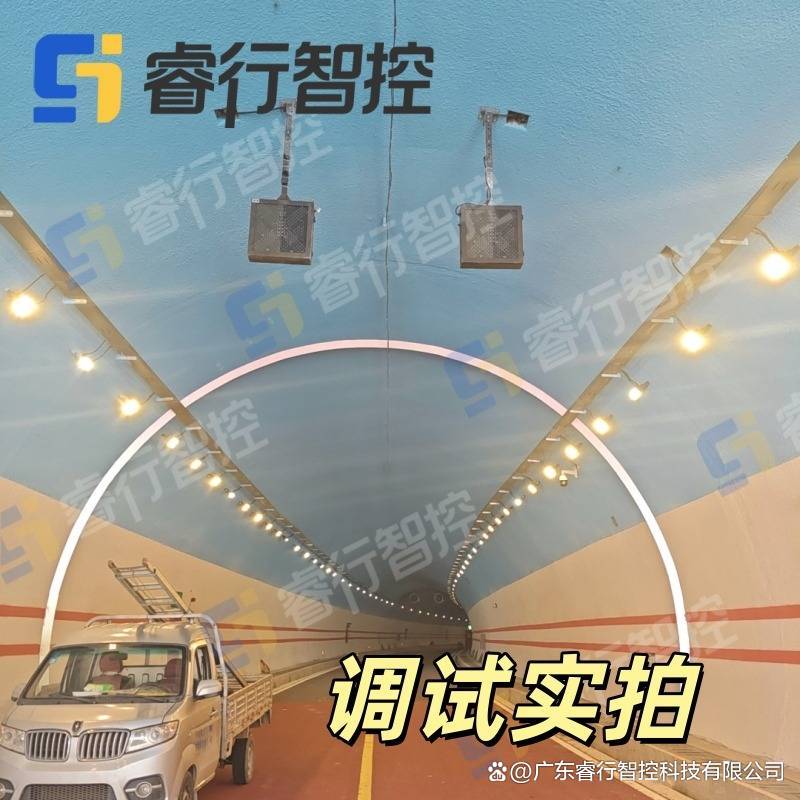
回到驾驶视觉与能耗的关系,二者并非天然对立。传统固定照明之所以能耗高,是因为它用冗余亮度换取安全余量。智能调光则用信息替代冗余,通过实时感知和预测,将亮度精准投放到需要的位置和时段。这既降低了能耗,也减少了因亮度过高引发的眩光和视觉疲劳。当然,智能调光系统的可靠性至关重要,传感器故障或控制逻辑错误可能导致亮度异常,反而制造风险。系统通常设计有降级运行模式,在感知数据缺失时切换至预设的安全亮度曲线。
综合来看,隧道照明灯对驾驶视觉的影响体现在亮度梯度、显色性、眩光控制和动态适应性四个维度,对能耗的影响则取决于调光策略与灯具效率的配合。智能调光通过感知、决策、执行三个环节,在视觉安全与电能消耗之间寻找动态平衡点。其技术难点不在于单一灯具的调节,而在于如何让整个照明系统随外部条件和交通状态连续变化,同时保持驾驶者视觉体验的稳定。安全通行的实现,最终依赖于照明设计、控制算法与驾驶行为之间的协调,而非任何单一技术的孤立优化。