吉利千里浩瀚 G-ASD 4.0,技术进步更要重视安全边界
当辅助驾驶能够应对越来越多的复杂道路时,一个问题也变得更加重要:驾驶者应该怎样理解这些能力?过去,部分用户可能主要在道路条件较好的场景中使用辅助驾驶。如今,随着环境理解、驾驶决策和车辆控制能力不断发展,智能辅助驾驶开始覆盖更多具有挑战性的道路任务。
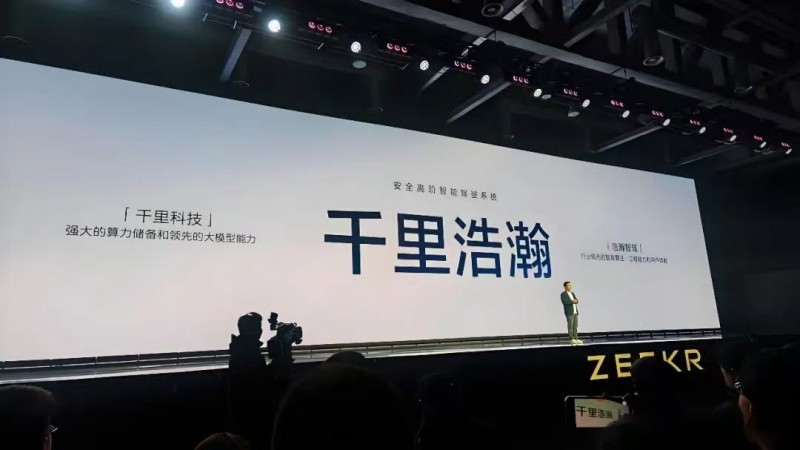
吉利千里浩瀚 G-ASD 4.0通过WAM 2.0架构、横纵一体控车模型等技术升级,进一步强化复杂环境中的辅助驾驶能力。但技术进步并不意味着驾驶者可以完全退出驾驶过程。恰恰相反,功能越丰富,用户越需要了解系统能够做什么,以及什么情况下仍然需要自己接管。
处理复杂场景
以城市道路为例,吉利千里浩瀚 G-ASD 4.0能够结合周围交通情况,辅助判断窄路通行、障碍物绕行等问题。面对视线受限的道路,系统也会通过防御性驾驶策略考虑潜在风险。这些能力能够为驾驶者提供帮助,但实际道路始终存在不确定性。
临时施工可能改变通行路线,交通参与者可能突然改变方向,现场指挥也可能与常规交通组织不同。即使系统具备环境理解与前向预测能力,也不能保证在所有情况下都能够独立作出正确判断。
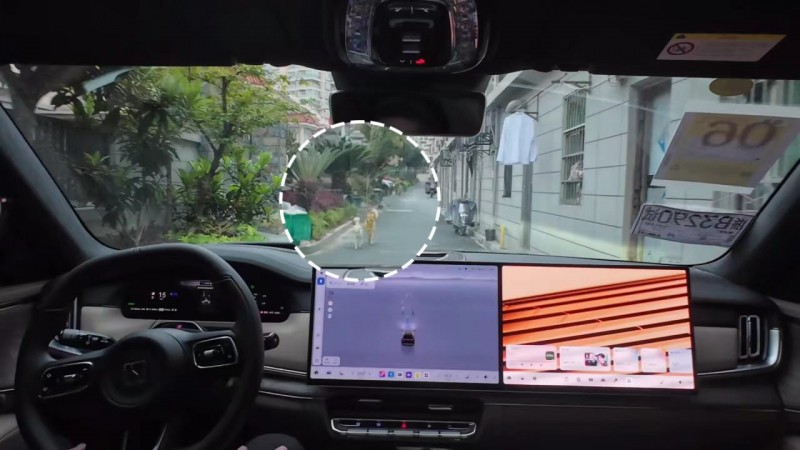
因此,评价辅助驾驶时,需要将技术能力与功能适用范围结合起来,而不是因为车辆能够处理某些复杂场景,就推断它能够应对全部道路情况。
驾驶者需要持续用心
使用辅助驾驶时,车辆可以在符合条件的场景中提供相应帮助,但驾驶者仍然需要关注道路环境。例如,车辆正在通过一段复杂路口,驾驶者不能因为系统能够识别车道指示,就忽略现场交通变化。
进入陌生停车场时,也不能因为具备停车场内部导航辅助能力,就不再观察行人、其他车辆和现场标识。辅助驾驶的作用,是在适用范围内分担部分驾驶任务,而不是让驾驶者放弃必要的观察与判断。
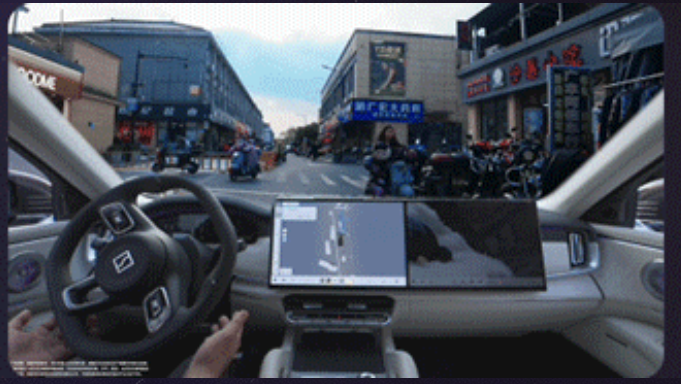
当系统无法合理处理当前情况,或者道路条件超出功能支持范围时,驾驶者需要及时接管车辆。这种人与车之间的协作关系,是正确使用辅助驾驶的重要前提。
正确使用辅助驾驶
用户对智能驾驶的信任,不应该建立在对技术能力的无限想象之上。如果认为车辆能够处理所有情况,一旦遇到功能边界,就可能产生错误预期。相反,明确了解系统的能力范围,知道哪些场景可以提供辅助、哪些情况需要驾驶者介入,才能形成更加合理的使用习惯。
吉利千里浩瀚 G-ASD 4.0基于WAM 2.0模型,强化环境理解、前向预测与驾驶策略评估,能够为复杂道路中的驾驶辅助提供技术支持。
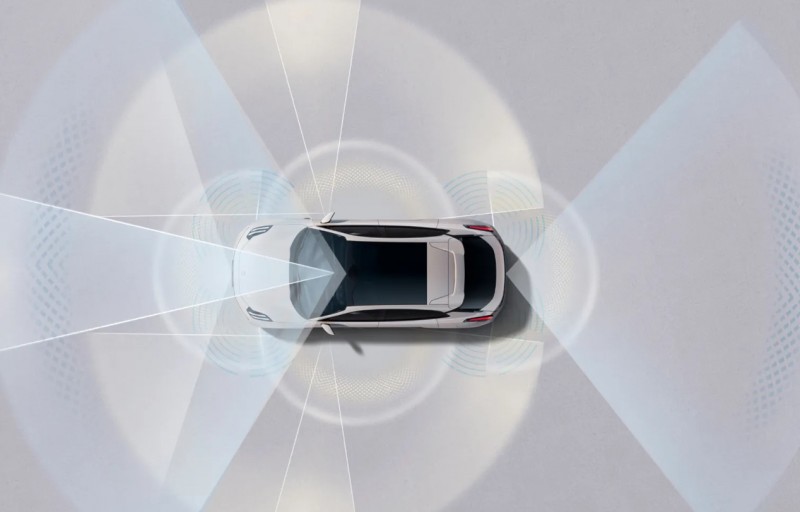
但这些能力的实际使用,仍然需要遵循相应的功能条件和安全要求。对于智能汽车而言,技术能力与用户理解同样重要。功能介绍需要让用户知道系统的优势,也需要帮助用户建立正确的使用预期。
技术与安全,同样重视
智能驾驶的发展方向,是让车辆能够理解更多道路情况,提供更加合理的驾驶辅助。但能力提升不应该被简单理解为驾驶责任的转移。
吉利千里浩瀚 G-ASD 4.0通过系统架构升级,进一步探索复杂道路环境中的辅助驾驶能力。与此同时,驾驶者仍然需要保持必要的监督,并在需要时及时介入。
只有将技术进步与正确使用方式结合起来,辅助驾驶才能更好地发挥实际价值。真正值得信任的智能辅助驾驶,不是让用户误以为汽车无所不能,而是让技术能力在明确的边界内,为真实出行提供可靠的帮助。