小鹏联手阿里推全新品牌剑指特斯拉,背后究竟藏着什么破局底牌?

我坐在试车场的副驾驶位上,看着方向盘自己优雅地打着圈,车身传来的机械阻尼感真实得让人踏实。
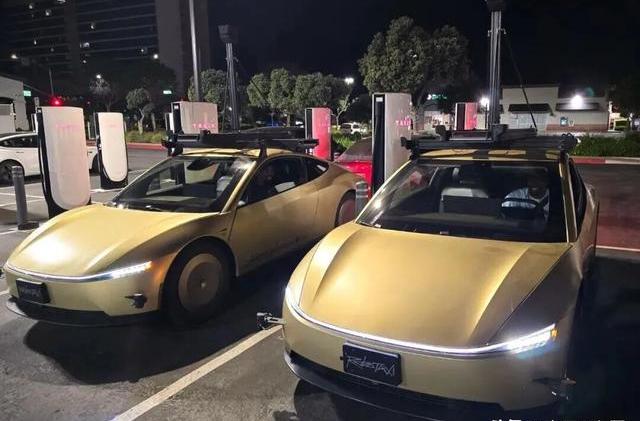
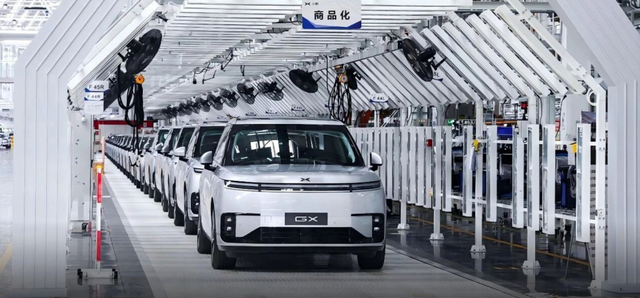
这款车脱胎于量产车GX,但厂方硬生生把顶上的激光雷达给“砍”掉了,转头全线押注纯视觉方案。
很多人觉得这是在开倒车,毕竟那些头顶各种旋转传感器的测试车满大街都是,纯视觉真能扛起L4的大旗吗?
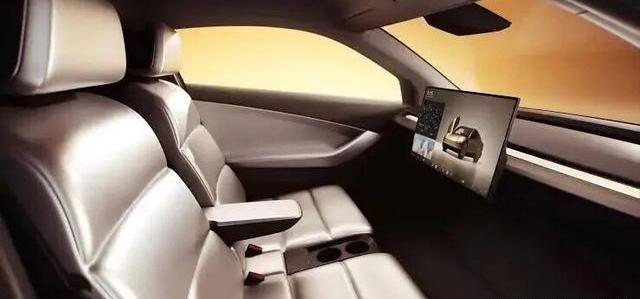
但我摸着车内细腻的环保皮质座椅,看着车机屏幕上实时渲染出的三维立体路况,心里明白这套只靠高算力摄像头和自研图灵AI芯片的系统,正试图用极端的成本控制去撕开商业化的口子。
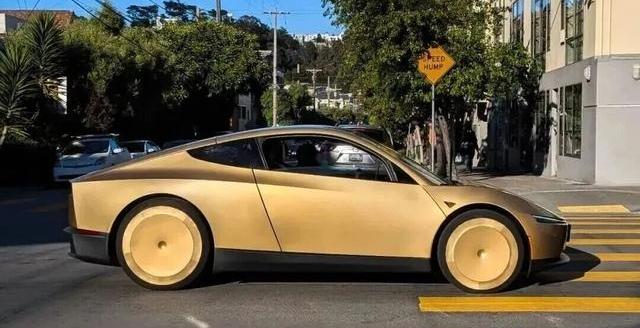
四颗芯片压榨出三千TOPS的有效算力,把整车控制延迟死死按在八十毫秒以内,转向和制动系统全都有双冗余备份,这种对安全底线的死守,绝对不是靠PPT吹出来的。
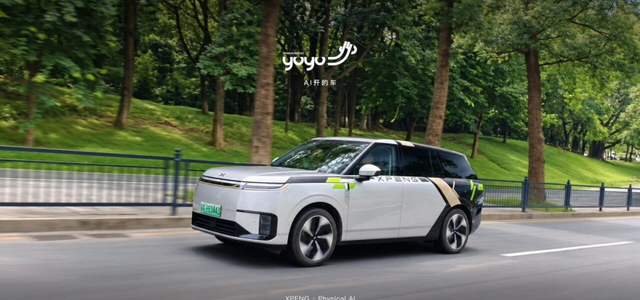
回想过去几年,国内做无人驾驶的同行们几乎都在走同一条路,那就是砸钱买车、组建庞大的自营车队、拿牌照、养运维人员,结果往往是车子还没跑出几个城市,资金链就已经绷得像根拉满的弓弦。
小鹏悠游偏不信这个邪,直接玩起了轻资产的生态打法。
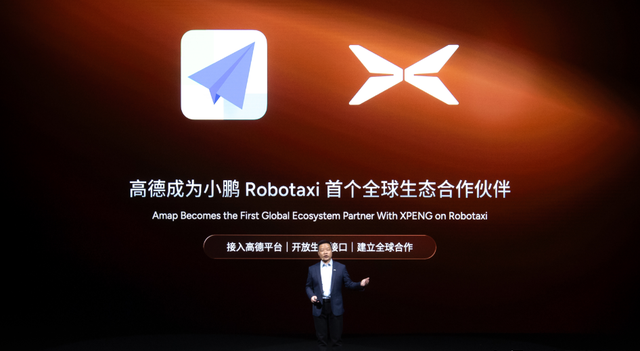
他们不自己下场组建网约车公司,也不去操心什么车辆调度和牌照审批,而是把整车、自动驾驶软件以及云端工具链打包好,通过开放软件开发工具包直接向出行平台和园区运营商输出。
我看着他们和高德地图的合作签约仪式,突然意识到这种借力打力的招数有多精明。
高德有源源不断的流量和庞大的本地资源,小鹏有成熟的车端算法和制造能力,双方一拍即合,把原本属于车企自己的沉重运营包袱甩给了更擅长本地服务的合作伙伴。
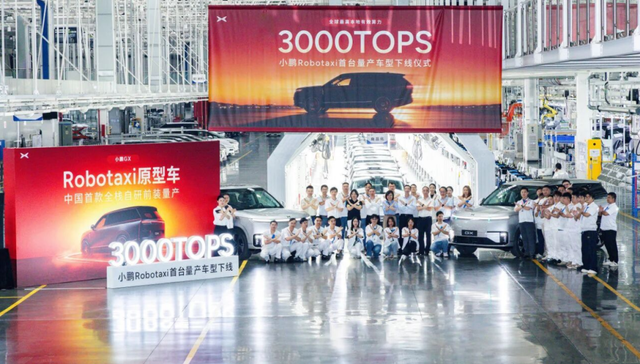
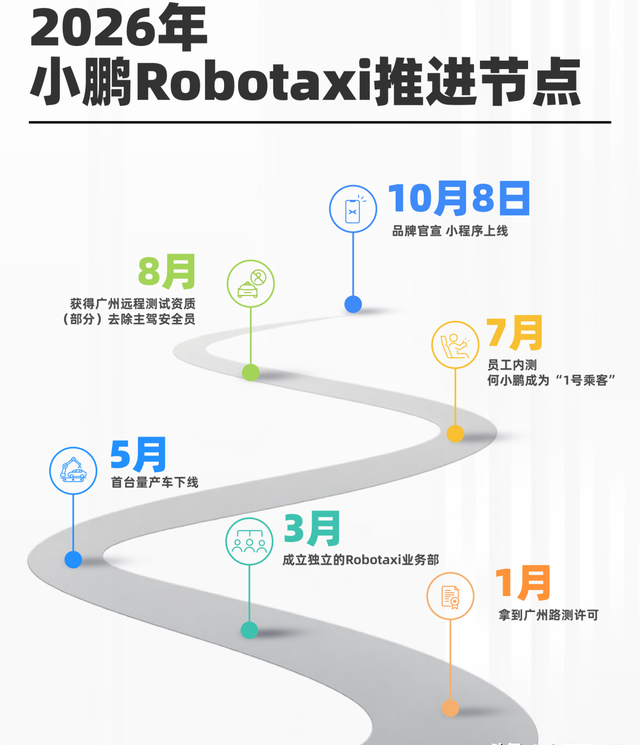
不到一年时间,从事业部成立到完成道路测试和远程测试资质获取,这种惊人的推进速度背后,是完全避开前置高额资本投入的财务智慧。
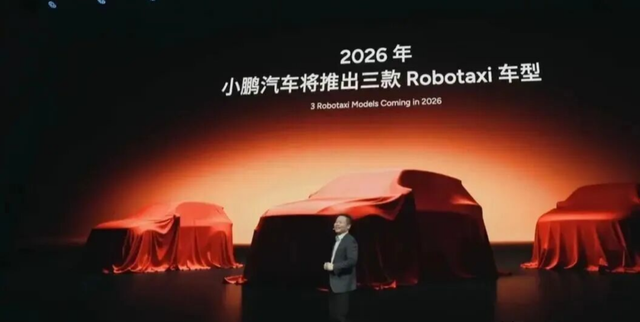
站在二零二六年这个行业分水岭上,全球Robotaxi的牌桌上只剩下两类真正全栈自研的玩家,一类是以特斯拉为代表的海外重资产自营派,另一类就是以小鹏为代表的国内生态输出派。
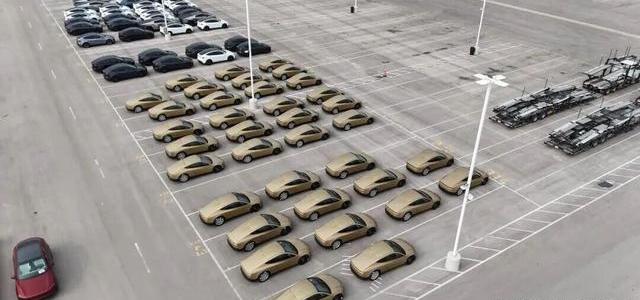
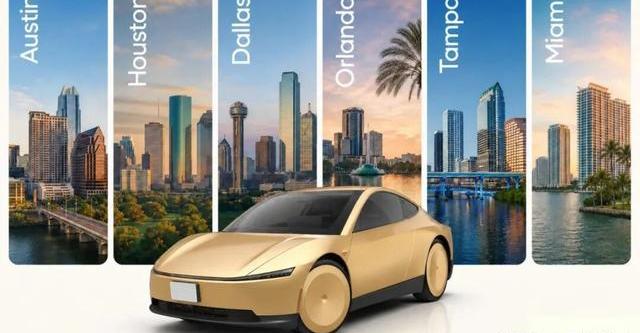
特斯拉在美国搞的一城一策确实气魄惊人,但那种车队运维成本高得让人倒吸凉气,每到一个新城市都得脱层皮。
反观小鹏悠游,把野心直接铺到了全球市场的商务谈判桌上,计划在二零二七年彻底撤掉安全员并实现单车盈利。
我在想,这种把商业风险巧妙转嫁出去的模式固然轻快,但缺乏直营控制力的最大隐患,在于如何保证远在千里之外的乘客能享受到同样标准的服务质量和乘车安全。