吉利千里浩瀚 G-ASD 4.0,关注道路环境感知能力

从阳光充足的道路驶入地下通道,或者从地下停车场开到室外,驾驶者会明显感受到光线发生变化。这样的变化看似只是视觉环境不同,却提醒我们:车辆面对的道路环境并不是始终一致的。
对于辅助驾驶而言,能够持续理解周围环境,是后续判断和控制的基础。道路边界、车辆位置以及交通参与者的状态,都需要结合当前能够获取的信息进行分析。
吉利千里浩瀚 G-ASD 4.0通过WAM 2.0架构强化环境理解、前向预测和驾驶决策能力。讨论这类能力时,也有必要关注环境条件发生变化后,系统如何依据实际获取的信息进行判断,而不是简单地将复杂环境等同于某一项固定功能。
从明亮的室外道路驶入地下通道时,周围光照条件可能迅速改变,驾驶者也需要一段时间适应新的视觉环境。类似的变化还可能出现在地下停车场出口、隧道出入口以及建筑物阴影覆盖的道路上。
对于辅助驾驶来说,环境理解并不是孤立的技术环节。系统需要依据感知信息识别道路结构和交通参与者,再将这些信息用于驾驶策略判断。如果道路环境发生变化,系统就需要继续结合当前信息评估车辆周围的情况,而不能简单地沿用此前的判断。
环境理解是驾驶决策的基础,车辆驶入一段光照条件与此前不同的道路,前方仍然存在其他车辆,车道布局也可能发生变化。辅助驾驶需要结合道路结构和周围交通状态,判断车辆应当如何继续行驶。
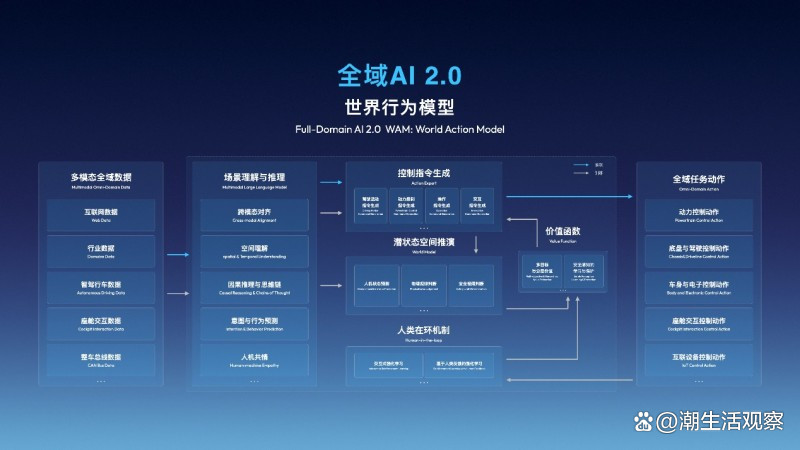
吉利千里浩瀚 G-ASD 4.0通过WAM 2.0架构,将环境理解与前向预测、价值函数评估相结合,为驾驶策略选择提供支持。其中,前向预测用于分析环境可能出现的变化,价值函数则综合考虑安全、舒适、效率和合规等因素,帮助系统评估不同策略。
面对环境变化,驾驶者仍然需要保持关注。智能辅助驾驶可以帮助驾驶者处理部分道路任务,但环境感知能力并不意味着车辆能够应对所有异常情况。
进入隧道时,驾驶者仍然需要关注车速、车距和道路指示;驶出地下停车场时,也需要留意行人、非机动车以及其他车辆。如果现场环境超出系统适用范围,或者出现系统无法合理处理的情况,驾驶者应当及时接管车辆。
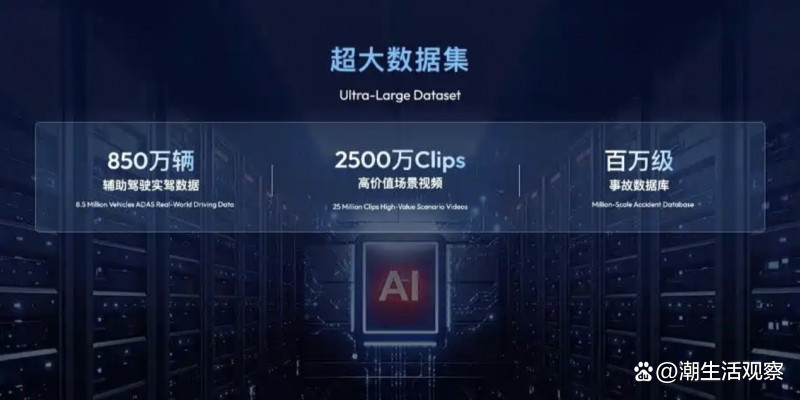
对于智能汽车而言,环境感知的价值并不是让驾驶者完全不再观察道路,而是通过系统对周围环境的理解,为后续驾驶决策提供支持。
吉利千里浩瀚 G-ASD 4.0通过WAM 2.0架构,将环境理解、前向预测和驾驶策略评估联系起来,为复杂道路中的辅助驾驶提供技术基础。
从明暗变化到道路结构变化,真实出行中的环境始终具有多样性。评价辅助驾驶时,不仅需要关注车辆在标准道路中的表现,也需要了解系统能够适应哪些环境,以及在什么情况下仍然需要驾驶者介入。