5.7米转弯半径背后:蔚来ES8与后轮转向车型走了两条路

智能敏捷掉头 vs 后轮转向:两条路线的底层逻辑
先说一个显而易见的事实:后轮转向不是新发明。
二十世纪就有这项技术的雏形,80年代本田将其应用到乘用车上。它的原理不复杂——在后桥两侧加装执行器和拉杆,低速时让后轮与前轮反向偏转,车尾向外“甩”出去,从而缩小转弯半径。
这套硬件方案的效果很直接。搭载后轮转向的车型,转弯半径参数可以做到小型车级别,在极端狭窄的掉头场景中优势明显。
但问题也藏在这里。
后轮转向机构必须占用后桥两侧的空间。执行器、拉杆、电机,这些部件会侵入轮包区域,导致轮包向车厢内单侧突出。对于一台需要布置第三排座椅和后备厢的大型SUV来说,这意味着什么?
那有没有办法既保留空间,又解决大车掉头难?
智能底盘+软件算法:蔚来ES8的取舍逻辑
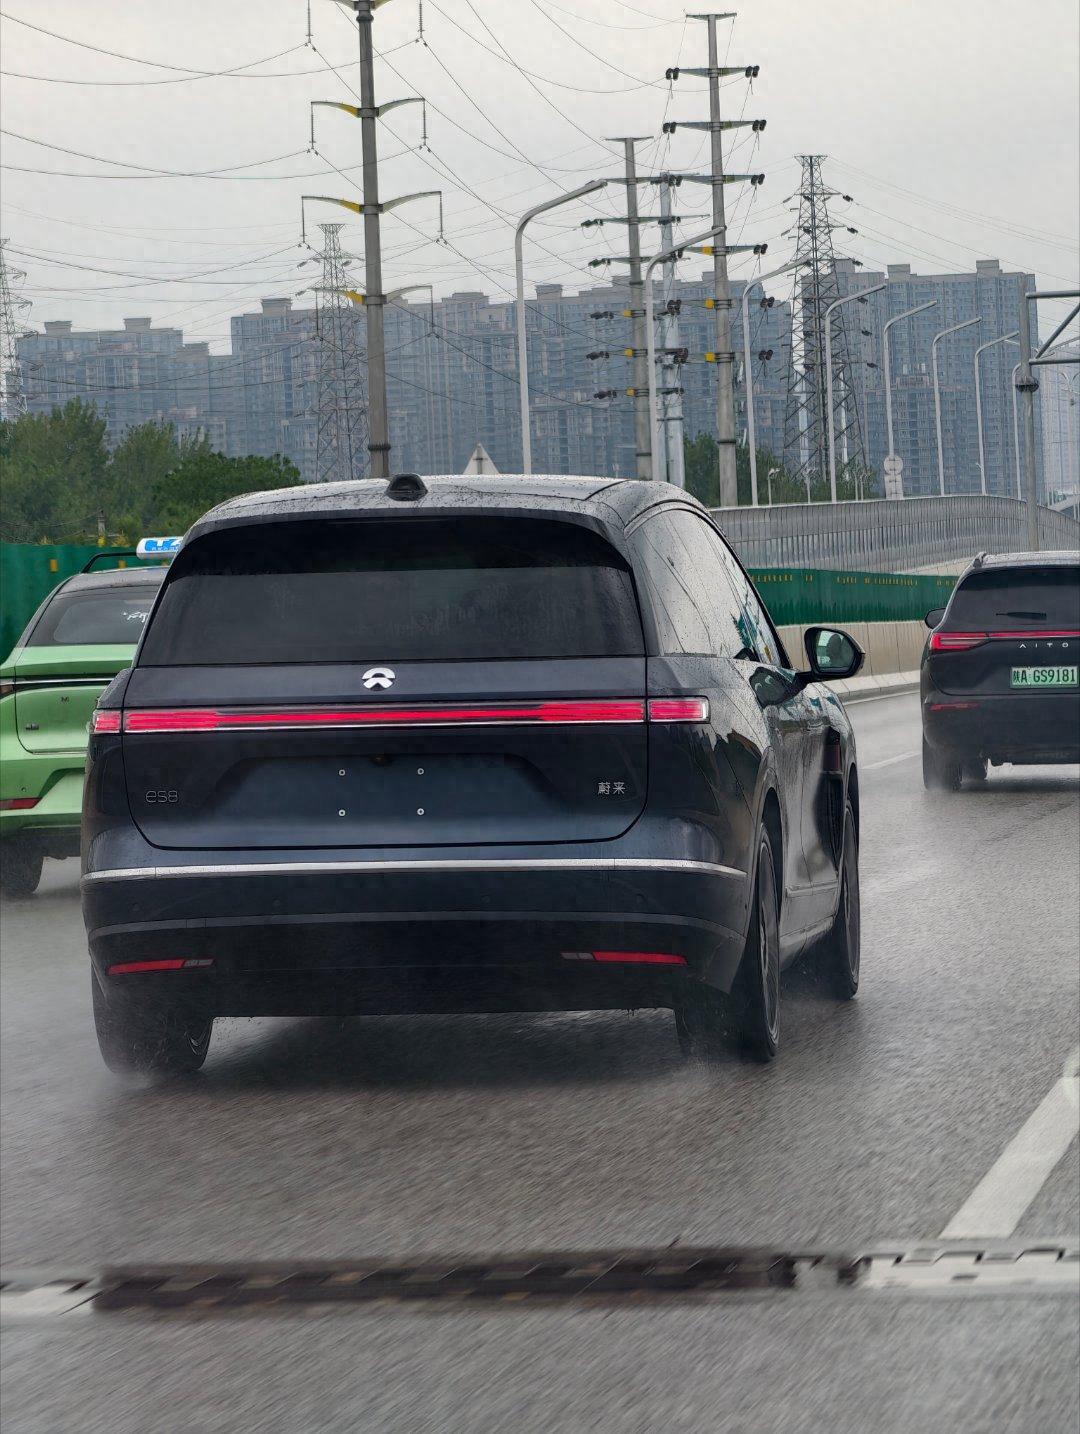
蔚来ES8给出的答案是:把硬件功能转化为软件能力。
这就是智能敏捷掉头。它的底层支撑是智能底盘系统——通过传感器实时监测方向盘转角、车速、轮速等信号,在低速、方向盘接近打死时,制动内侧后轮,同时让电机向外侧轮补充扭矩。
原理听起来抽象,翻译一下就是:利用内外轮速差产生的力矩,让车头更积极地往弯心转。效果上接近后轮转向,但不需要在后桥加装任何硬件。
这套智能敏捷掉头的核心优势有三个。
第一,不侵占空间。蔚来ES8定位是大五座/六座/七座SUV,第三排和后备厢是高频体验区。去掉后轮转向执行机构,后轴附近底盘空间得以保留,第三排坐姿、地台高度、后备厢布局都不受影响。
第二,不增加车重。后轮转向系统会增加数十公斤的簧下质量,对于一台纯电SUV来说,这意味着电耗上升、续航缩水。蔚来ES8去掉这套硬件,把重量留给电池,把成本投向用户更常感知的配置。
第三,可OTA升级。后轮转向的能力在出厂时就固定了,而智能敏捷掉头基于软件算法,后续可以通过OTA持续优化。今天做到5.7米,未来能不能更好?这是软件定义汽车带来的可能性。
据蔚来官方公布的数据,蔚来ES8前轮最大转向角达到41°,配合智能敏捷掉头,最小转弯半径做到5.7米。这个数字意味着什么?停车入库时减少揉车次数,窄路掉头时少打一把方向。对于一台大车来说,这是日常高频场景里的实在便利。
但后轮转向就一无是处吗?当然不是。
后轮转向的代价:空间、晕车与复杂度
后轮转向有一个智能敏捷掉头无法替代的优势:参数更极致。
在极端狭窄的掉头场景中,后轮转向可以让一台5.4米以上的大车做到小型车的转弯半径。这是物理层面的硬实力,算法很难完全抹平。
但代价同样真实。
首先是后排“转向眩晕”。后轮转向工作时,车尾会产生横向摆动。对于第三排乘客来说,这种摆动带来的晕车概率显著提升。有后排乘客反馈,车辆在低速掉头时后排横向晃动感明显。不过,这类感受会因车型调校和乘坐位置不同而存在差异。
其次是复杂度与维护成本。后轮转向系统包含电机、执行器、拉杆、传感器等多个部件,结构复杂度高于固定后轮。更复杂的结构意味着更高的故障概率和更贵的维修费用。对于一台家用SUV来说,这是长期持有成本的一部分。
第三是车重增加。后轮转向机构本身有重量,为了承载这套系统,后桥结构也需要相应加强。重量增加会推高电耗,对于纯电车型来说,这直接关系到续航表现。
所以后轮转向更适合什么车?5.4米以上的大型MPV或全尺寸SUV。那个尺寸下,空间冗余足够,后轮转向带来的灵活性提升足以抵消空间和重量的代价。
但对于蔚来ES8这个尺寸,去掉后轮转向,用智能敏捷掉头替代,是更贴合产品定位的选择。
两条路线的本质:产品设计取向的取舍
回到核心问题:智能敏捷掉头和后轮转向,哪个更好?
这个问题本身可能就问错了。
后轮转向是传统硬件方案,智能敏捷掉头是基于智能底盘和算法的新技术。从时间线上看,一个成熟于过去,一个成长于当下。从疗效看,一个参数更极致,一个体验更均衡。
这不是技术高低之分,而是产品设计取向的取舍。
蔚来ES8选择智能敏捷掉头,本质上是把“座舱空间”放在“参数极限”之前。第三排要能舒服坐人,后备厢要能装下行李,车重不能失控,成本要花在用户高频感知的地方。在这个前提下,用智能底盘软件算法实现小转弯半径,是更合理的工程选择。
后轮转向车型选择硬件方案,本质上是把“极致灵活”放在“空间冗余”之前。5.4米以上的大车,空间本来就富裕,用一部分空间换更小的转弯半径,同样合理。
两条路线,两种取舍。没有对错,只有适配。
对于用户来说,这意味着什么?
如果你经常在狭窄的老城区掉头,后轮转向的极致参数可能更实用。如果你更在意第三排家人的乘坐舒适度、后备厢的装载能力、以及长期持有的电耗成本,智能敏捷掉头的均衡方案可能更合适。
大车掉头这个难题,正在被不同的技术路线分别破解。蔚来ES8选了软件定义的那条路,用智能底盘和OTA能力,把硬件功能变成了可进化的软件能力。后轮转向车型选了硬件叠加的那条路,用物理手段把参数推到更极致的水平。
竞争的结果,是用户有了更多选择。
你更在意后排家人的舒适,还是窄路掉头时少打一把方向?