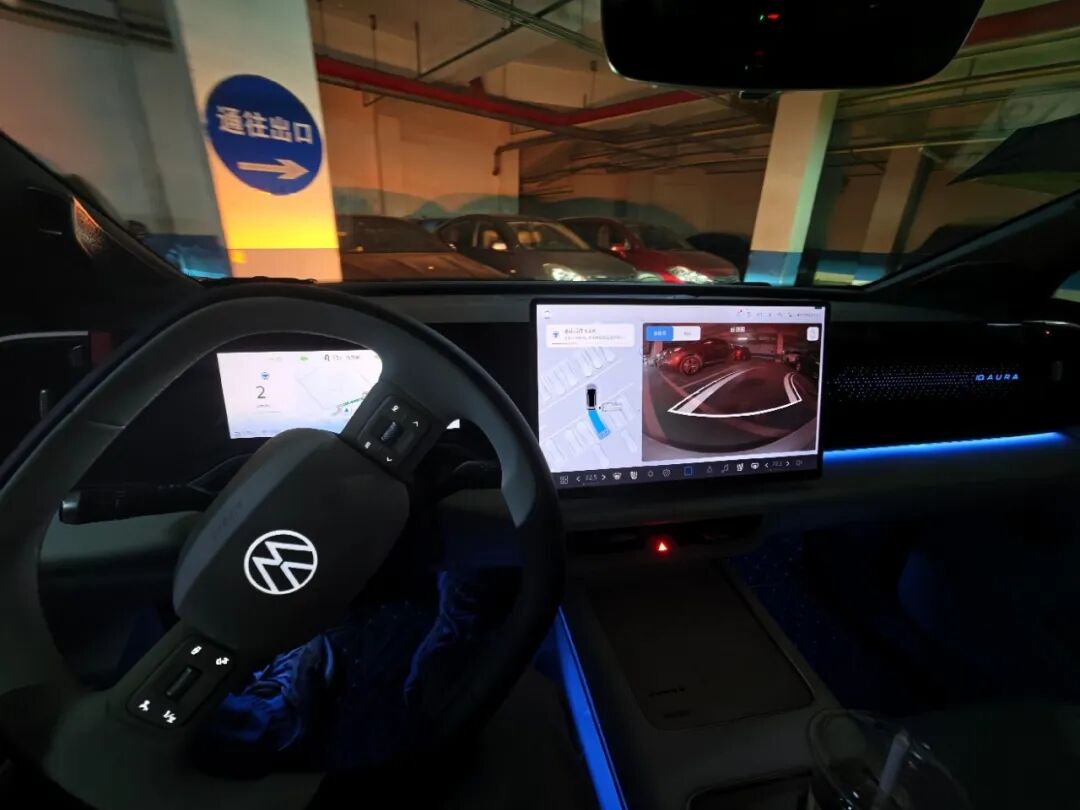
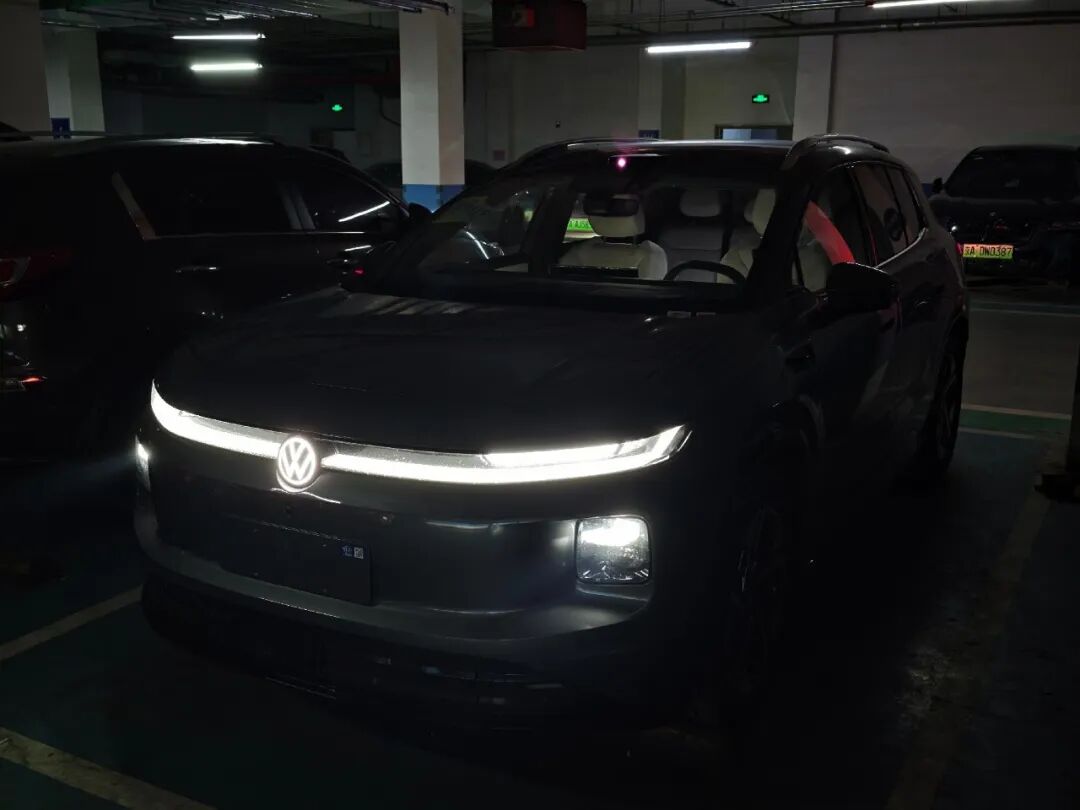
最近我的ID. AURA T6已经提车半个多月了,里程也开到了差不多1000公里。这段时间我一直在熟悉它的各种功能,今天想跟大家聊聊泊车。尤其是进了地下车库,找到车位之后,它到底能给我提供多少帮助。
我的T6是14.99万元的660 Max版本,配备192线激光雷达,全车一共有25个感知传感器,包括11个摄像头、12个超声波雷达、1个毫米波雷达和1个激光雷达。这些硬件配合起来,可以实现自动泊车、漫游泊车和遥控泊车等功能,手机上也能操作车辆前后移动。
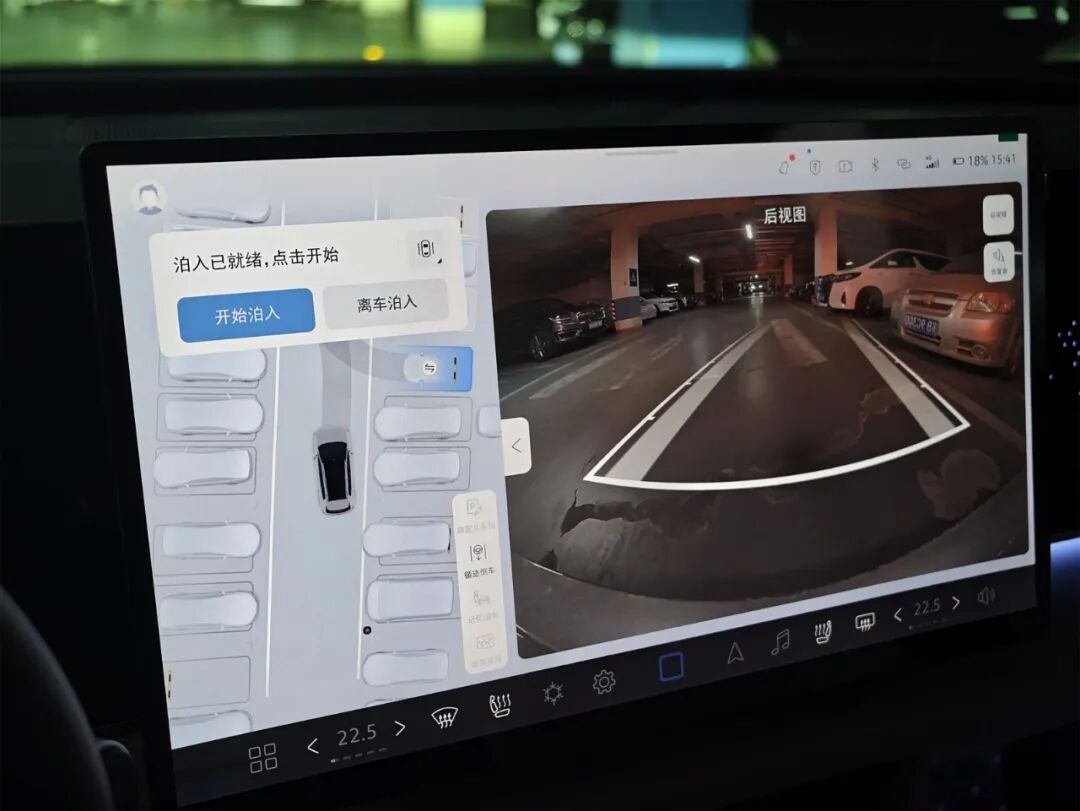
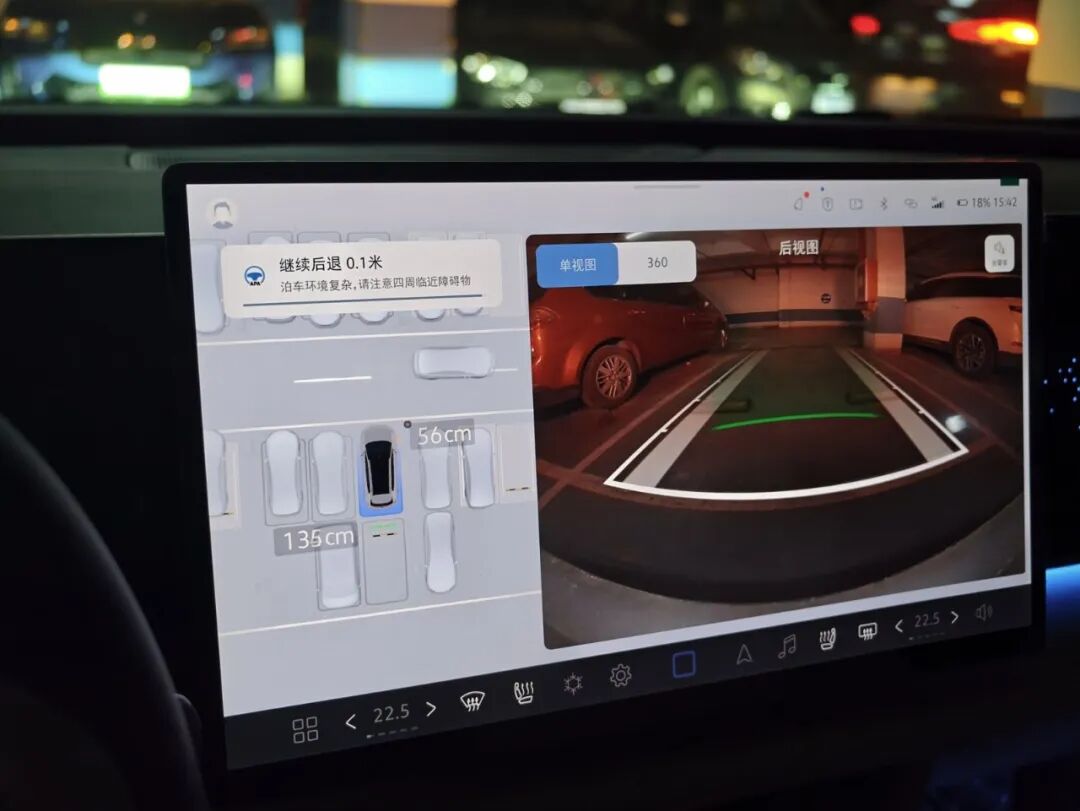
先说自动泊车。我把车开进地库,沿着车位慢慢走,屏幕上很快就能显示出附近可以选择的车位。它识别车位的速度给我留下了很深的印象,车开到附近之后,屏幕上很快就能看到车位,不需要在一排车前面反复找半天。
选好车位之后,界面会显示车辆和周围车位的位置,还有实时影像。确认没问题,点击开始泊入,车辆就会按照规划调整方向和位置。这次使用下来,T6的泊车动作很快,入位过程也比较利索。听到系统提示泊入完成之后,我再确认车位两侧的空间,整个操作就完成了。
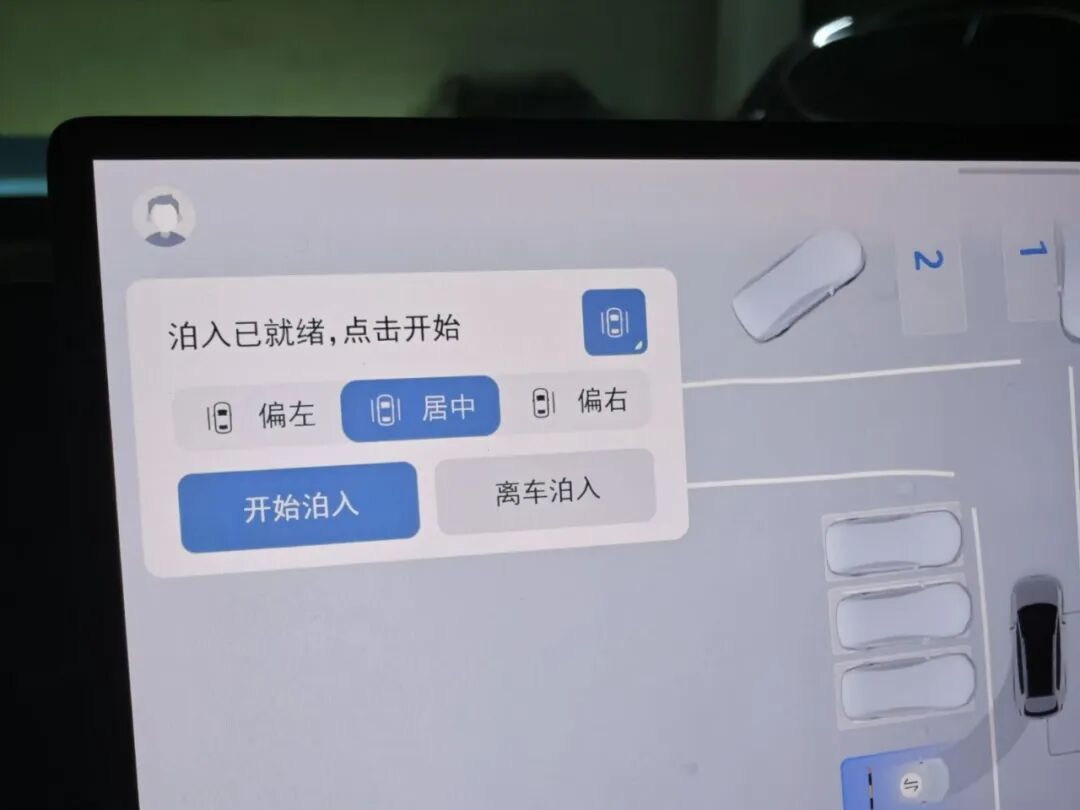
它还有一个细节我觉得挺实用,就是选好车位之后,可以在屏幕上选择偏左、居中或者偏右。地库里有的车位靠着柱子,有的旁边停着别人的车,选择车身在车位里的位置,能把自己需要的开门空间考虑进去。这样的设计,在每天上下车的时候是真能用得上的。
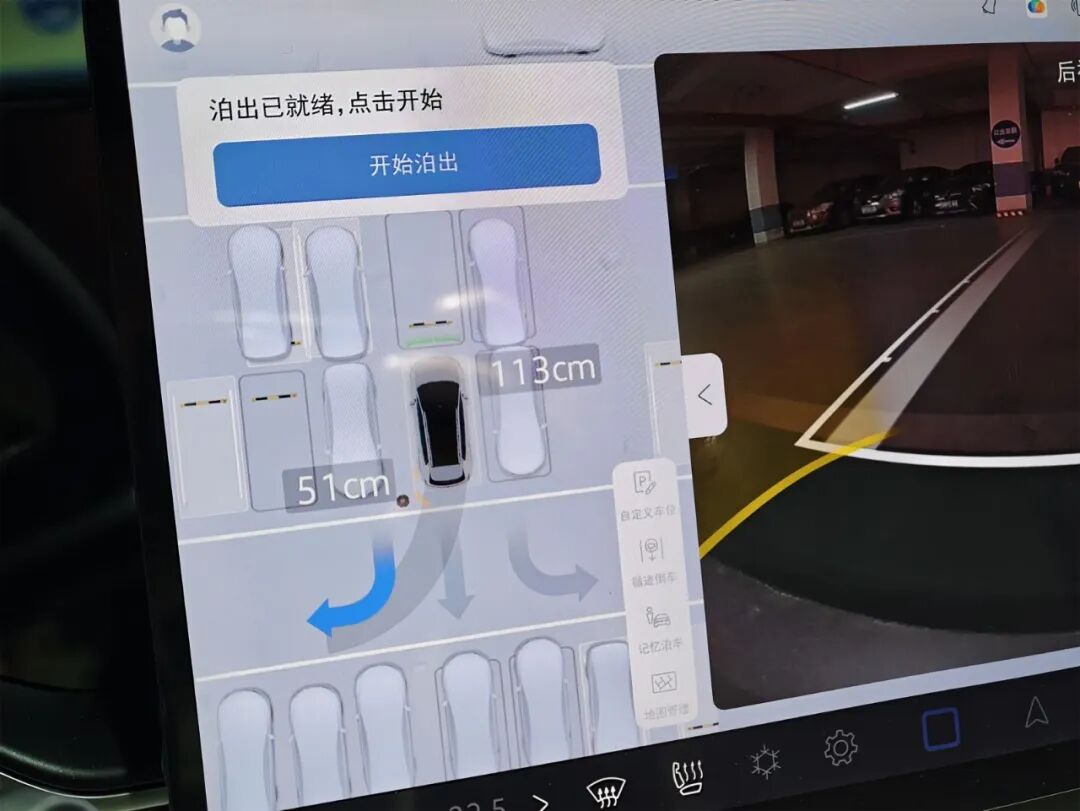
再说漫游泊车。地库里有时候不是一进门就能看到合适的车位,车位分散在不同区域,找车位也要花时间。T6可以通过漫游泊车辅助寻找车位,这次在地库里体验,我比较在意的是系统识别车位的速度,以及找到车位之后操作是不是方便。从屏幕显示来看,周围车位和车辆的位置都比较清楚,看着界面就能知道系统识别到了哪里。
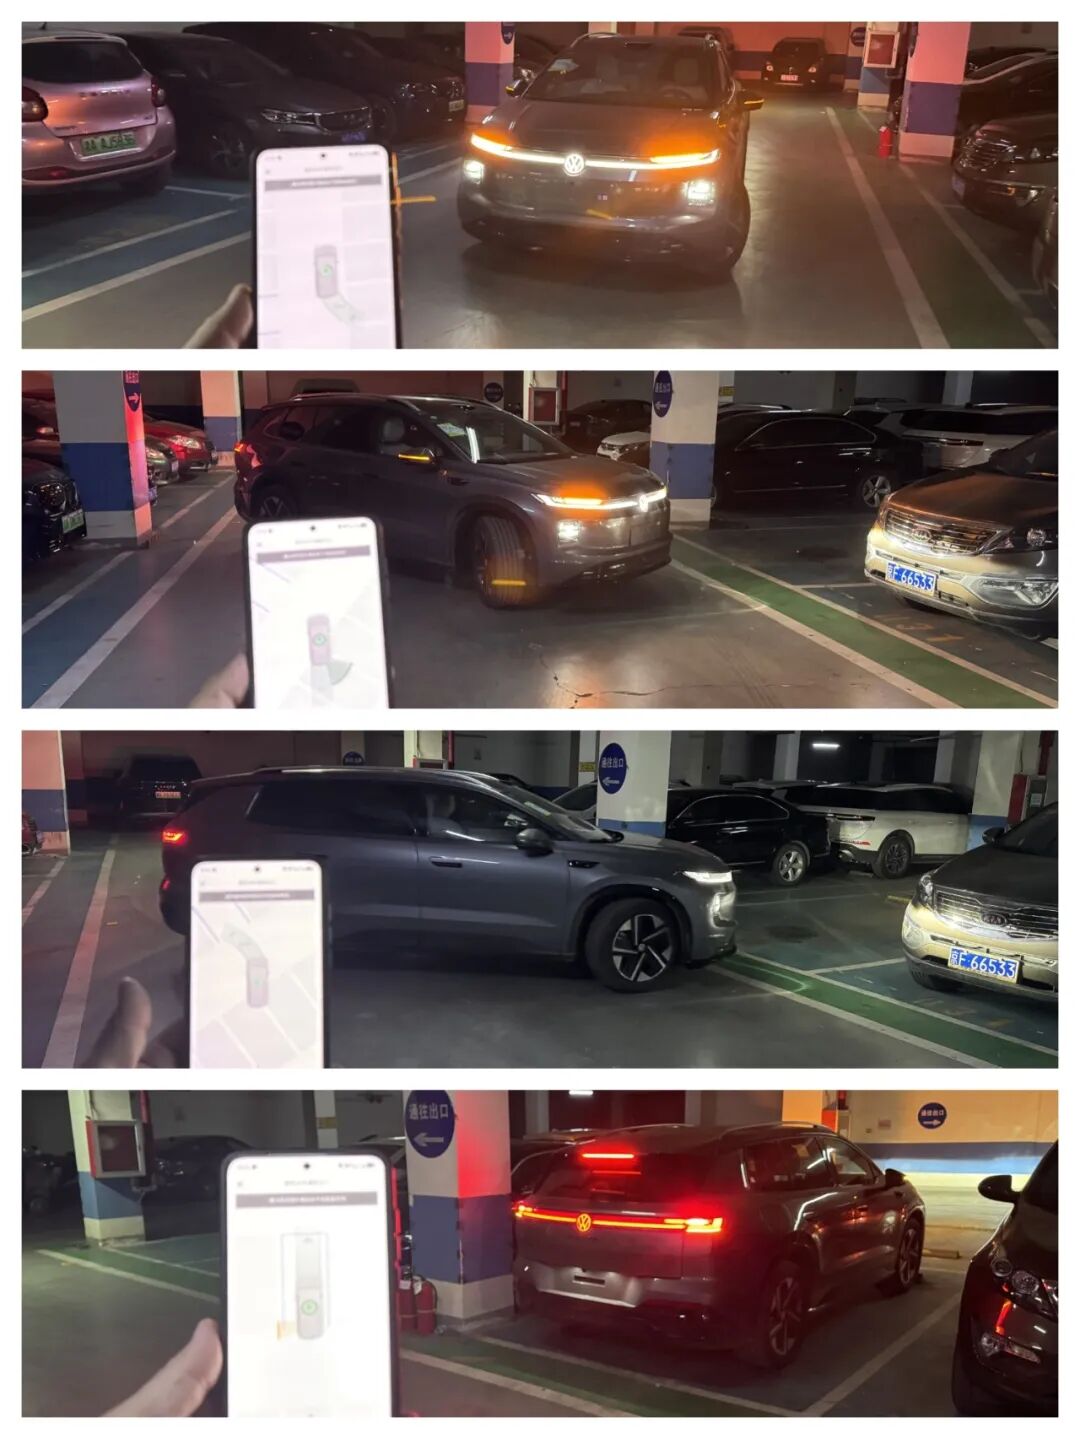
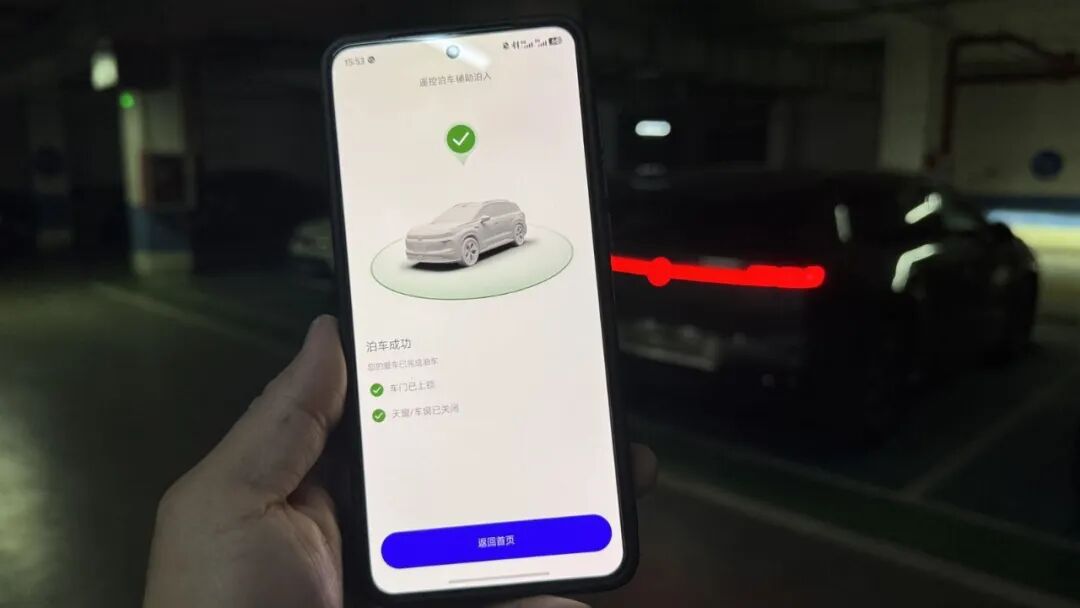
遥控泊车对我来说也很有用。车位窄的时候,人坐在车里把车停正了,却可能因为两侧空间有限,开门下车不太方便。T6的界面提供离车泊入选项,手机上也能进行遥控操作。我在车外看着车辆周围的空间,再通过手机操作,会比坐在车里隔着车窗判断两侧距离更直观。
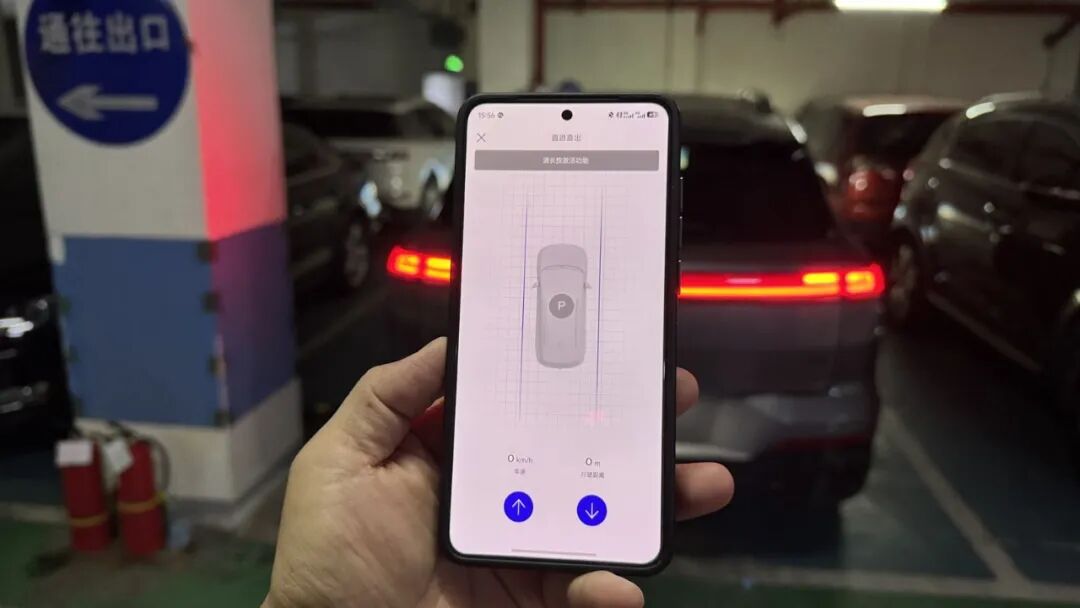
手机控制前后移动也是类似的使用场景。比如车已经停在比较窄的位置,想给开门留出空间,就可以通过手机上的前进、后退操作,让车辆移动到更方便上下车的位置。站在车外,车身和周围障碍物的距离能看得更直接,挪车时也更容易判断。其实还有循迹倒车功能,如果碰到狭窄道路无法调头,可以沿原路径循迹倒车,我暂时还没用上,后面碰到这种情况再帮大家测试。
这几种功能里,我最常用的还是自动泊车,甚至快成了我这1000公里里最惊喜的点,有种当初等车没白等的感觉。泊车识别快、停得也快,平时到了停车场,选好车位就能开始泊入,车身位置还能按需要选择,整个过程挺省心。漫游、遥控和前后移动则提供了更多选择,遇到不同的停车环境可以按实际需要使用。