江西23年传祺GS8两驱尊贵版科技配置与驾乘体验全解析

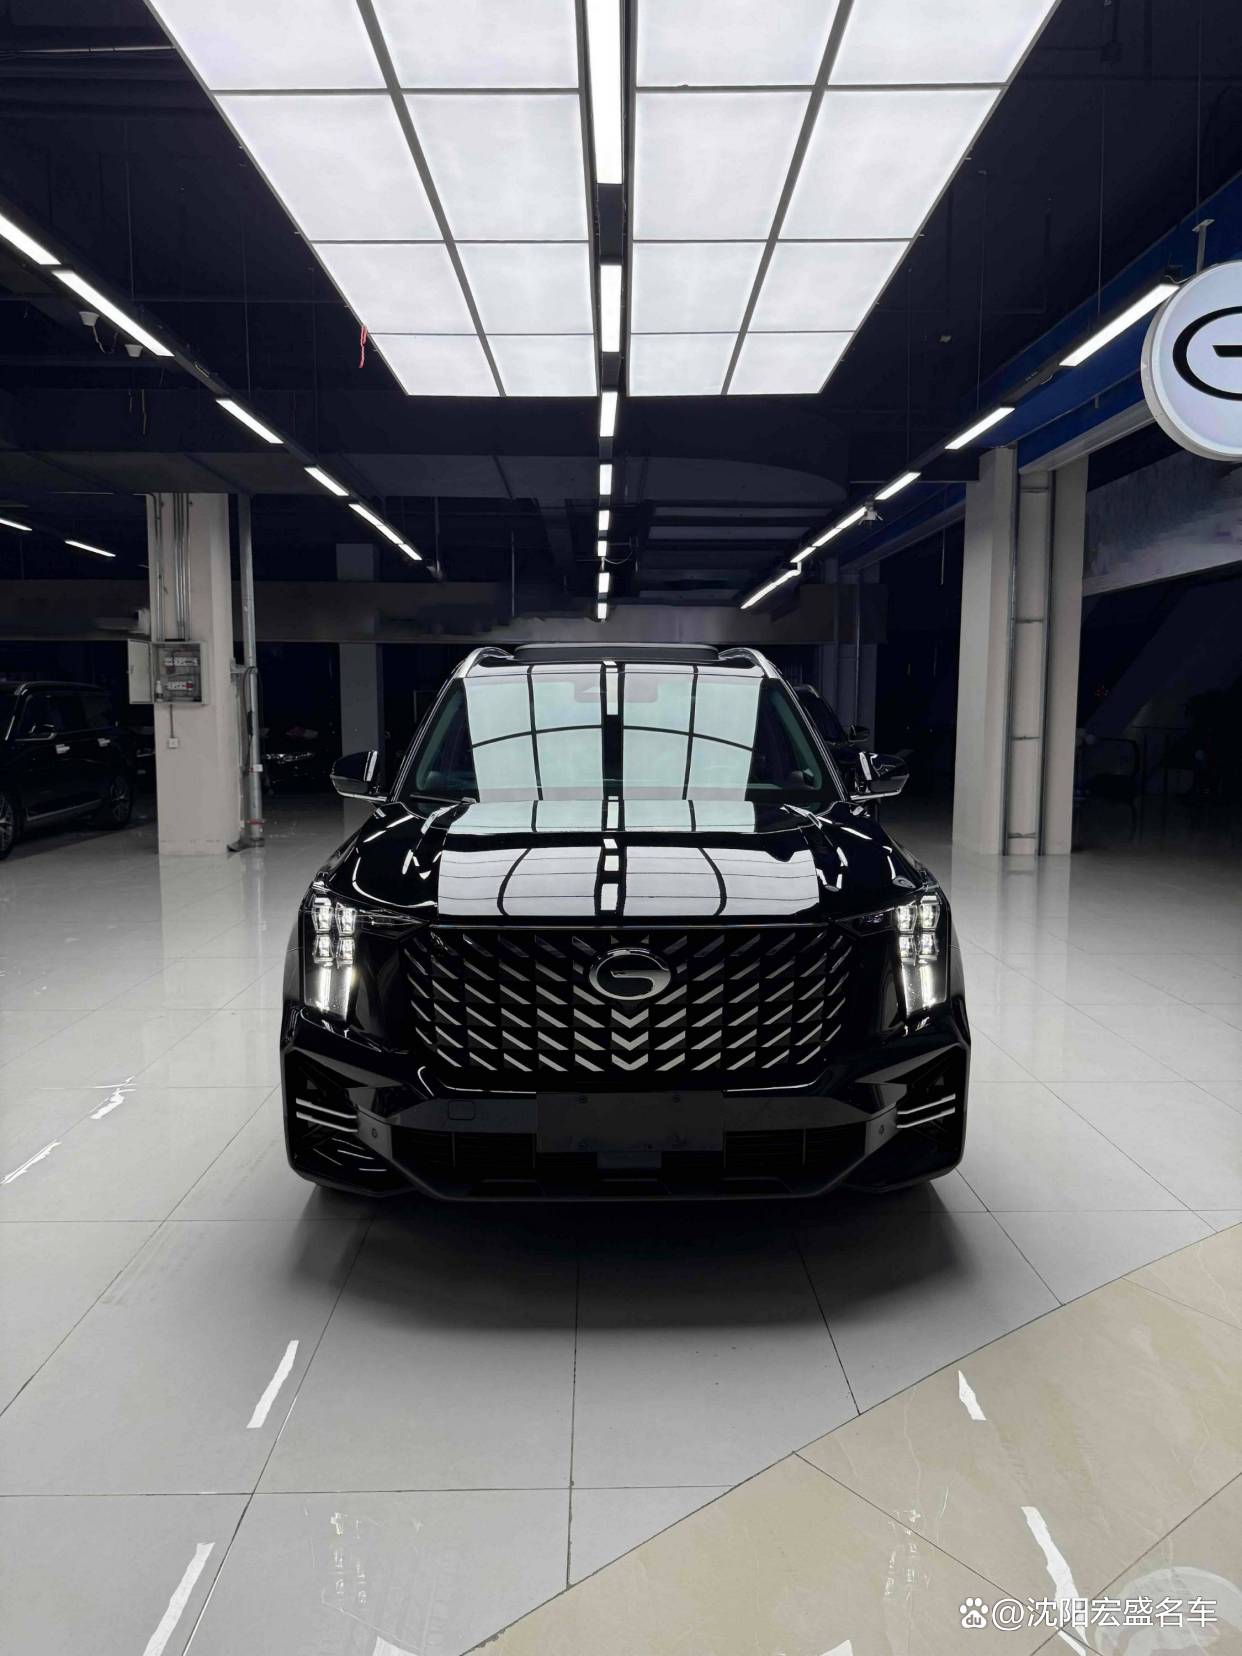

与早期基于CAN总线协议的架构相比,域集中式架构的数据传输速率与带宽显著提高。这为车内多路高清视频信号、大量传感器数据的实时同步处理提供了可能。具体到该车型,其搭载的多个摄像头与雷达传感器所产生的数据流,需要高速网络进行无延迟传输,域控制架构正是满足这一需求的前提条件。这种底层设计的差异,类似于个人计算机从早期单任务处理向多核心并行处理的转变。
在此硬件基础上,该车型实现了多项辅助驾驶功能。其自适应巡航系统通过毫米波雷达与前视摄像头融合感知,可探测前方车辆距离与相对速度。与单纯依赖雷达的定速巡航系统相比,融合感知方案能更准确地识别静止或低速目标,并对弯道中的前车进行稳定跟踪。车道保持辅助系统则通过摄像头识别车道线,由电动助力转向系统提供小幅转向力矩修正。需要指出的是,这类系统属于驾驶辅助范畴,其设计目标是减轻驾驶员在特定工况下的操作负荷,而非实现完全自动驾驶。
座舱内的交互体验同样依赖于上述电子架构。该车型配备的液晶仪表与中控显示屏,其信息的呈现与切换流畅度,与域控制器内集成的图形处理单元性能直接相关。语音识别控制系统能够对空调、导航等部分功能进行免唤醒词指令操作,这得益于本地与云端相结合的自然语言处理算法,其响应速度受到车联网模块信号质量的影响。与传统物理按钮操作相比,语音控制减少了驾驶者视线转移的频率,但识别准确率在不同方言或嘈杂环境条件下可能存在波动。
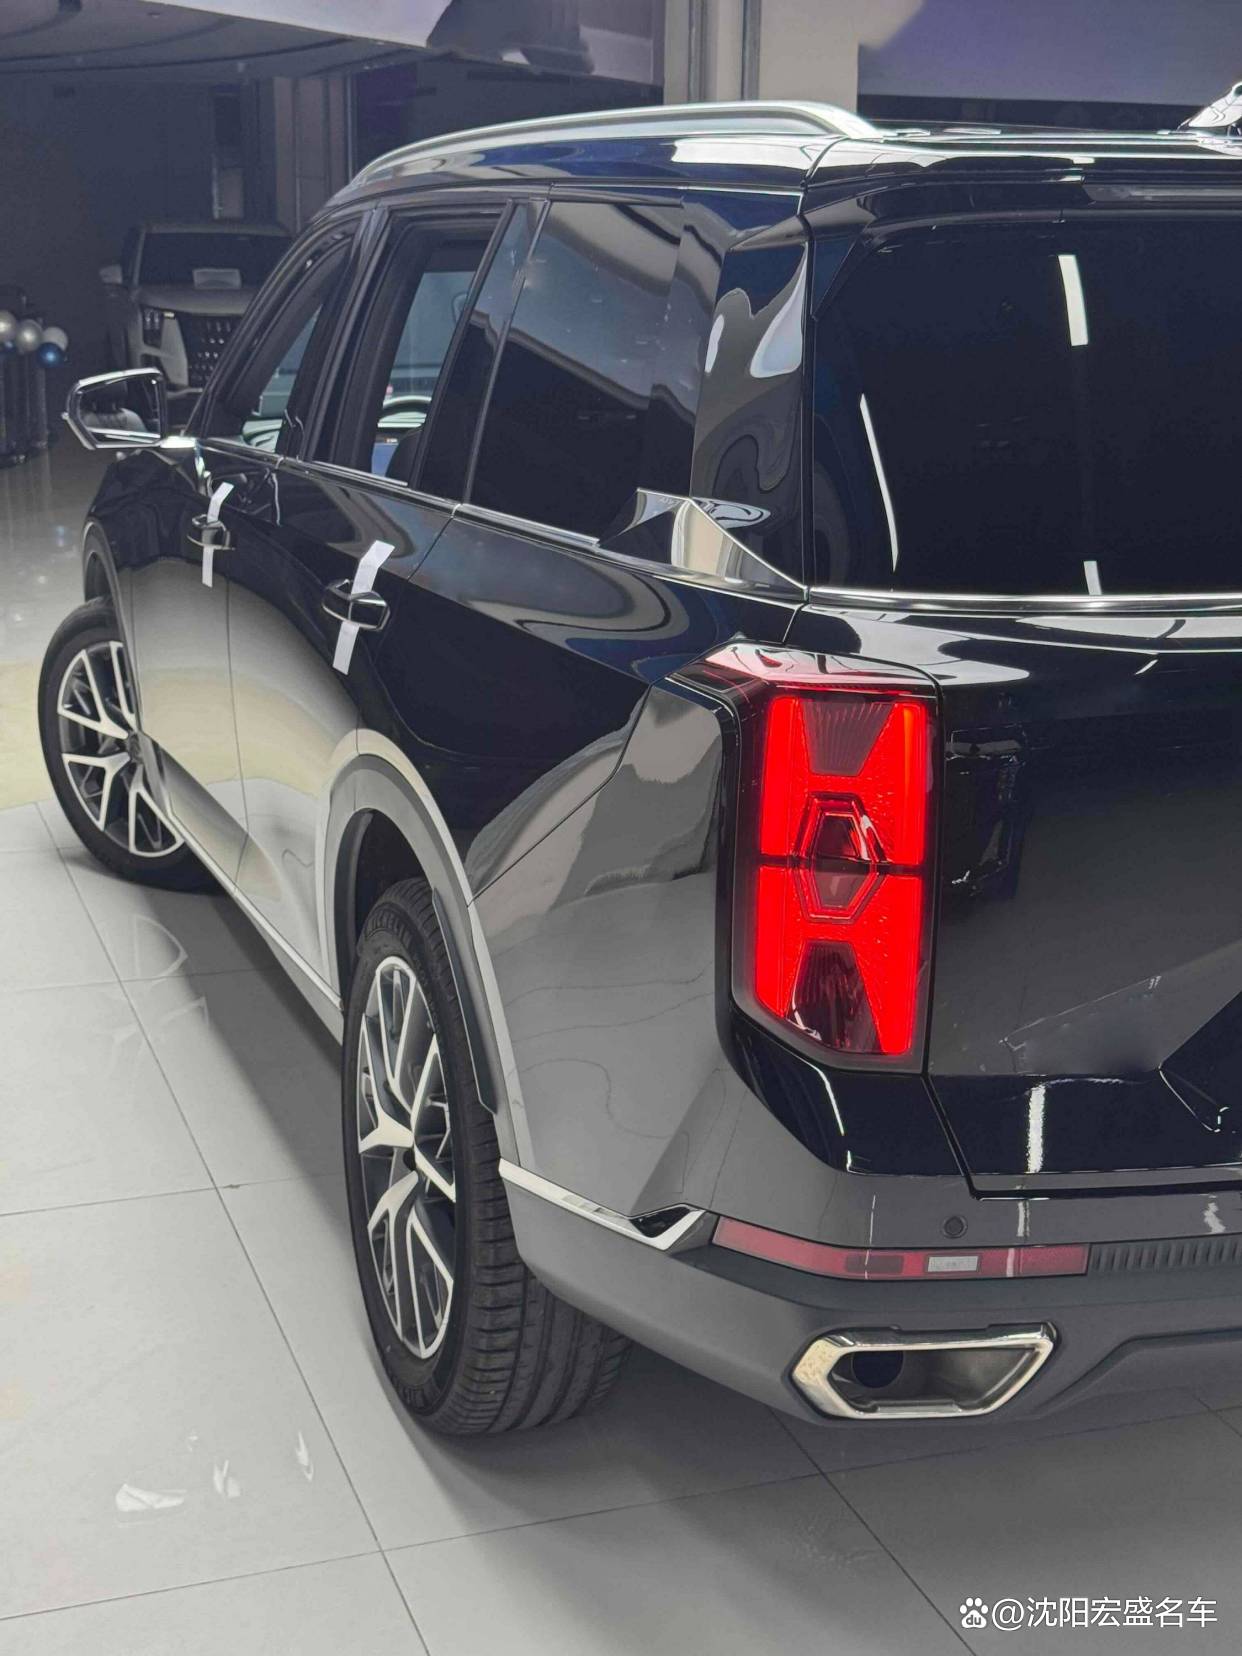
在驾乘体验的机械层面,该车型的悬挂系统采用前麦弗逊、后多连杆式独立结构。这种组合在保障一定操控稳定性的侧重于对路面细碎颠簸的过滤。与强调运动性能的调校取向不同,其减震器设定更倾向于吸收冲击能量,为乘员舱提供相对平顺的行驶质感。电动助力转向系统提供可调节的转向力度模式,不同模式主要改变了助力电机输出的辅助力大小,而非转向齿轮比,因此车辆的转向响应特性基本保持一致。
动力系统由特定排量的涡轮增压发动机与自动变速箱匹配构成。涡轮增压技术通过利用发动机废气驱动涡轮,提高进气密度,从而在较低发动机转速下即可获得较高的扭矩输出。与同排量自然吸气发动机相比,这改善了车辆在起步加速阶段的动力响应感。自动变速箱的换挡逻辑旨在平衡动力衔接平顺性与燃油经济性,其在不同驾驶模式下的换挡时机会相应调整。
从技术原理角度分析,江西23年传祺GS8两驱尊贵版的各项功能是其底层电子电气架构、传感器配置、机械结构等多系统协同工作的结果。其科技配置的效能发挥,依赖于各子系统之间的有效整合与数据交互水平。车辆的最终驾乘感受,则是这些技术方案在具体调校下呈现的综合特性,不同技术路径的选择直接导致了产品在功能侧重与体验上的差异。