2022年的老理想,跑上了新芯片才该跑的VLA大模型,老车主到底拿到了什么?

理想AD Max的老车主,今年9月已经收到过一次分量很大的OTA。9月10日推送的OTA 8.6把马赫VLA 2.0铺到2022到2025款L系列、MEGA和i系列AD Max车型上,覆盖接近10万辆已经交付的车。跟车、绕行、变道、博弈这些日常最容易被人们认为可以接管的地方,现在有了可以感知的变化:前车走了,自己的车不再慢半拍;遇到慢车变道,不再机械地因为“时机不好”就。
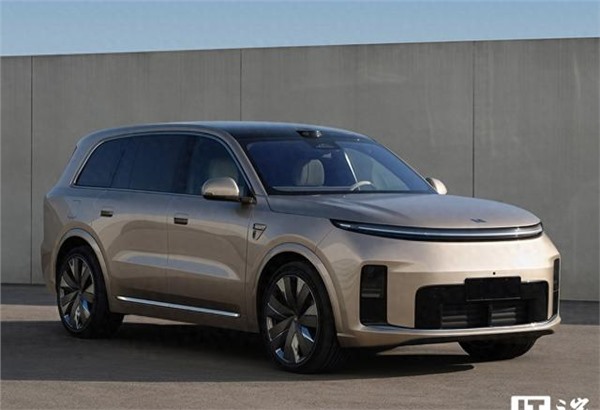
但是真正反常识的地方并不是“变好了多少”,而是一台2022年交付、装有英伟达Orin-X的老车,跑上了原本围绕理想自研马赫M100芯片开发的VLA大模型。Orin-X单颗算力约254 TOPS,马赫M100单颗是1280 TOPS。Orin-X、Thor-U和马赫M100,是三套架构不同的芯片,底层算子、内存体系和软件栈都不一样。按照行业里常见的逻辑,老硬件到了这一步只能得到缩水版的功能,或者干脆停在上一代。
理想的解法不是把大模型原样塞进去。他们先在云端训练一个参数更大、能力更强的“教师模型”,再让车端的“学生模型”学习老师的判断逻辑和决策方式,配合Token压缩和结构与参数压缩,把模型体量压到Orin-X和Thor-U各自能跑动的范围内。理想官方给出的说法是,两套平台的安全表现对齐,功能不缩水,差异主要体现在芯片决定的运行帧率,而不是功能有没有。
这就涉及到老车主需要弄清楚的第一个事实,即车确实没有被丢下,但是“没被丢下”并不等于“和新芯片完全一样”。VLA2.0上老车后跟车、变道更加果断,但是这些能力是依靠Orin-X、Thor-U各自的算力边界来完成的。理想是没有假装老芯片和新芯片没有差别,差别只是以不同的形式出现的。
那年底那个“对齐特斯拉FSD V14”的目标,和老车主有什么关系呢?6月Livis Day上,基座模型负责人詹锟给出的时间表是第四季度对齐FSD V14,并且公布了逐月路线图:9月补齐窄路会车和倒车让行,12月落地主动避险和交警手势识别,智驾反应速度往0.2秒压缩。如果这些能力如期落地,2022到2025款的AD Max车型仍然在推送范围内。
但是詹锟自己留了余地。他5月份专门去硅谷用两周时间体验了FSD V14.3,回来后公开说特斯拉“真的太强大了”,把追赶拆成两层,基础体验追到同等水平,具体能力逐项补齐。对齐FSD V14的措辞是目标,不是已经兑现的承诺。对于老车主来说,年底更现实的看点不是一句口号,而是12月计划中交警手势识别能否按时到货,并且到了之后在Orin-X上跑起来打几折。
杨旭光在这个节点加入理想,刚好卡在城市辅助驾驶最难受的那一环上。他在华为ADS创始团队负责的是预测模块,简单说就是让系统预判路上其他车和人接下来要干什么。2020年初华为内部酝酿端到端大模型的时候,是他推动了预测模块的神经网络化。理想VLA目前要啃的加塞、鬼探头、拥堵博弈的核心短板就是行为预判的平顺性。他的经验能不能帮上忙,最后还要看老车主在城市里开AD Max的时候,车辆对于旁车意图的反应是不是更早、更顺,而不是更晚一脚急刹。
但是一个人事变动并不会使下一次OTA立刻改头换面。智能驾驶是系统工程,人才的价值要在团队和流程里慢慢释放。对已经提了AD Max车型的车主来说,杨旭光带来的是一层技术方向上的确定性,而不是一张马上可以兑现的功能清单。
回到最实际的问题,你手上是2022到2025款的AD Max车型,OTA 8.6已经在9月推送,可以去车机上确认版本号,跟车和变道的体感变化是现成的。年底那轮主动避险和交警手势识别,按路线图是12月的计划,还不是已经交付的状态。老芯片能拿到什么、拿到之后表现如何,取决于理想在Orin-X和Thor-U上的适配深度,而不是发布会上对标的是谁。这台车没有被丢下,但是它的上限仍然由2022年装上去的那颗芯片和理想愿意为它做多少适配共同决定。