SYGLD-80T-30智能雷达物位计怎么计算物位高度?

智能雷达物位计本质上是先算出天线到介质表面的距离,再结合罐体高度换算成物位高度。
核心计算关系
1. 先算空高 D
脉冲雷达 / 导波雷达:
D = c × t / 2
c 为光速,t 为发射到回波的时间差。
FMCW 调频连续波雷达:
D = c × Δf / 2K
Δf 为发射信号与回波信号的频率差,K 为调频斜率。
这里的 D 就是常说的空高,即天线参考点到物料表面的距离。
再换算成物位高度 L
L = H − D
L:物位高度
H:天线参考点到罐底/零点的距离
D:天线到介质表面的空高
也就是说,仪表并不直接“读出液位”,而是先测距离,再用罐高减去距离。
4-20mA 输出怎么对应
通常设定:
0% 对应空罐/低液位
100% 对应满罐/高液位
输出电流:
I = 4 + L / E × 16 mA
E 为有效量程。
现场要注意的几个点
盲区不能进入:液位不能进入顶部盲区,否则仪表无法稳定测量。
参考点要统一:H 的起点通常以法兰面、天线端面或仪表设定的参考点为准,不同品牌可能不同。
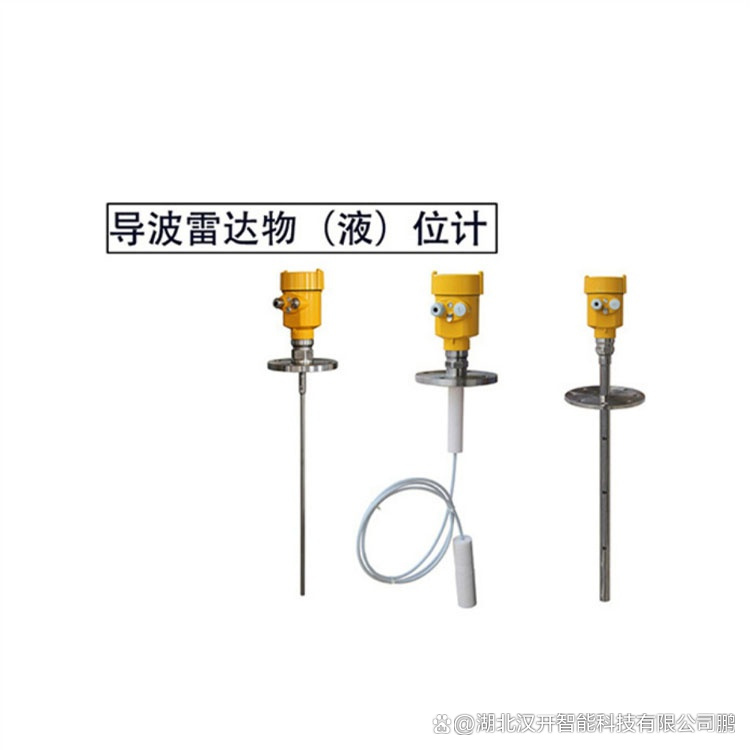
导波雷达同样用 L = E − D:只是微波沿探杆传播,回波更强,适合低介电、蒸汽、泡沫工况。
侧装、锥底、拱顶罐要核对零点:罐体几何形状变化时,不能只按简单罐高计算,必要时做几何补偿或分段标定。
CWR7300
KDR-FMW21
BR760C2A1AB4
EMMOT-LY8600A10
7ML54400GB000AA2
FRT5209A2A03ABMF4EX2AXB-B00
FRT5209A2A03BAMF4EX2AC-C00
LMR3-K-4
PS69