自动泊车半天识别不到车位?别赖车不行,多半是这几类原因

现在不少新车都带自动泊车,可很多车主用过几次就吐槽:“找个车位半天识别不出来,是不是这功能是摆设?”其实自动泊车识别不到车位,大多数时候不是车坏了,而是“环境条件不达标”或“传感器被影响”。自动泊车靠超声波雷达和全景摄像头配合探测车位,雷达脏了、车位太窄、标线不清、天气恶劣,都会让它“看不见”车位。弄懂识别原理和常见原因,就能判断是该换个车位,还是要处理传感器,别急着下结论说车不行。
先懂自动泊车靠什么“看见”车位
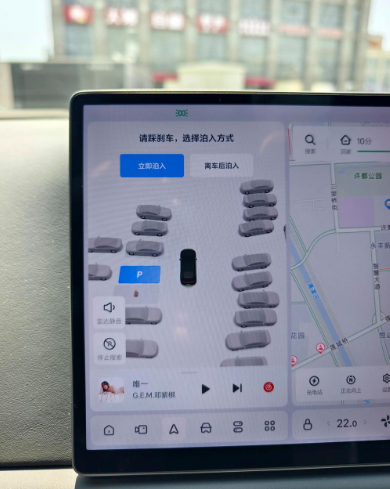
自动泊车识别车位,主要靠两套“眼睛”:一是超声波雷达,负责低速时探测车身周围的障碍物,通过扫描车辆侧面的空位来判断有没有足够空间泊车;二是全景摄像头,负责看清地面的停车位标线,靠图像识别确认车位边界。两者配合,系统才能确认“这里有个能停的车位”,再规划泊车路线。
这套探测决定了它的局限:超声波雷达的探测能力受障碍物材质、位置影响,摄像头则依赖光线和标线清晰度。所以自动泊车并不是“只要有个空位就能识别”,而是必须在它“看得到、测得出”的前提下才工作。理解了这点,再对照原因逐项排查。
识别不到车位,常见原因就这几类
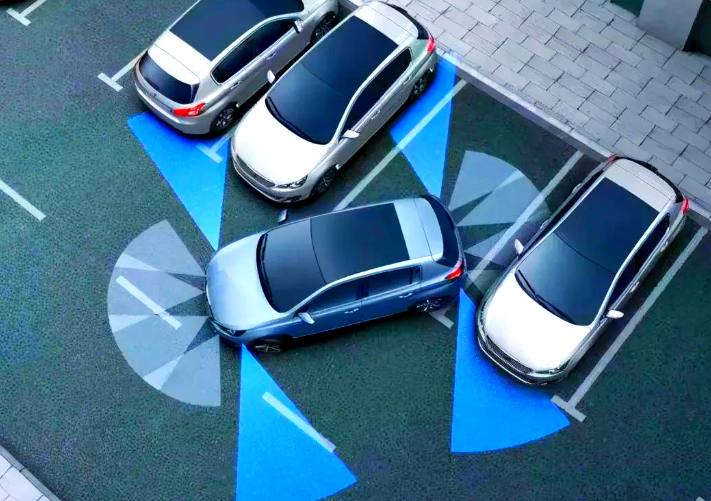
第一类是传感器问题,最常见。超声波雷达或摄像头表面脏污、破损、被遮挡(污泥、冰雪、贴纸),或离车辆太近/太远、雷达测不到悬空物体和矮小物体,都会让系统识别失败。这类原因,先把车身侧面的雷达和摄像头擦干净,就能解决一大部分。
第二类是场地条件不达标。车位太窄、泊车空间不足,系统判断“停不进去”就不识别;停车位标线模糊、缺失、被遮挡,摄像头认不出边界;车位旁有明显的地面接缝、裂缝、水沟、窨井盖,也会干扰判断。这类情况,换个标线清晰、空间充足的车位往往就好了。第三类是环境因素:夜晚光线不足、大雨、大雪、浓雾等能见度差,或有大面积积水形成倒影、镜子反射,都会影响摄像头和雷达的探测。恶劣天气下识别不到,等天气好转就好。
怎么应对,哪些情况才需要去检修
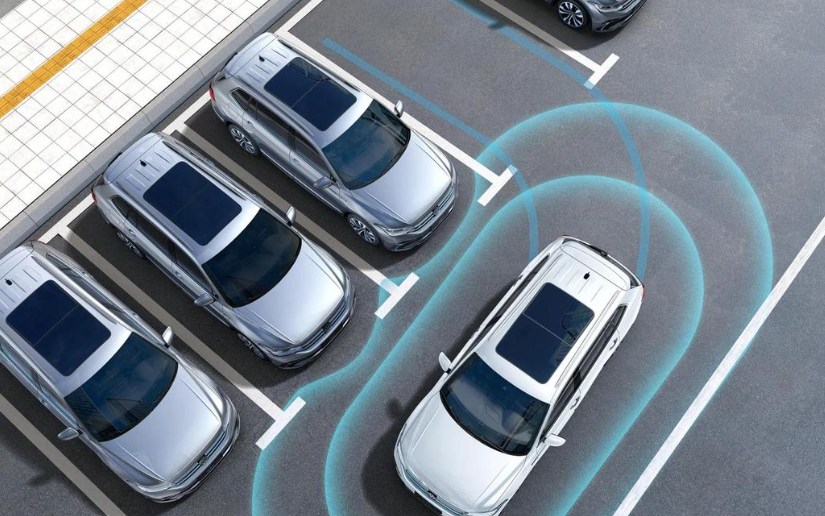
遇到识别不到车位,先别慌,按顺序处理:先看传感器——把车周身四个角落的超声波雷达探头、前后摄像头擦干净,确认没有被污物遮挡或破损;再换场地——找一个标线清晰、空间宽敞、光线好的车位重新试,排除场地和环境因素;驾驶时保持低速匀速经过车位,给系统足够的扫描时间,不要一下子冲过去。
如果传感器干净、换了标准车位、光线也正常,自动泊车还是完全识别不到,那才可能是系统故障——比如雷达或摄像头损坏、线束问题、软件标定异常。这类情况建议检查车辆是否报故障码,或联系售后诊断。还要记住:自动泊车是辅助功能,有明确的系统限制条件(官方手册都会列出),识别不到不等于车坏了;即便系统工作正常,泊车时也要观察周围,随时准备接管。
说到底,自动泊车识别不到车位,多数是传感器脏污遮挡、场地空间或标线不足、天气能见度差这几类环境原因,不是车坏了。先擦干净雷达和摄像头,换个标线清晰、空间够、光线好的车位低速扫描;都排除了还不行,才考虑传感器或系统故障去检修。理解它的限制,别指望它在任何车位都“秒识别”,就能正确看待和使用这个功能。