AHL-6100智能雷达液位计搅拌罐测量难点怎么解决?
搅拌罐的难点主要在:搅拌桨产生固定/周期性假回波、液面波动和漩涡导致回波不稳定、泡沫或蒸汽衰减信号、进料飞溅和罐内构件增加干扰。
解决思路是:先看回波曲线 → 优化安装 → 开搅拌做虚假回波学习 → 调阻尼/跟踪/阈值 → 必要时加导波管或换高频雷达。
先看回波曲线,判断干扰来源
回波现象 常见原因 优先处理
搅拌启动后出现固定距离强峰 搅拌桨、搅拌轴反射 开搅拌状态做虚假回波学习
液位在搅拌桨附近来回跳 仪表锁定了叶片回波 重做学习+调整跟踪模式
曲线多峰交替、主峰不稳 液面波动、泡沫、飞溅 加阻尼、优化安装或加导波管
搅拌停后稳定、启动后跳变 动态干扰未被学习 在搅拌运行状态下重新学习
天线附近强峰 挂料、结露、接管反射 清洁天线、优化接管、做近场
安装位置尽量避开搅拌影响
不要装在搅拌轴正上方,也不要在搅拌涡流。
建议装在距罐壁 ≥200~300mm,或罐径 1/6 处;也可按距搅拌轴 ≥1/3 罐径布置。
天线垂直液面,倾斜一般不超过 3°。
避开进料口、挡板、盘管、梯子、限位开关等内件。
接管安装时,天线端面应伸出接管下沿 10~50mm,避免接管口产生强反射。
拱形、球形罐顶尽量不要装在正,容易产生多重反射。
虚假回波学习要在“搅拌运行”状态下做
这一步很关键,很多搅拌罐跳数就是因为学习条件不对。
在空罐或液位低于搅拌桨时进行。
开启搅拌器,让叶片处于旋转状态。
学习范围设为 0 至空罐距离减 0.5m 左右,留出安全余量。
学习后检查曲线,确认搅拌桨位置的回波峰被压低。
如果仍有固定假峰,可手动建立窗口:起点在干扰峰前约 0.1m,终点在峰后 0.3~0.5m。
不要在液位正好位于搅拌桨附近时学习,否则可能把真实液位回波屏蔽掉。
参数上做稳定化处理
输出阻尼:搅拌罐建议设 2~5s,波动特别大时可适当延长。
回波阈值:不要设得过高,避免把被波动削弱的真实液面回波滤掉。
接收增益:先设 70%~80%,观察真实液面峰是否稳定高于搅拌桨干扰峰。
跟踪模式:优先选连续跟踪、动态回波追踪或回波锁定,避免仪表追着旋转叶片跑。
近场/盲区:覆盖法兰、接管和天线附近挂料,一般 0.3~1.0m,接管长或挂料重时取上限。
频率和天线选型
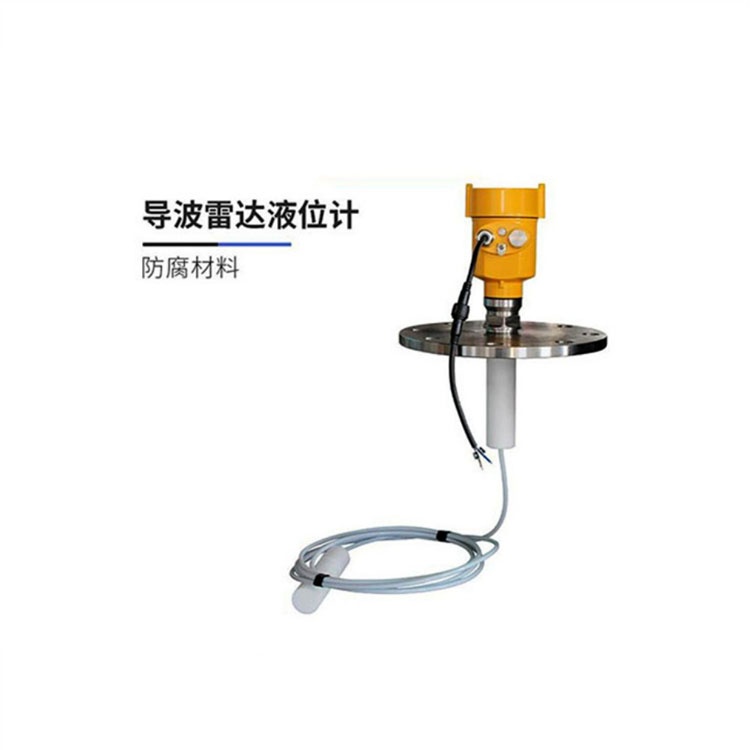
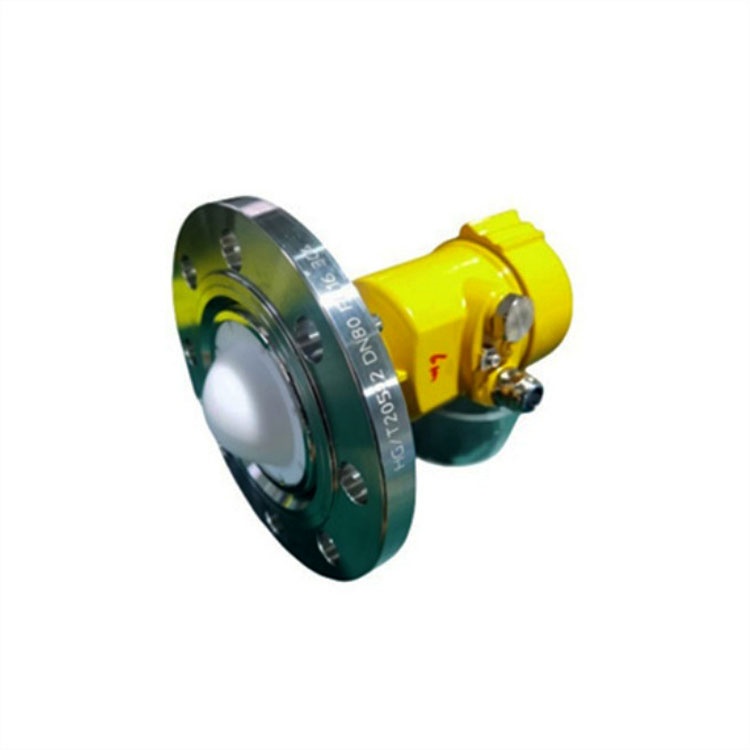
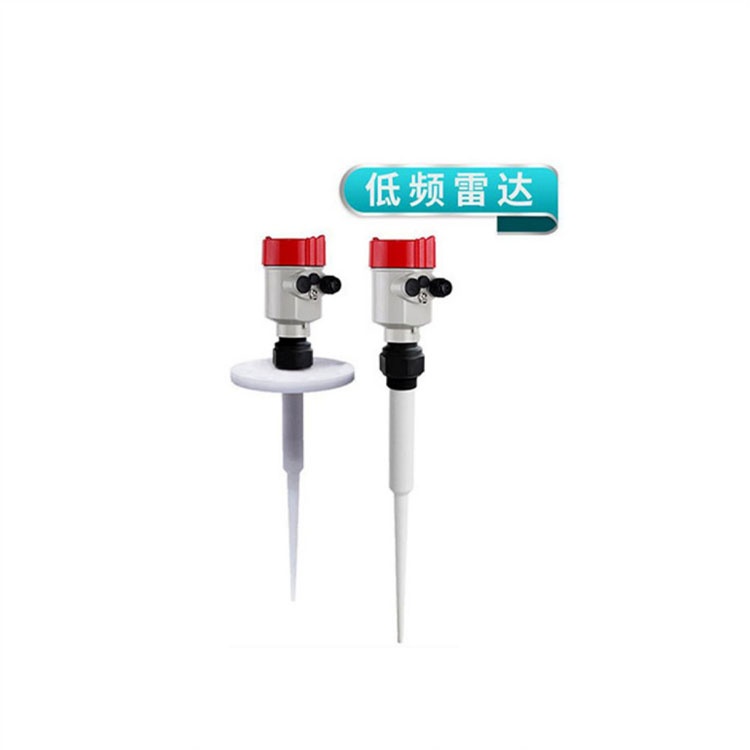
强搅拌、罐内构件多、安装空间受限:优先选 80GHz 高频雷达,波束角更窄,能更好避开搅拌桨和罐壁干扰。
泡沫、蒸汽特别严重:可评估 26GHz 中频雷达,其波长较长,穿透泡沫和蒸汽能力通常更好;但如果罐内障碍物多,80GHz 的窄波束优势又更明显,需要结合现场判断。
易挂料、易结晶、强腐蚀介质,优先选 PTFE/PFA 密封天线或平面天线,减少附着。
GNY-CGRD/80.30-G1
GUL30
CPR6400
HBRD-FMF12
GD-RD908
CPR6100
706-512B-010/7CT-5700-A3N-20-115
SYLD-912IYYV3