方程豹豹5越野实测,轻度交叉轴,车辆通过能力如何?

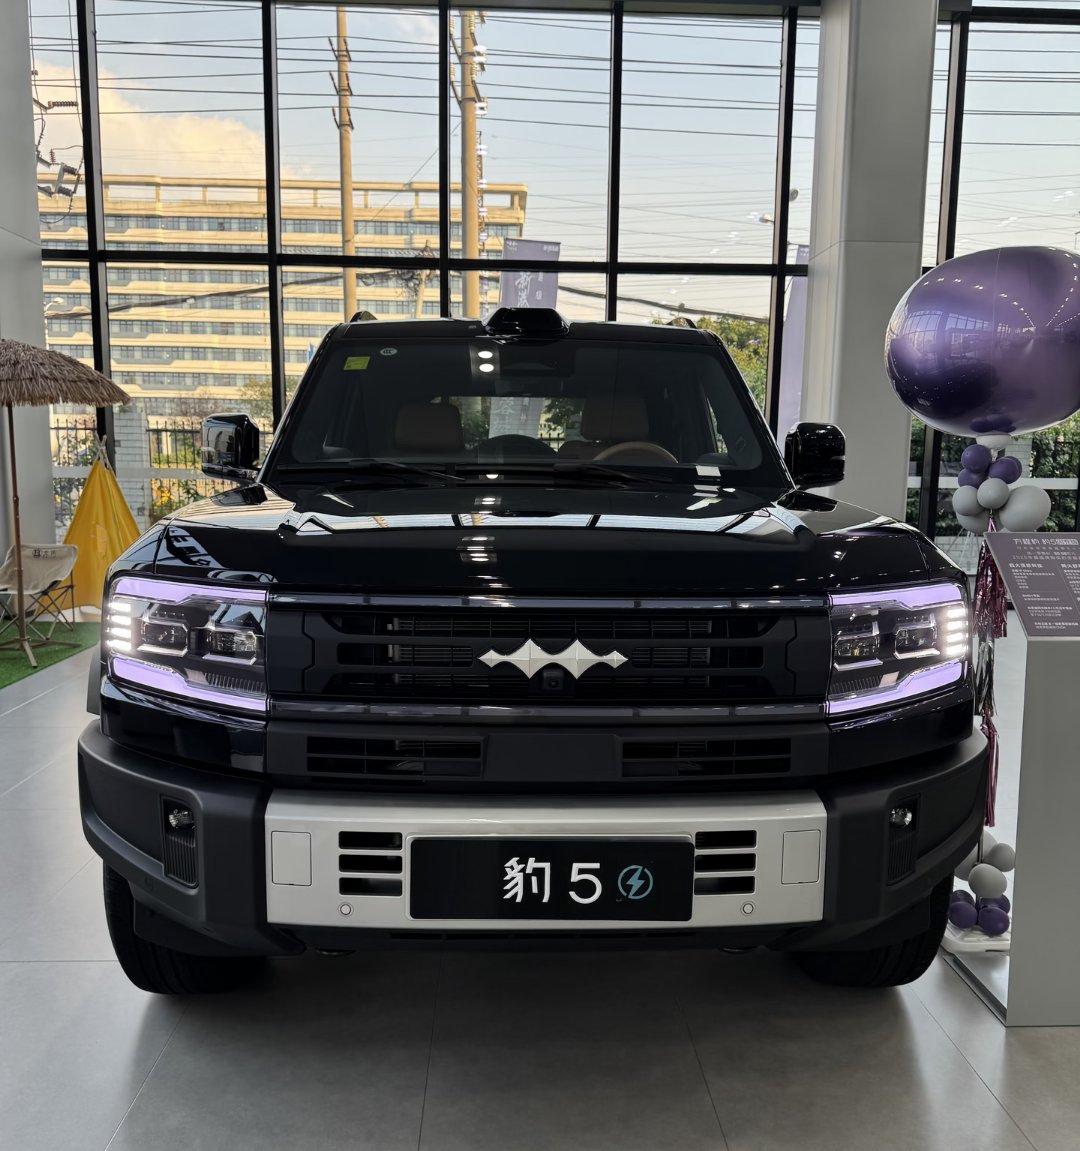
进入交叉轴之前,将驾驶模式切换至岩石模式,同时打开低速四驱和蠕行功能。这是豹5在越野场地中最常用的操作组合。低速四驱模式下扭矩放大倍率约为2.48倍,蠕行功能则接管了油门和刹车的控制,驾驶者只需要控制方向。
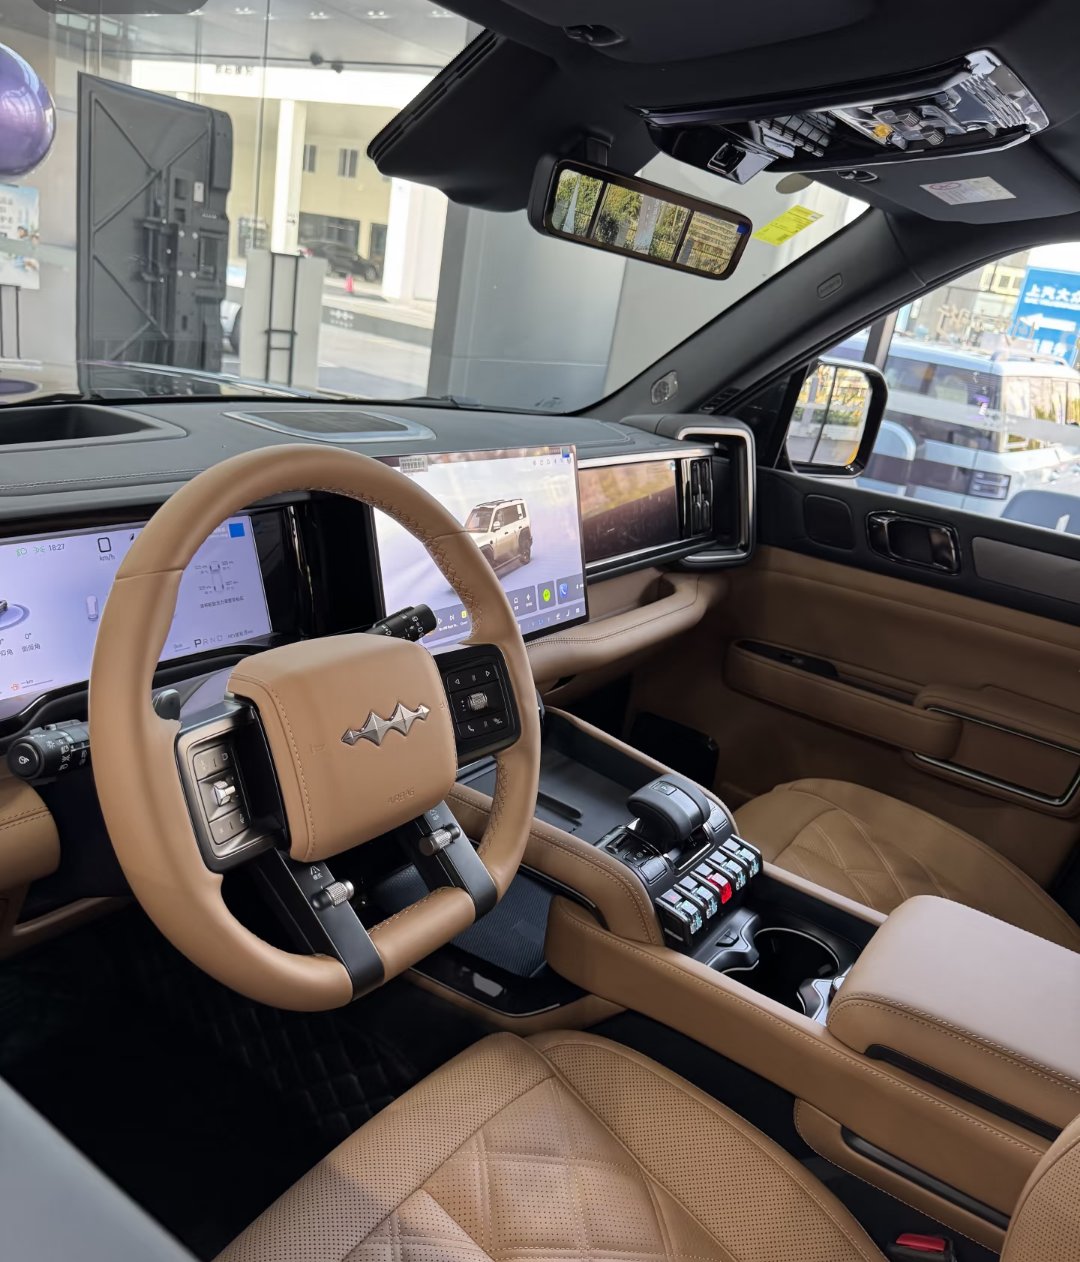
车辆进入交叉轴后,右前轮和左后轮先后离地。此时车内能感知到车身姿态的变化,但幅度并不夸张。豹5的前后双电机系统在车轮开始空转的瞬间就介入锁止,将动力传递给仍有附着力的车轮。整个过程不需要驾驶者手动操作差速锁,电子系统在毫秒级时间内完成了轮速差的识别和扭矩的重新分配。
值得注意的悬挂表现。豹5采用前后双叉臂独立悬架,悬挂行程较长。在交叉轴工况下,悬挂的拉伸让离地车轮尽可能保持接地趋势,减少了车轮完全悬空的时间和幅度。车内感受是车身通过交叉轴时的晃动被控制在合理范围内,没有出现明显的余震或异响。
通过交叉轴后查看车辆状态,四个车轮的转速差恢复正常,没有触发任何故障提示。整个通过过程用时很短,蠕行模式下车辆以稳定的低速自行完成了脱困,驾驶者没有踩油门或刹车。
从数据层面看,豹5非云辇版的接近角为35度,离去角32度,纵向通过角20度,满载最小离地间隙220毫米。这些参数决定了它在轻度交叉轴场景中不会出现托底或前后保险杠触地的情况。云辇-P版本的最小离地间隙可以升至310毫米,悬挂行程调节范围更大。
需要指出的是,豹5原厂配备的公路胎在交叉轴工况下并不是最优选择。轮胎在湿滑或松散的土坡上抓地力有限,有车主反馈原厂公路胎走碎石路时“胎壁薄,容易扎穿”。如果经常走交叉轴或碎石路面,更换AT胎是更稳妥的选择。
几个关键点总结:
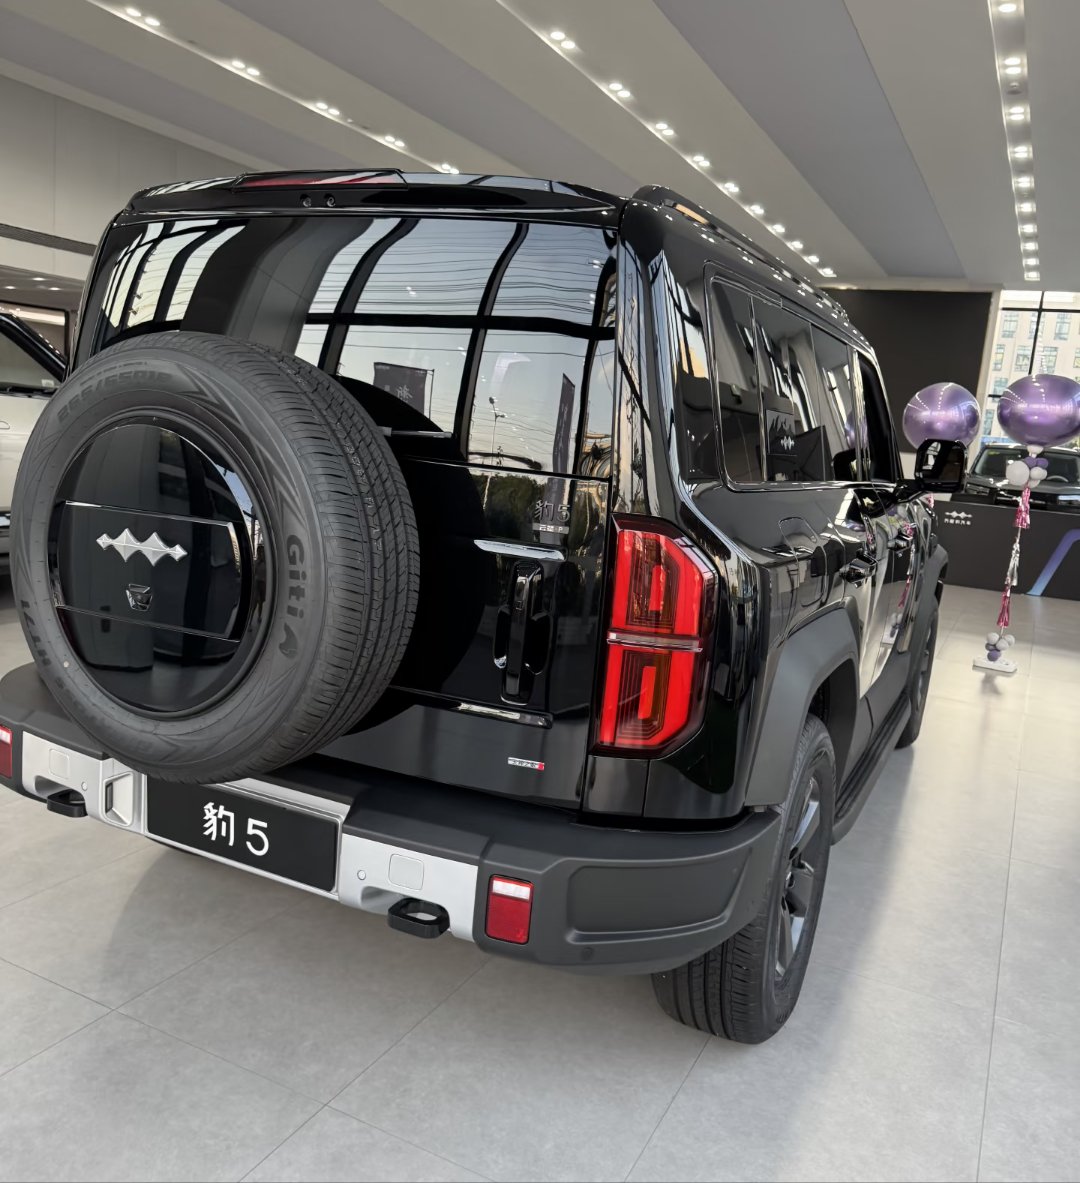
豹5的“智能三把锁”(前差速锁、后差速锁、能量中锁)在交叉轴中起到了核心作用。能量中锁可以在10毫秒内完成前后轴扭矩转移,响应速度比传统机械中锁快约30倍。这意味着在车轮刚出现打滑趋势时,动力就已经开始向有附着力的车轮转移,而不是等到车轮完全空转后才介入。
蠕行模式在交叉轴中的实用性很高。驾驶者不需要精确控制油门开度,车辆会以设定的低速自行通过障碍,降低了操作门槛。
悬挂行程和离地间隙是交叉轴通过能力的基础保障。悬挂行程不够的话,车轮会过早离地,电子系统再快也需要时间响应。豹5在这方面的硬件基础是够用的。
最后说一句,轻度交叉轴对于豹5来说属于中低难度的越野场景,它的通过表现是从容的。但越野场景千变万化,交叉轴的深度、角度、路面附着力都会影响实际表现。这次测试的结论只适用于轻度交叉轴和干燥非铺装路面条件。
互动话题: 你在开豹5过交叉轴时,习惯用岩石模式+蠕行,还是手动切低速四驱自己控制油门?有没有遇到过电子锁介入不够及时的情况?评论区聊聊你的实际操作经验。