星途瑶光C-DM AEB实测,低速突发障碍,会不会刹停不及时?

先看一个核心事实:星途瑶光C-DM的AEB系统在针对前方静止车辆的测试中,可以在最高135km/h的速度下识别目标并完成刹停。这个数字是什么概念?国内现行的AEB测试标准中,前方静止车辆目标的测试速度上限是60km/h,瑶光C-DM的刹停速度上限远远超出了标准要求。
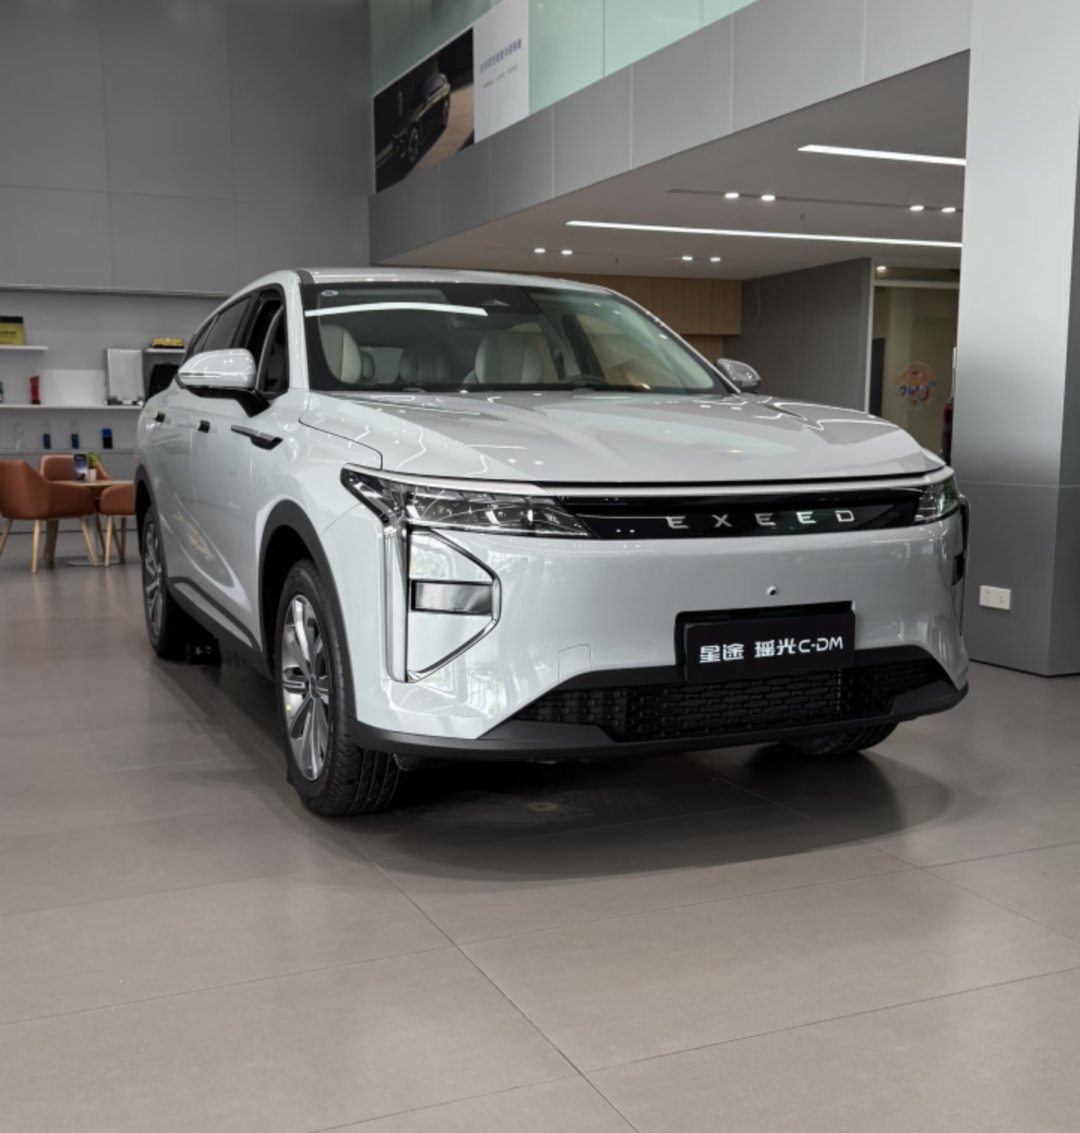
但注意,这是针对“前方静止车辆”的场景。低速突发障碍的情况要复杂得多——障碍物可能是突然横穿的行人、从车缝里跑出来的儿童,也可能是停车场里突然出现的矮桩或锥桶。这些场景对AEB的考验,和标准的“前方静止车辆”测试完全不同。
低速场景下AEB面临的技术难点在哪?
华为智能汽车解决方案BU CEO靳玉志曾公开科普过一个反直觉的事实:低速1km/h刹停其实比高速更难。原因有两个。第一,低速几乎没有制动冗余空间。车辆以极低速度挪动时,留给系统判断和制动的物理距离极为有限,稍有迟滞就可能已经发生接触。第二,低速场景下的障碍物形态往往更复杂——儿童的身高、蹲姿、突然变向,都可能让传感器在短时间内难以准确分类和判断。
低速AEB的工作区间问题
需要明确一个关键信息:AEB系统并不是在所有速度下都会介入。根据国标要求,AEB的运行区间是15km/h以上,低于这个速度AEB还能运行,反而不符合国标。这意味着车辆在极低速蠕行(比如停车场挪车、拥堵路段跟车)时,AEB可能处于待机或不触发状态,此时更多依赖驾驶员的判断。
在低速跟车场景中,系统会优先响应驾驶员的加速跟车请求。如果跟车过程中前方车辆突然停止,系统可能无法及时触发警告与AEB。这是目前AEB系统在低速拥堵场景下的一个普遍性技术边界,并非某一款车型的独有问题。
用户实际反馈了什么?
这两个反馈反映的是低速工况下AEB系统的另一面:它可能在你不希望它介入的时候介入(误触发),也可能在你希望它果断刹停的时候因为速度过低而处于非激活状态。任何AEB系统都有其工作边界,光照条件、障碍物形态、路面附着系数等因素都可能影响系统的感知和制动效果。
结论
星途瑶光C-DM的AEB系统在标准化的静止车辆测试中表现扎实,135km/h的刹停能力在同类车型中处于较高水平,E-NCAP的认证成绩也印证了其主动安全的基本功。但在低速突发障碍这个细分场景下,系统存在明确的技术边界:极低速蠕行时AEB可能不激活,拥堵跟车时存在误触发的概率,对突然出现的矮小障碍物或快速变向的行人,系统的响应能力会受限于传感器融合方案和算法调校。
低速AEB不是“万能刹车”,它是一套有明确工作条件的辅助系统。理解它的能力边界,比盲目信任它更重要。
你的车在低速行驶时,AEB有没有出现过该刹不刹、或者不该刹却突然刹车的情况?欢迎在评论区说说具体是什么车型、什么场景。