AGV急停多滑35公分:安全距离漏算0.35秒响应

本文导读 安全距离算小了,车会推出保护区;算大了,产线到处误停。两种都不对。 这篇讲清楚一件事:安全距离不是制动距离,而是「响应段 + 制动段 + 余量」。 你会看到 0.35 秒响应链的逐项拆解、四个翻车坑、保护区随速度切换的做法,以及一套现场核算五步法。
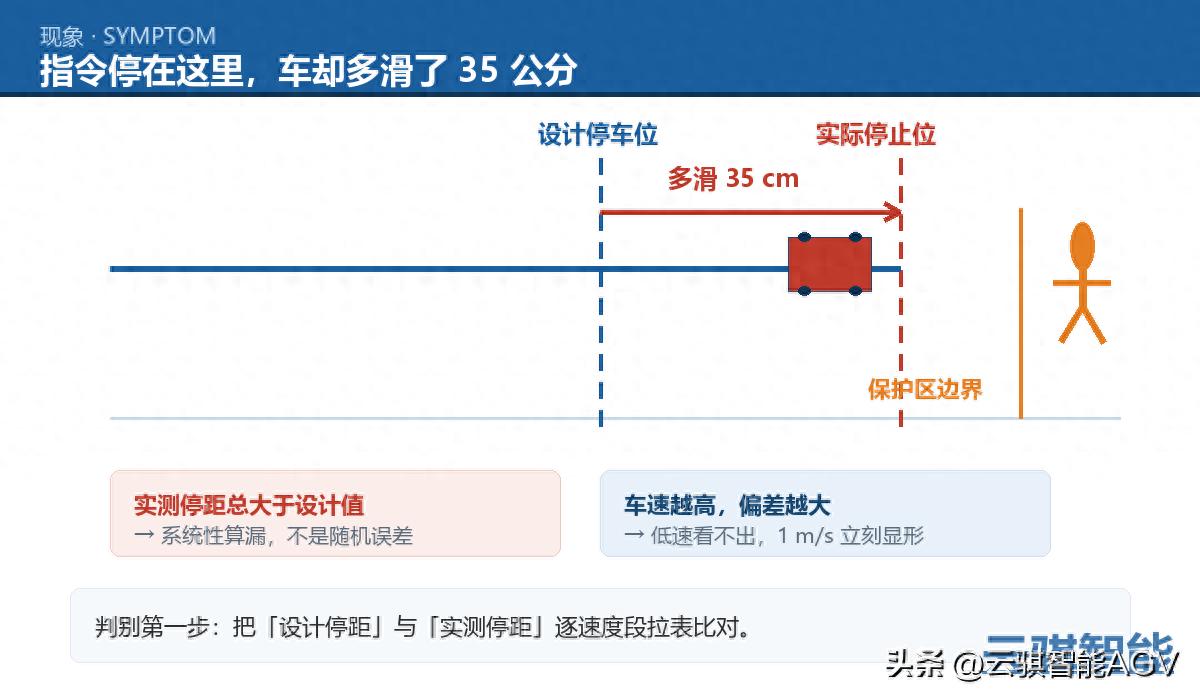
一、现场现象:急停总比「算好的距离」多滑一截
设计 40 cm,实测 70 cm 级——这是现场最常见的一组数字。
算过安全距离、也留了余量,车还是撞上,或者把产线逼停。问题往往从一开始就算错了。
三个典型表征
- 实测停距总大于设计值:设计 40 cm,实测 70~75 cm,且重复性不错——说明是系统性算漏,不是随机误差。
- 车速越快偏差越大:低速时几乎看不出,一到 1 m/s 立刻显形。
- 满载比空载多滑:冷车能停住,热车或满载就冲过去。
先把两个概念分开
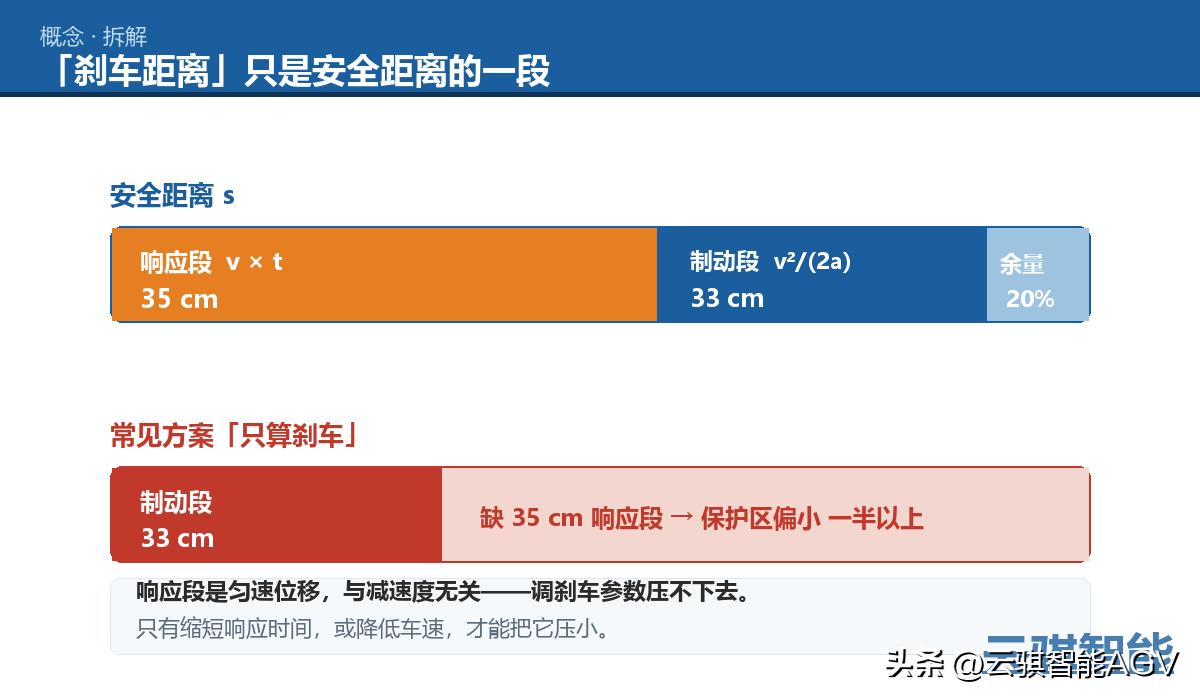
很多方案把「制动距离」直接当成「安全距离」,这是根子上的错误。
制动距离只回答「刹车踩下之后滑多远」;安全距离还要回答「从发现人到真正刹住,这段时间车走了多远」。
安全距离算的不是刹车性能,是整条安全链路的反应速度。
二、机理:安全距离 = 响应段 + 制动段 + 余量
把整个急停过程沿时间轴切开,会看到两段性质完全不同的位移。
公式拆开看
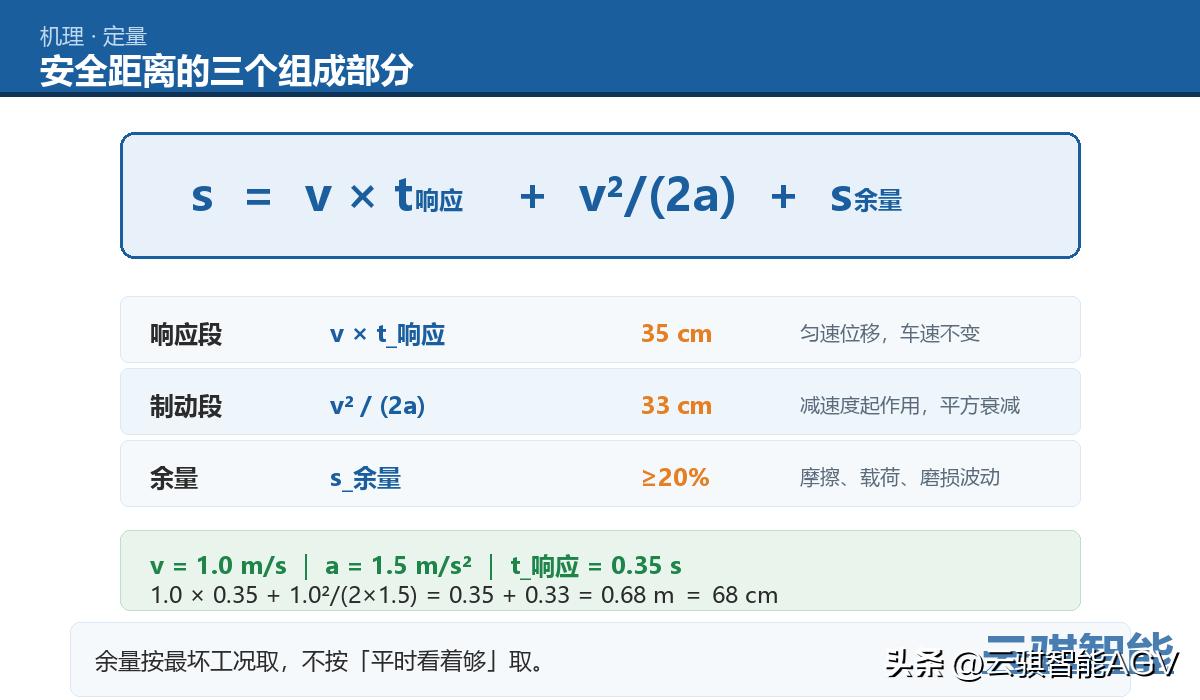
s = v × t_响应 + v²/(2a) + s_余量
- 响应段:从传感器发现目标到制动真正建立,车速还没变,位移是匀速的。
- 制动段:减速度开始起作用,位移按速度平方衰减。
- 余量:覆盖摩擦系数波动、载荷变化、部件磨损。
代入一组现场常见值
车速 v = 1.0 m/s,制动减速度 a = 1.5 m/s²。
制动段 s_b = 1.0² ÷ (2 × 1.5) = 0.333 m ≈ 33 cm。
响应段取实测 0.35 s,s_d = 1.0 × 0.35 = 35 cm。
两段相加 68 cm——比只算刹车距离多出一倍还多。
0.35 秒响应链是怎么攒出来的
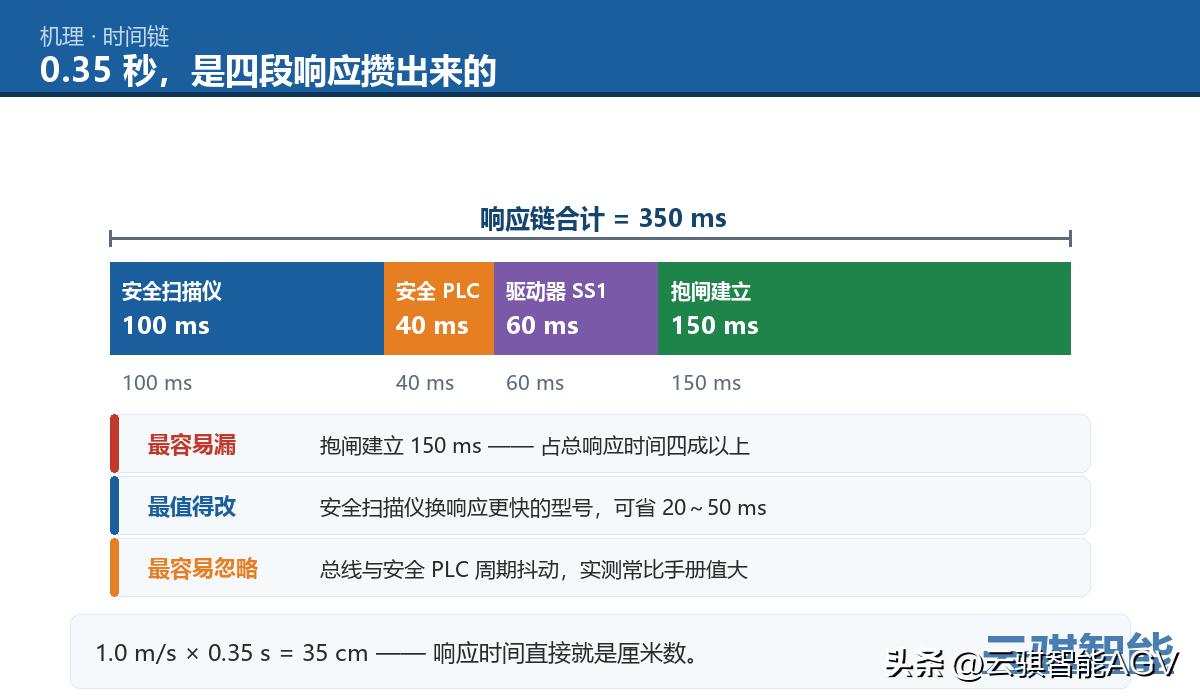
- 安全扫描仪响应:典型 80~135 ms,取 100 ms。
- 安全 PLC 处理:循环周期加内部逻辑,20~60 ms,取 40 ms。
- 驱动器反应(SS1):减速动作到安全转矩关断,50~80 ms,取 60 ms。
- 抱闸建立:电磁抱闸从失电到夹紧,100~200 ms,取 150 ms。
四项合计 350 ms。任何一项被漏掉,保护区就小一圈。
抱闸建立的 150 ms,占了整条响应链四成以上——它恰恰最容易被当成「已经停住」。
摩擦系数不是常数
干燥水泥地面的摩擦系数约 0.7,一旦有水膜或油雾,可能掉到 0.35。
按 a = μg 折算:μ 从 0.7 掉到 0.35,纯滑动制动距离从 7 cm 涨到 14 cm。
这还只是「刹得住」的情况;舵轮先打滑再抱死,实际还要更远。
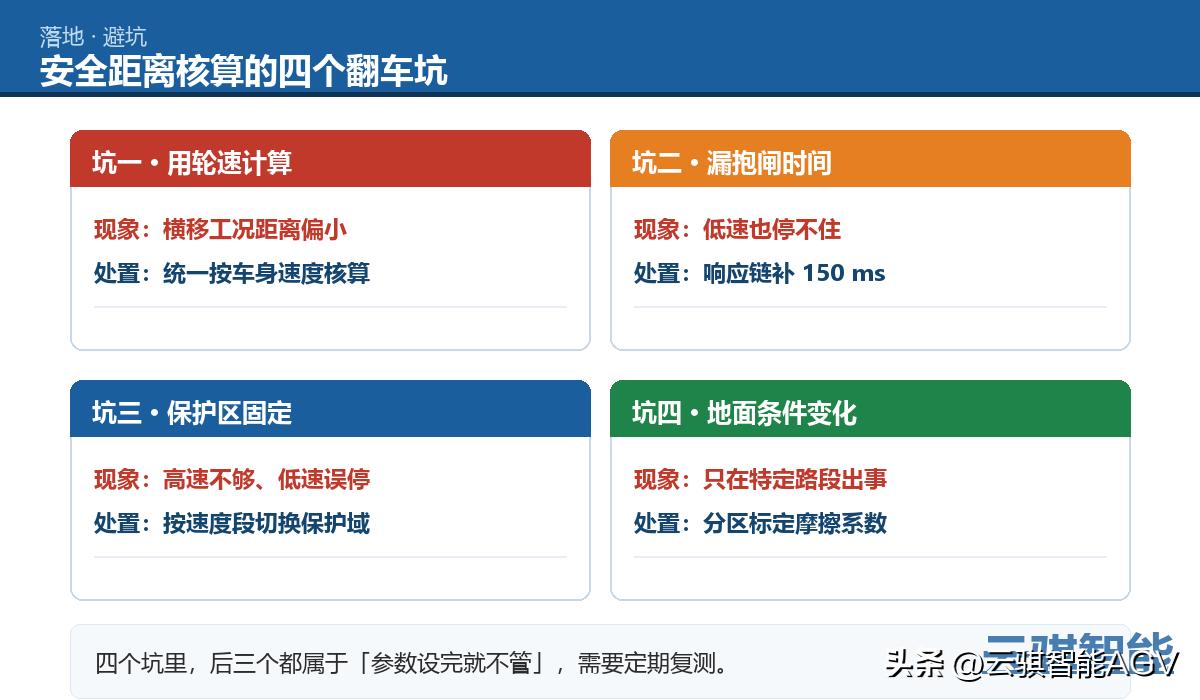
三、工程落地:四个最容易翻车的坑
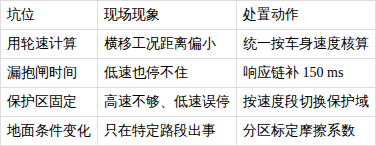
坑一:拿轮速当车身速度算
舵轮转向时,轮速是合成速度,与车身前进方向的速度不是一个量。按轮速核算,横移工况会低估 10%~20%。
坑二:漏掉抱闸的建立时间
不少架构默认「驱动器收到停指令就等于停住了」。实际上抱闸从失电到夹紧还要 100~200 ms,这段时间车仍在滑。
坑三:保护区不随速度切换
固定保护区必然二选一:高速不够用,或者低速乱误停。正确做法是按速度段切换保护域。
坑四:地面状态变了,参数没跟着变
清洗区、冷库、油污区的地面条件与主通道不同,用同一组减速度核算,必然在特定路段出事。
四、和激光导航配合:保护区要跟着速度走
导航管轨迹,安全链路管停止
激光导航回答「车在哪、往哪走」,安全扫描仪回答「有没有人、要不要停」。
两者坐标系不同、刷新率不同,不能让导航去承担安全功能。
动态保护区怎么切
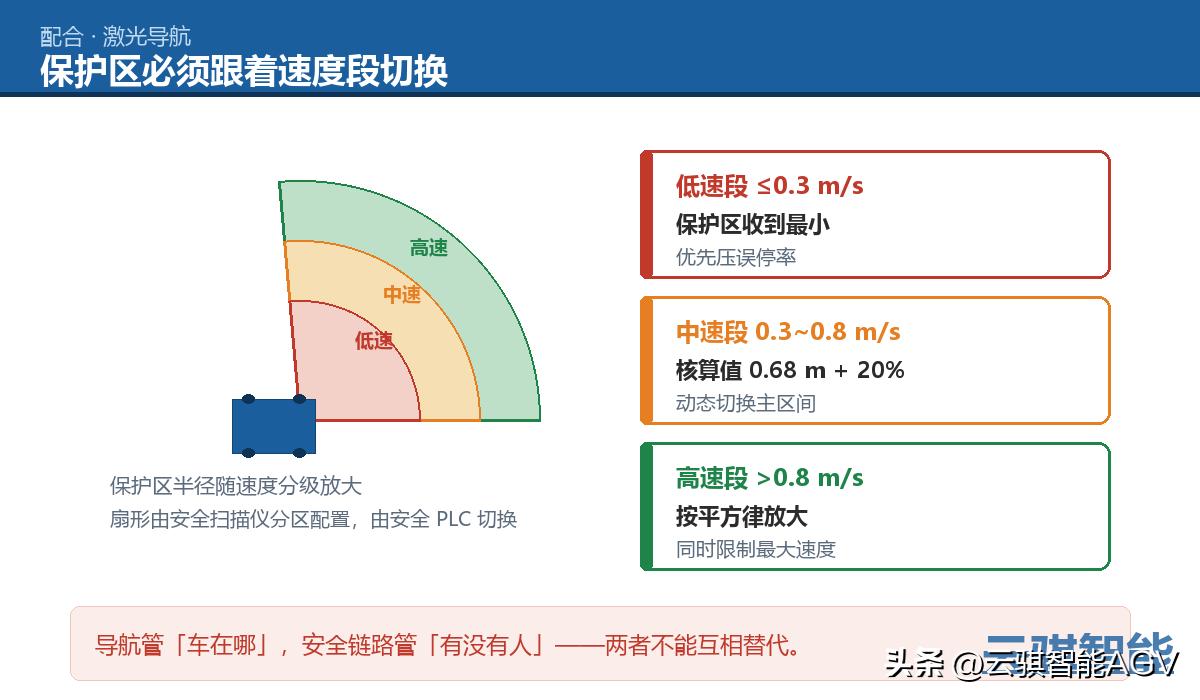
安全扫描仪的保护区可以配置多组,由安全 PLC 按当前速度段切换。
- 低速段(≤0.3 m/s):保护区收到最小,优先压误停率。
- 中速段(0.3~0.8 m/s):按核算的 0.68 m 再加 20% 余量。
- 高速段(>0.8 m/s):保护区按平方律放大,同时限制最大允许速度。
保护区不是设一次就不动的参数,它必须跟着速度曲线实时切换。
五、现场安全距离核算五步法
五步动作
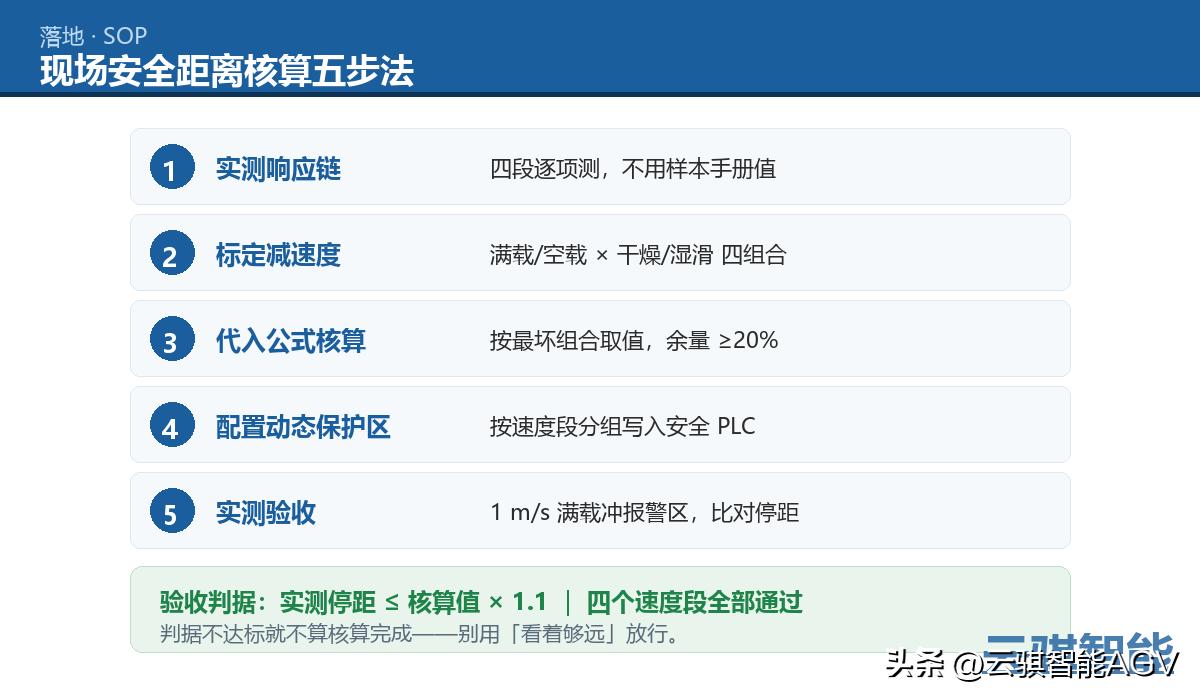
- 实测响应链:分别测扫描仪、安全 PLC、驱动器、抱闸四段耗时,不要用样本手册值。
- 标定减速度:满载、空载、干燥、湿滑四种组合各测一次制动减速度。
- 代入公式核算:按最坏组合取值,余量不要低于 20%。
- 配置动态保护区:按速度段分组,把核算结果写进安全 PLC 配置。
- 实测验收:以 1 m/s 满载冲报警区,实测停距应与核算值同量级。
建议判据:实测停距 ≤ 核算值 × 1.1,且四个速度段全部验证通过。
小结
急停距离不等于刹车距离。两者的差别,就是那 0.35 秒响应链。
记住这条主线:s = v × t_响应 + v²/(2a) + 余量。
下次再遇到「急停多滑几十公分」,先把响应链四段逐项测出来——答案基本就在那四个毫秒数里。
你在现场实测过的急停距离,和设计值差了多少?欢迎在留言区说说你的核算过程。