本溪市试驾道具测坡路解析汽车性能测试的科技奥秘与安全挑战

本溪市试驾道具测坡路解析汽车性能测试的科技奥秘与安全挑战
本溪市试驾道具测坡路解析汽车性能测试的科技奥秘与安全挑战
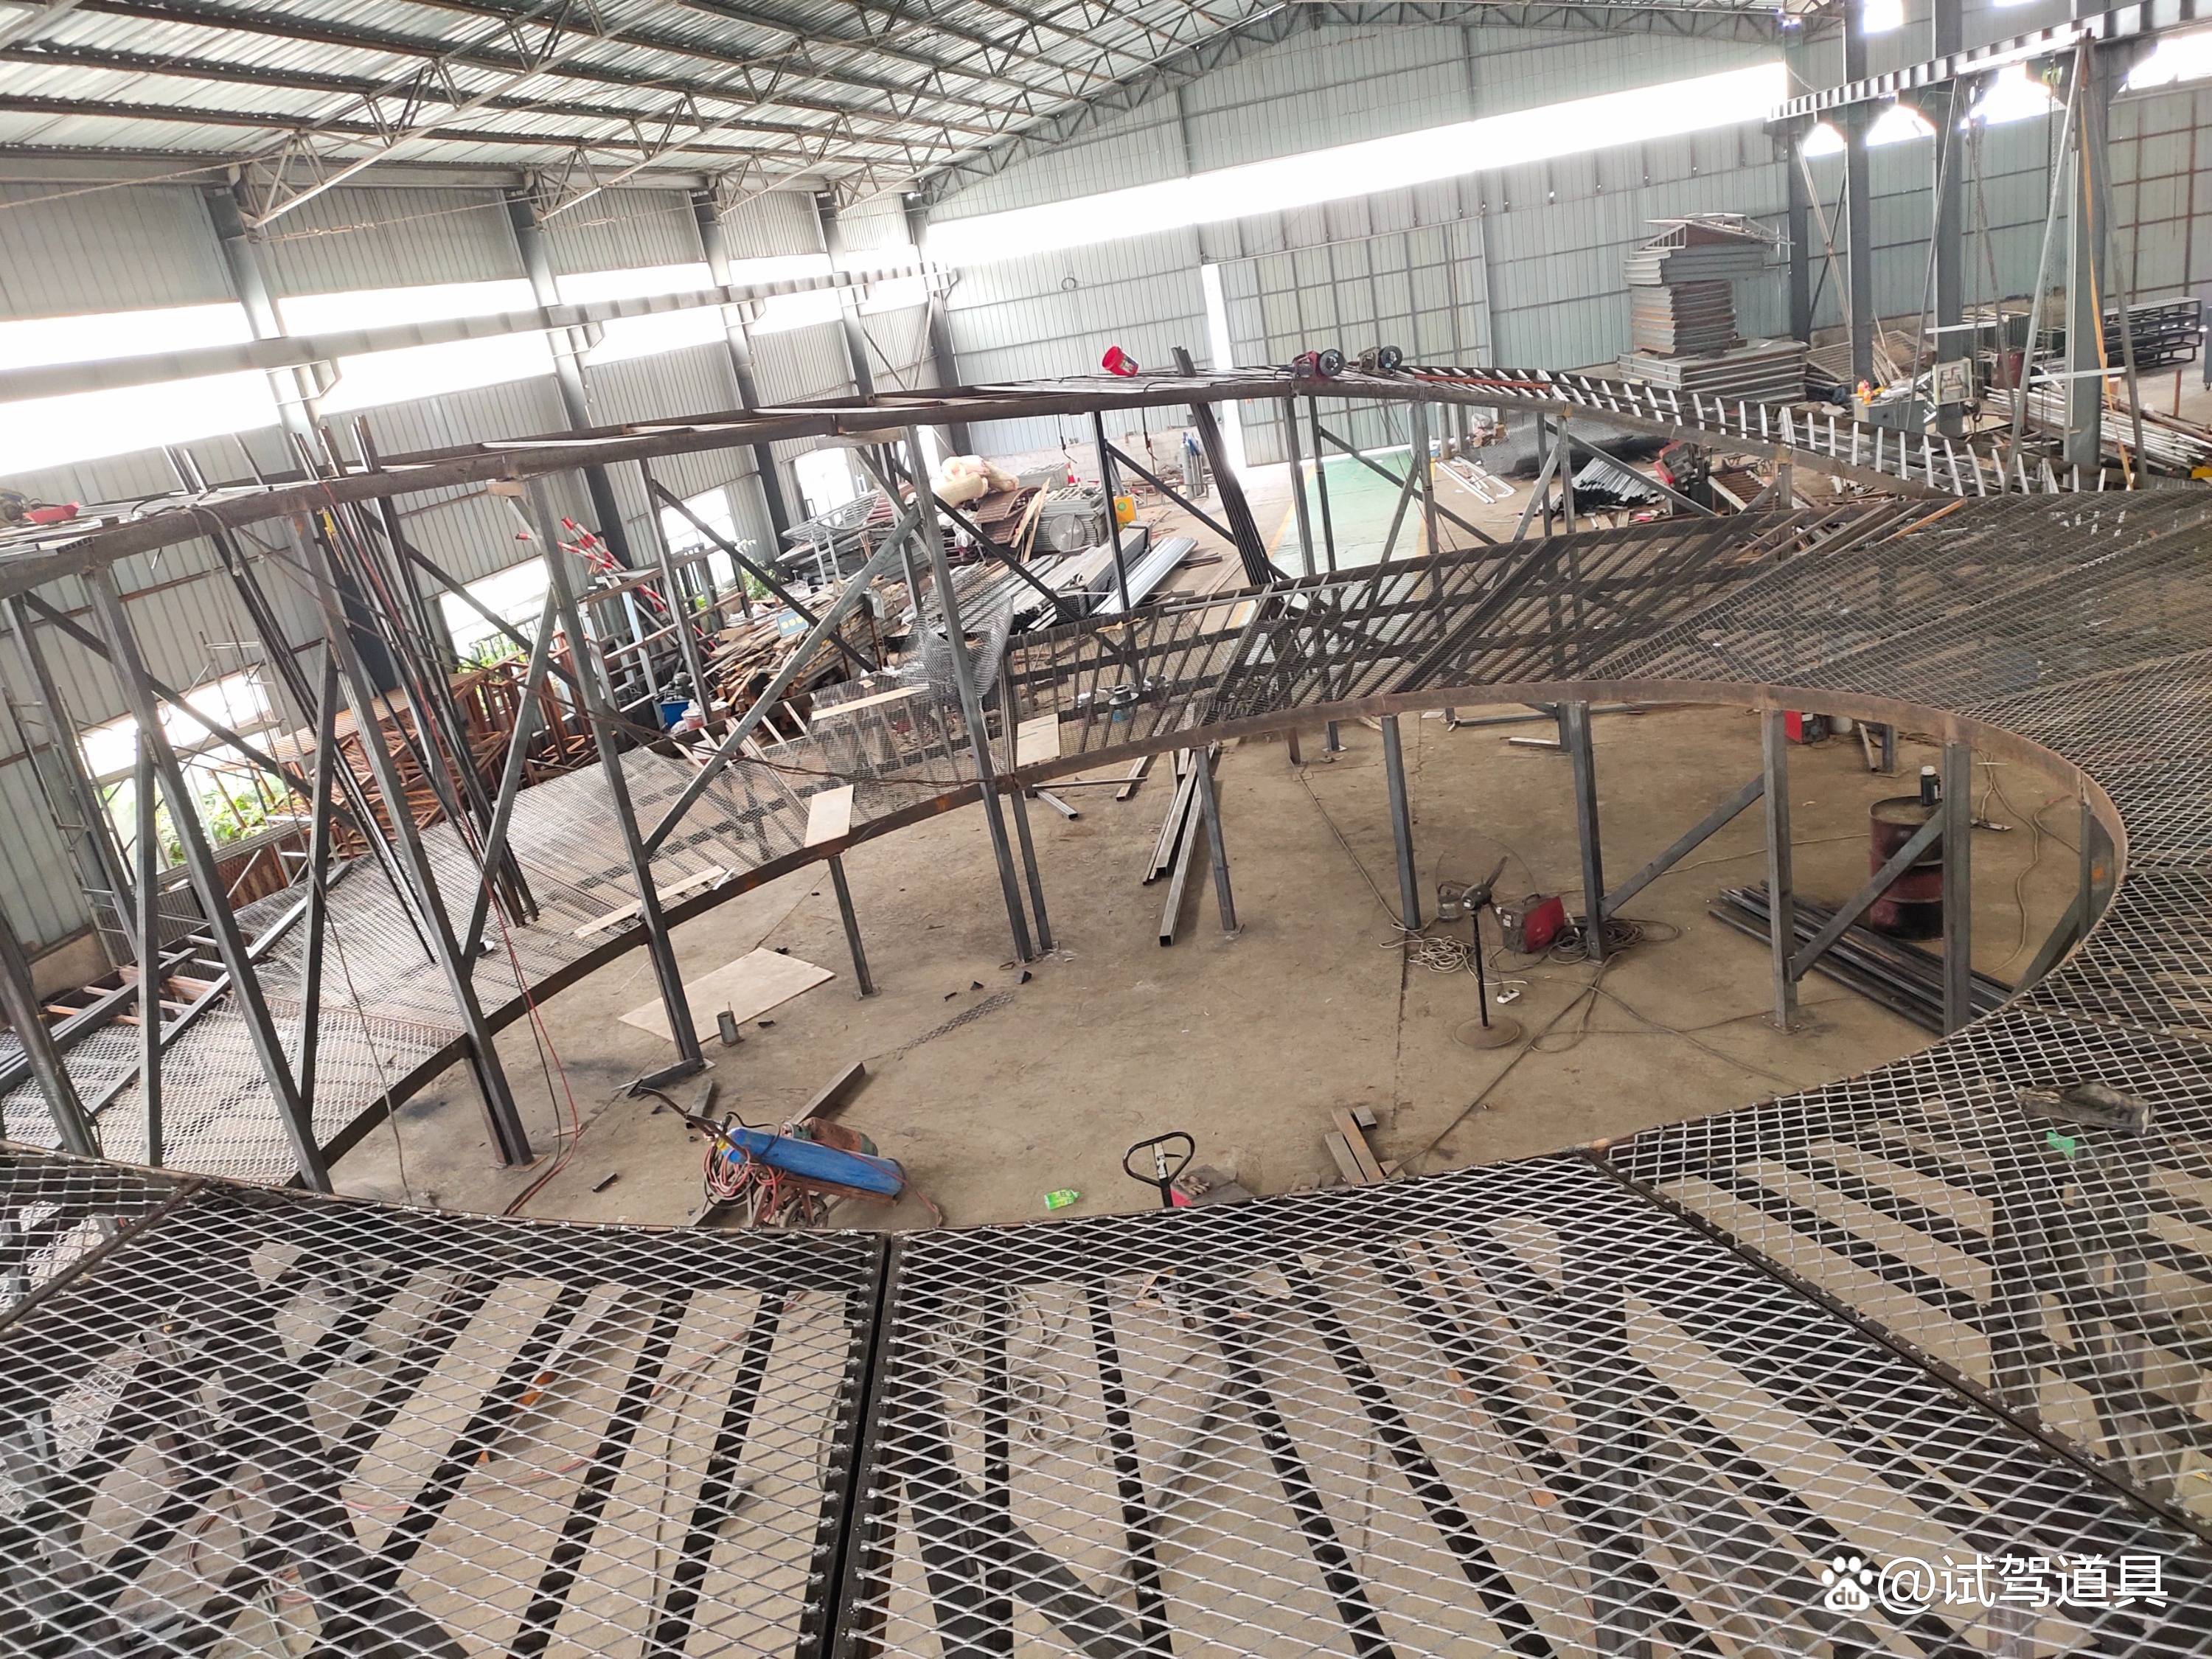
汽车性能测试中的爬坡能力评估并非简单判断车辆能否驶过斜坡,其背后涉及动力系统、轮胎抓地力与车身稳定控制等多重物理与工程学机制的协同作用。本溪市试驾场地中设置的道具测坡路,正是通过模拟极端几何与摩擦条件,使这些机制暴露于可控的测试环境下。
从物理学基本模型切入,车辆爬坡的极限取决于驱动力与重力分量的平衡关系。当坡度角增大时,车辆沿坡面方向的重力分量(质量×重力加速度×坡度正弦值)随之升高。传统认知往往仅关注发动机输出功率,但实际测试中,车轮与路面间的摩擦系数才是决定性变量。道具坡道表面常采用特制涂层或金属网格,可精确调节附着系数至0.3至0.8之间的不同值,以模拟冰雪、湿滑或松散碎石等场景。此时,即便发动机扭矩足够,若轮胎与坡面间的静摩擦力不足以抵消重力分量,车轮将发生空转,车辆无法前进。这正是测坡路的高质量层科技奥秘:将动力系统特性与轮胎-路面交互解耦,单独量化后者的极限边界。
进一步拆解测试机制,测坡路往往被设计为具备可变曲率或分段坡度。例如,坡道起始段坡度较缓,中后段突然增大,或包含横向倾斜角。这种设计旨在测试车辆牵引力控制系统(TCS)与电子稳定程序(ESP)的响应时效。当车辆从低坡度过渡至高坡度时,重心后移导致前轮载荷减小、后轮载荷增大。若系统仅依据预设算法平均分配扭矩,前轮可能因载荷不足而丧失抓地力。现代车辆的扭矩矢量控制技术会通过轮速传感器实时监测滑移率,并在毫秒级时间内将动力向后轴或单个车轮转移。测坡路正是通过制造突然的载荷转移,迫使这些系统暴露其计算延迟与修正精度的差异。不同车型在此类测试中的表现差异,往往不来自硬件峰值功率,而来自软件对物理模型的预测偏差。
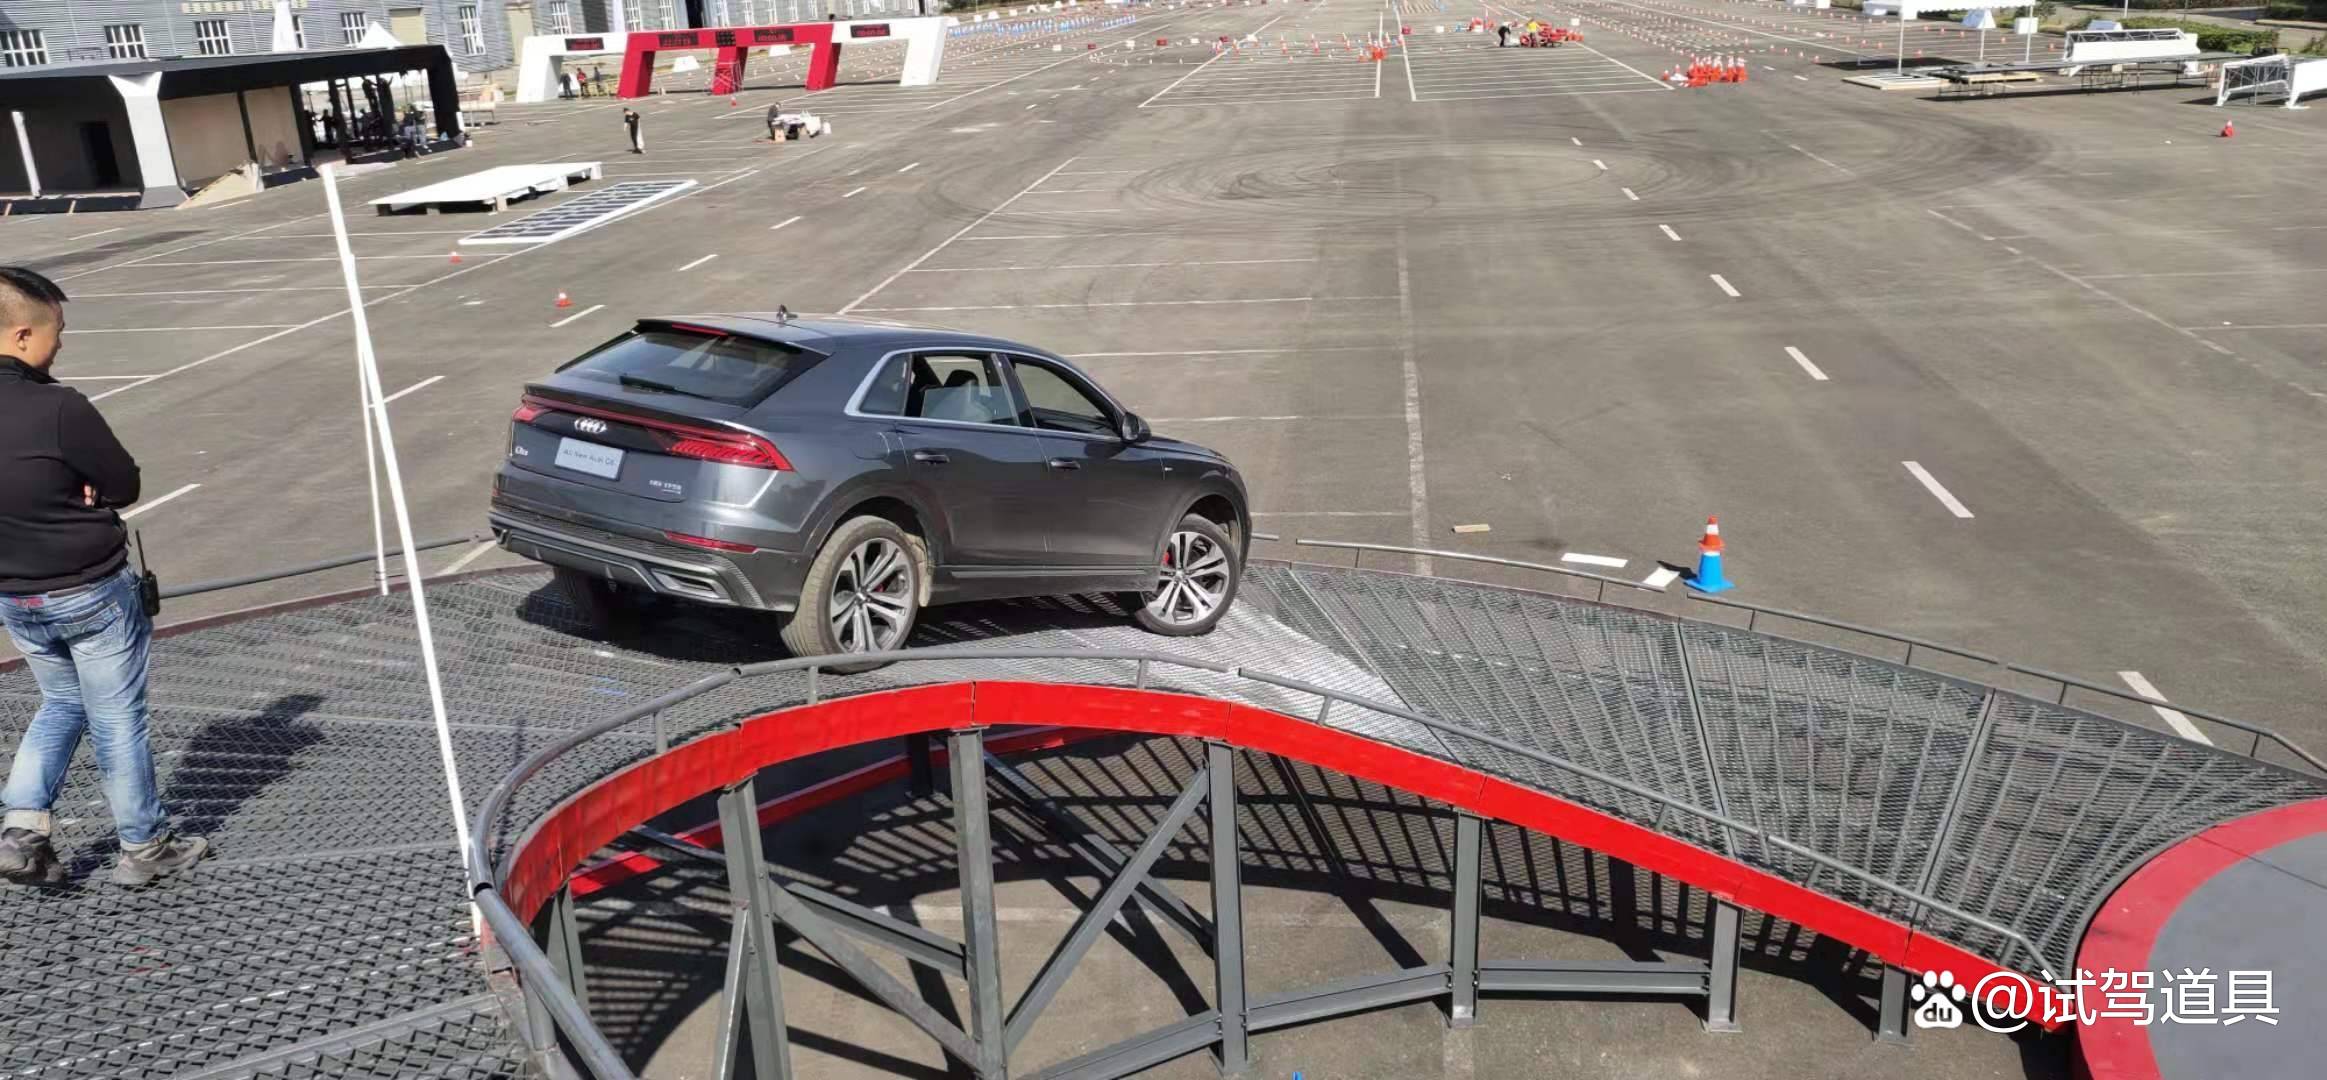
安全挑战的科技维度体现在制动系统与坡度驻留功能的协同验证。在道具坡道上,测试项目常包含中途停止与重新起步。此时,车辆需同时应对三个物理效应:重力持续作用于坡面方向、发动机怠速扭矩可能不足以维持静止、以及制动盘片在高温下的摩擦系数衰减。为模拟极端工况,测坡路可被加热至特定温度,或喷涂低摩擦介质以测试电子驻车制动(EPB)与自动驻车(Auto Hold)功能的逻辑鲁棒性。部分测试还引入坡道角度传感器失效的假想条件,观察系统是否会在无信号输入时错误释放制动力。这些场景均指向一个核心矛盾:汽车电子系统日益依赖传感器融合算法,但传感器本身在极端环境下的可靠性仍存在物理局限。

测坡路的几何设计本身构成一项独立的安全评估维度。道具坡道边缘通常无护栏,且宽度仅比标准轮距多出少量余量。这并非疏忽,而是有意制造心理压迫与视线遮挡——驾驶员在车内无法直接目测坡顶后的路面状况。此时,车辆的前向摄像头与毫米波雷达的俯仰角调节范围、以及车机界面的虚拟引导线精度,成为通过性判定的关键。测试人员会记录车辆在坡顶前的换挡逻辑、发动机转速攀升曲线以及驾驶员辅助系统是否发出误报警。这些数据共同指向一个结论:爬坡能力不只是机械性能的体现,更是人-车-环境闭环控制系统中信息流准确性的综合检验。
本溪市试驾道具测坡路通过构造可控的物理边界条件,将汽车动力、传动、制动与电子控制系统的隐性问题显性化。测试的科技内涵在于分离并量化每个子系统的失效阈值,而安全挑战则来源于真实环境中多物理场耦合时的不可预测性。这种测试逻辑要求评估者放弃对单一参数(如创新坡度角)的崇拜,转而关注系统在边界区域内的连续表现与容错设计。