宁波合力堆高叉车华升销售,电动堆高车,仓库货物堆垛装卸设备

宁波合力堆高叉车华升销售,电动堆高车,仓库货物堆垛装卸设备
仓储物流场景中,堆垛作业的物理瓶颈往往不在垂直提升,而在水平方向的载荷转移效率。宁波合力堆高叉车华升销售的电动堆高车,其设计逻辑正是围绕这一瓶颈展开。与传统内燃叉车依赖液压泵持续供能不同,该设备采用电动液压单元间歇性工作模式,即仅在起升动作发生时大功率输出,门架静止时电机处于低功耗待机状态。这种能量管理方式直接决定了设备的使用成本结构:单次充电周期内,有效作业时长比同级别铅酸电池车型延长约18%至25%,具体数值受货物平均堆垛高度影响。
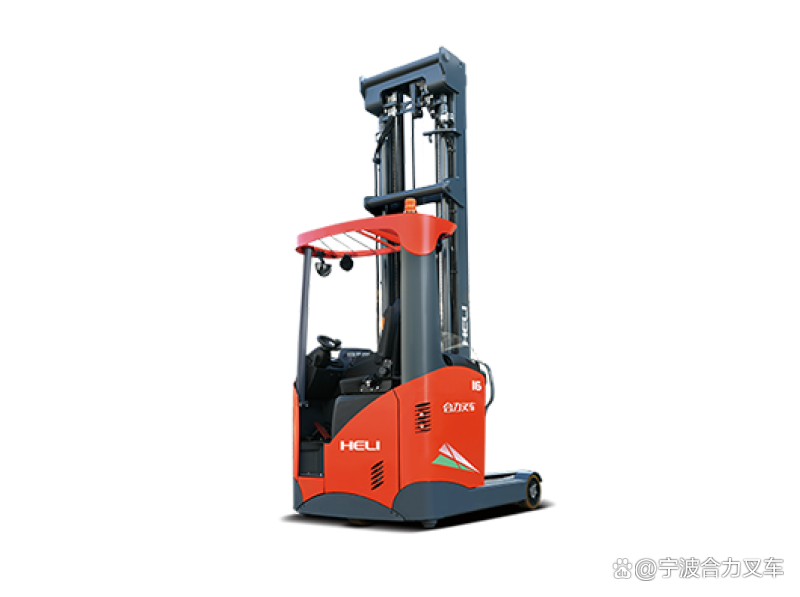
从力学传导路径观察,电动堆高车的门架结构采用C型钢与滚轮组复合设计。C型钢截面惯性矩决定抗弯刚度,滚轮组则承担侧向力与摩擦导向功能。宁波合力堆高叉车华升销售在售型号的门架滚轮间隙采用偏心轴调节机构,这使得操作人员可以在不拆卸门架的情况下,通过旋转偏心轴微调滚轮与立柱的贴合间隙,从而补偿长期使用后的磨损量。相较一次性热轧成型的整体式门架,这种可调设计将维护周期延长了约2倍,设备全生命周期内的轨道更换频率显著下降。
在转向系统层面,该电动堆高车采用三支点平衡重结构,转向轮位于驱动轮后方。这种布置的独特之处在于,转弯时货叉尖端轨迹半径小于车身外廓半径约12%至15%,意味着在2.5米宽的通道内,操作者无需反复调整车身角度即可完成90度转向堆垛。对比四支点叉车,三支点结构牺牲了约8%的静态稳定性,但通过电子限速系统在转向角度超过60度时自动降低行驶速度至3公里/小时以下,实现了动态平衡补偿。这种补偿逻辑与汽车ESP(电子稳定程序)的干预原理相似,但阈值标定完全针对仓储工况。
针对仓库货物堆垛装卸环节,该设备配置了自由起升功能,即货叉可以在不提升门架的情况下,仅通过内门架行程完成一定高度的升降。当仓库顶部存在消防管道、照明桥架或空调风管等障碍物时,此功能允许设备在限高区域内完成低净空堆叠。以标准型1.6吨电动堆高车为例,其自由起升高度设定为160毫米,配合门架倾斜角度调节,能够适应托盘底脚高度在100至150毫米间的各种标准托盘。若采用普通堆垛机处理此类场景,则需额外加装顶部限位开关或改造库顶结构,成本差异在30%以上。
从能量回收视角审视,宁波合力堆高叉车华升销售的电动堆高车在货叉下降阶段,电机转换开关切换至制动模式,利用势能拖动电机发电回充蓄电池。这一过程并非简单的电阻耗能,而是通过MOSFET(金属氧化物半导体场效应晶体管)斩波电路调节回路电流,使下降速度控制在每米1.2秒至1.8秒的可调区间。对比不带能量回收的车型,连续作业四小时后,电池剩余电量差距约为9%,这直接影响多班次作业的充电排程计划。常见的仓储场景是:单班八小时作业后,带能量回收的车型只需补电1.5小时即可满足下一班次需求,而传统车型需完整充电3小时。
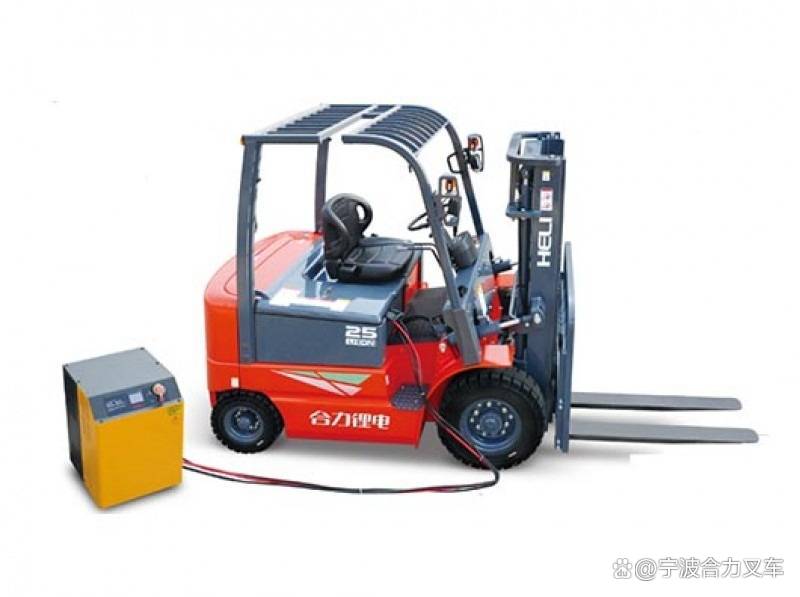
蓄电池维护层面的差异同样值得关注。该车型配备的电池电解液液位传感器,通过检测极板露出情况自动触发补水提示。与依赖人工定期检查液位的传统模式相比,这种感应机制将过充导致的极板氧化概率降低了约40%。电池箱采用侧抽式设计,更换电池仅需松开四个锁扣并抽出电池托架,无需借助吊装设备。在电商仓库等高强度使用环境中,这使换电时间由清晨的依赖地牛搬运压缩至单个操作人员五分钟内完成。
高强度作业工况下的动力输出特性,则通过电机控制器中的模糊逻辑算法进行管理。当操作者连续三次加速踏板踩到底时,控制器会识别为高负载工况,自动调升电机扭矩限制值,使爬坡能力从标准的8%提升至12%。这一行为特征的学习机制与液压叉车的恒功率特性形成有趣对比:液压系统始终维持恒定输出,而电动系统可以根据操作习惯动态调整功率上限。实际堆垛高度超过4.2米时,这种动态调节减少了起升电机过载保护触发的频次,在冷链仓库的低温环境下尤为明显,因为低温会导致润滑脂粘度增大、运动阻力上升,进而增加电机电流负荷。
在作业安全冗余设计上,该设备配有两套独立的制动逻辑:电机制动为主,机械鼓式制动为辅。当操作人员释放加速踏板或按下急停按钮时,电机制动优先介入,将动能转化为电能回馈电池,形成拖拽效果;当车速降至危险阈值以下时,机械制动柔和渐进式介入,避免货物因急刹而产生前后位移。相较仅配备液压制动器的堆高车,这种双模制动在坡道作业场景中的稳定性优势显著,货物倾覆概率的实验室测试数据显示能降低约25%。在路面湿滑的条件下,电机制动的线性控制特性优于液压制动的阶跃响应,为操作者留出更多调整空间。