FRT5209A2A03BAMF4EX2AC-C00智能雷达物位计内部信号处理流程?
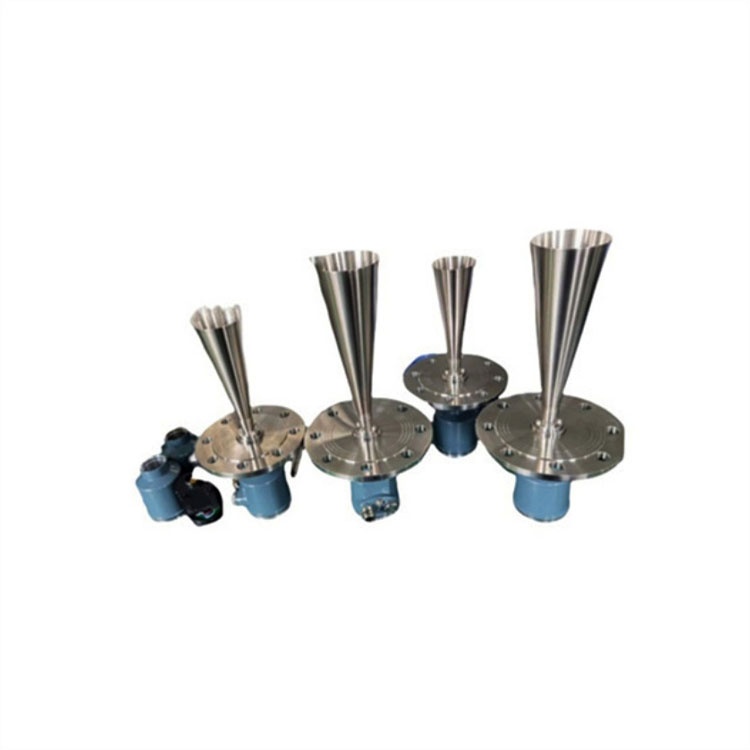
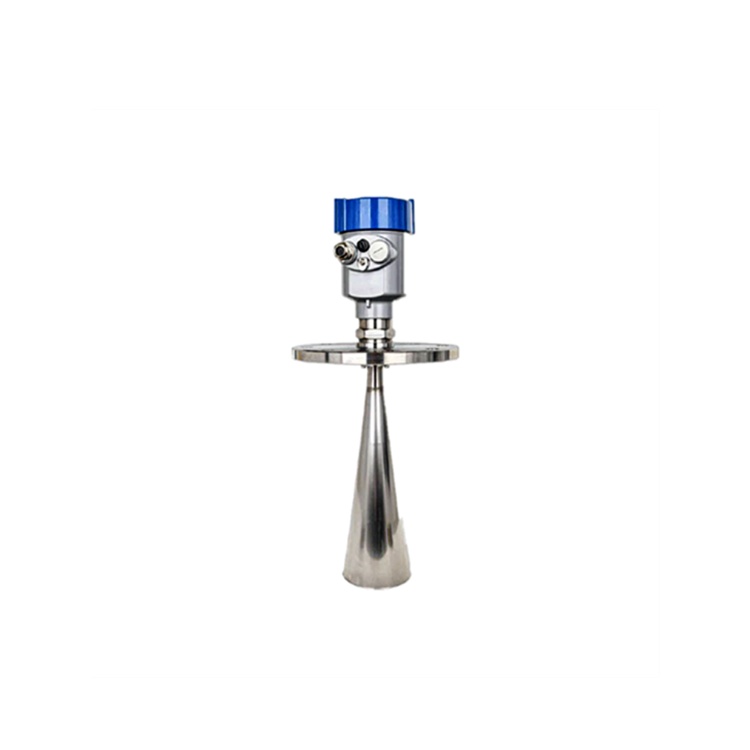
智能雷达物位计的内部信号处理,可以按“射频收发 → 模拟中频 → 数字化 → 频谱分析 → 回波识别 → 距离换算 → 输出”这条链路来理解。下面以目前主流的 FMCW 调频连续波雷达 为例说明。
发射信号生成
射频模块产生一个频率随时间线性变化的连续微波信号,也就是常说的 chirp 信号。这个信号经天线辐射出去,在遇到介质表面后部分能量被反射回来。
回波接收与低噪声放大
天线接收到的是非常微弱的回波信号,先经过 低噪声放大器 LNA 放大,再进入接收链路。这个环节要保证噪声尽量小,否则后续很难从复杂回波里识别真实液位。
混频产生中频信号
接收到的回波信号会与当前发射信号的一部分在 混频器 中混合。由于回波存在传播延迟,两者频率会出现差值,形成 中频信号 IF。这个中频信号的频率与天线到物料表面的距离成正比。
滤波与模数转换
中频信号先经 低通滤波,去除混频产生的高频分量和杂散信号,再由 ADC 模数转换器 采样成数字信号,交给 MCU/DSP/FPGA 处理。
加窗、补零与 FFT
数字中频信号进入 DSP 后,通常会做几步预处理:
加窗:如汉宁窗、布莱克曼窗,频谱泄漏,降低强干扰回波对弱回波的掩蔽。
补零:扩展 FFT 点数,让频谱曲线更平滑,提高峰值定位精度。
FFT 快速傅里叶变换:把时域信号转换到频域,得到“距离—回波能量”谱。
峰值检测与回波筛选
FFT 之后会得到多个回波峰,包括真实液位、罐壁、搅拌桨、盘管、进料流、泡沫、粉尘散射等。仪表会通过以下机制筛选:
幅度门限:低于阈值的当作噪声。
宽度/形状判断:剔除毛刺、窄尖峰或异常峰。
位置一致性:真实液位会随进出料连续变化,固定构件回波位置基本不变。
虚假回波:把已学习的固定干扰峰屏蔽掉。
回波跟踪
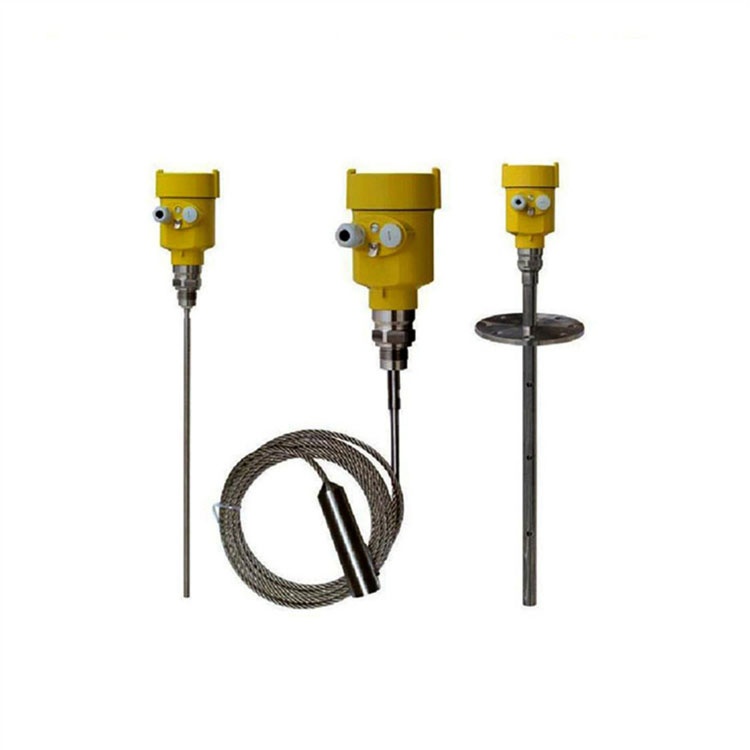
选出候选峰后,仪表不会每次只取“强峰”,而是用 卡尔曼滤波、滑动窗口、动态阈值 等算法持续跟踪液位轨迹,避免被搅拌、泡沫、进料冲击带走。
距离与物位换算
确定真实液位回波后,先算出天线参考点到物料表面的距离 D:
D = c × Δf / 2K
其中 c 为微波传播速度,Δf 为差频,K 为调频斜率。
再换算成物位高度 L:
L = H − D
H 为天线参考点到罐底/零点的距离。
补偿与输出
最后再做温度补偿、安装基准校准、介电常数或气相补偿,然后输出 4-20mA、HART、Modbus 等信号,并刷新本地显示。
脉冲雷达的差别
脉冲雷达链路更短一些:发射脉冲 → 接收回波 → 放大滤波 → ADC → 时域峰值检测 → 计算时间差 Δt → D = c×Δt/2 → L = H−D。它主要处理时间差,而 FMCW 主要处理差频。
简单记:硬件把微波变成中频电信号,ADC 把它数字化,FFT 把时间差变成频谱峰,算法从一堆峰里锁定真实液位,最后换算成物位高度输出。
FRT5209A2A03BAMF4EX2AC-C00
FRT5209A4A03BBMF4EX2AX-BL00
PS42
F-L9020PGBEBB5LMV12
NR7200FO21HC2A1
FX81
3301HA1S1V3AM0270RANAC1Q4
FMR52
HBTD705-2000IBN13
TKRD810F-GN5A3
FU-B2