驾校学车中的安全意识培养


驾校学车中的安全意识培养
驾校学车中的安全意识培养,其核心并非仅指向驾驶技术的熟练度,而在于对驾驶环境中“信息处理冗余”的建立与优化。传统教学常将安全视为技术熟练后的自然结果,但这一假设忽略了人类认知的局限性。从认知心理学视角切入,安全意识可被拆解为“感知-预测-决策-执行”四个阶段的闭环系统,其中每一环节都存在因信息缺失或错误加工而导致的风险。
在感知阶段,学车者需掌握对静态环境(如道路标线、信号灯)与动态环境(如行人、其他车辆轨迹)的同步扫描方法。驾驶操作课程中,方向盘转动角度与车速的匹配并非孤立动作,而是对前方200米范围内潜在冲突点的预先反应。例如,当车辆行驶至路口前,学员被要求提前观察左右后视镜的频次不应低于每秒一次的扫视,这一习惯的养成直接关联到大脑对盲区信息的补全能力。
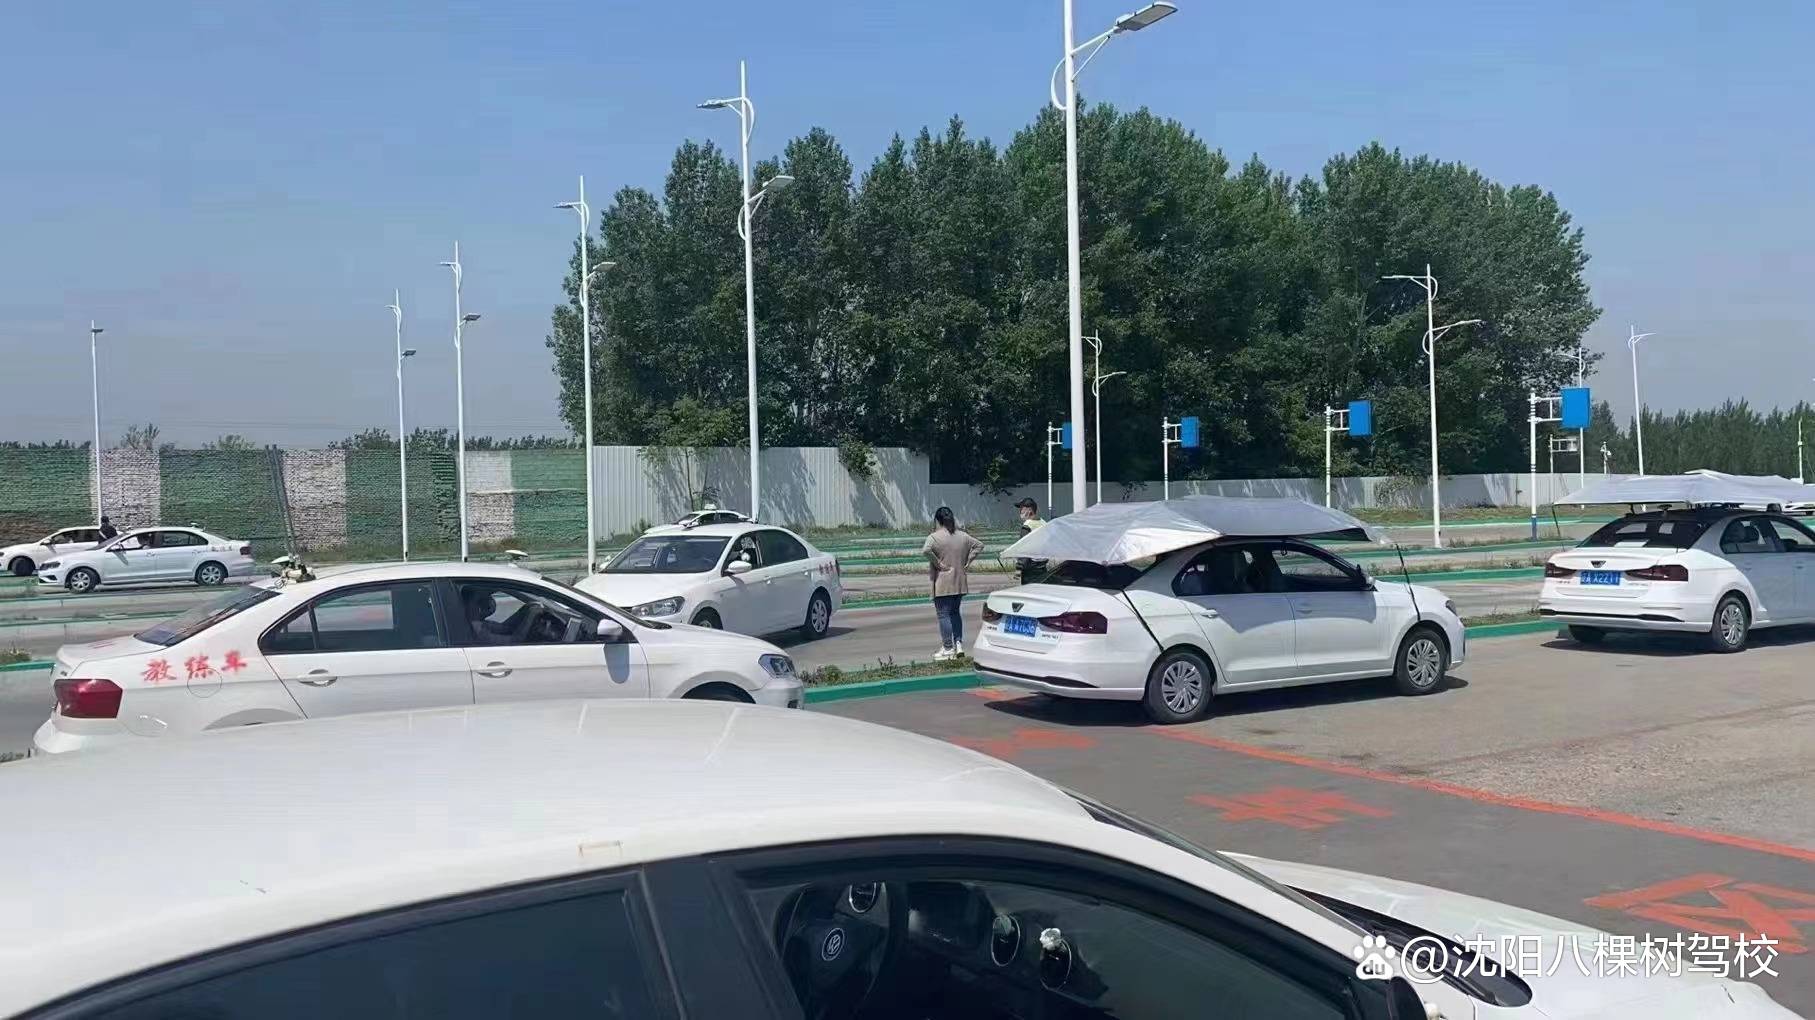

决策环节常被简化为“刹车或转向”的二元选择,但实际驾驶中需处理多目标冲突。以会车场景为例,安全意识的体现并非单纯减速,而是综合判断对向车距、自身车辆制动距离、右侧路肩宽度等变量后,选择最稳定的一级反应(如线性减速而非急打方向)。这一过程要求学员理解车辆动力学中的“附着力极限”概念,即轮胎与路面间的摩擦系数会因雨水、砂石等因素动态变化,而安全操作需预留至少20%的抓地力余量。
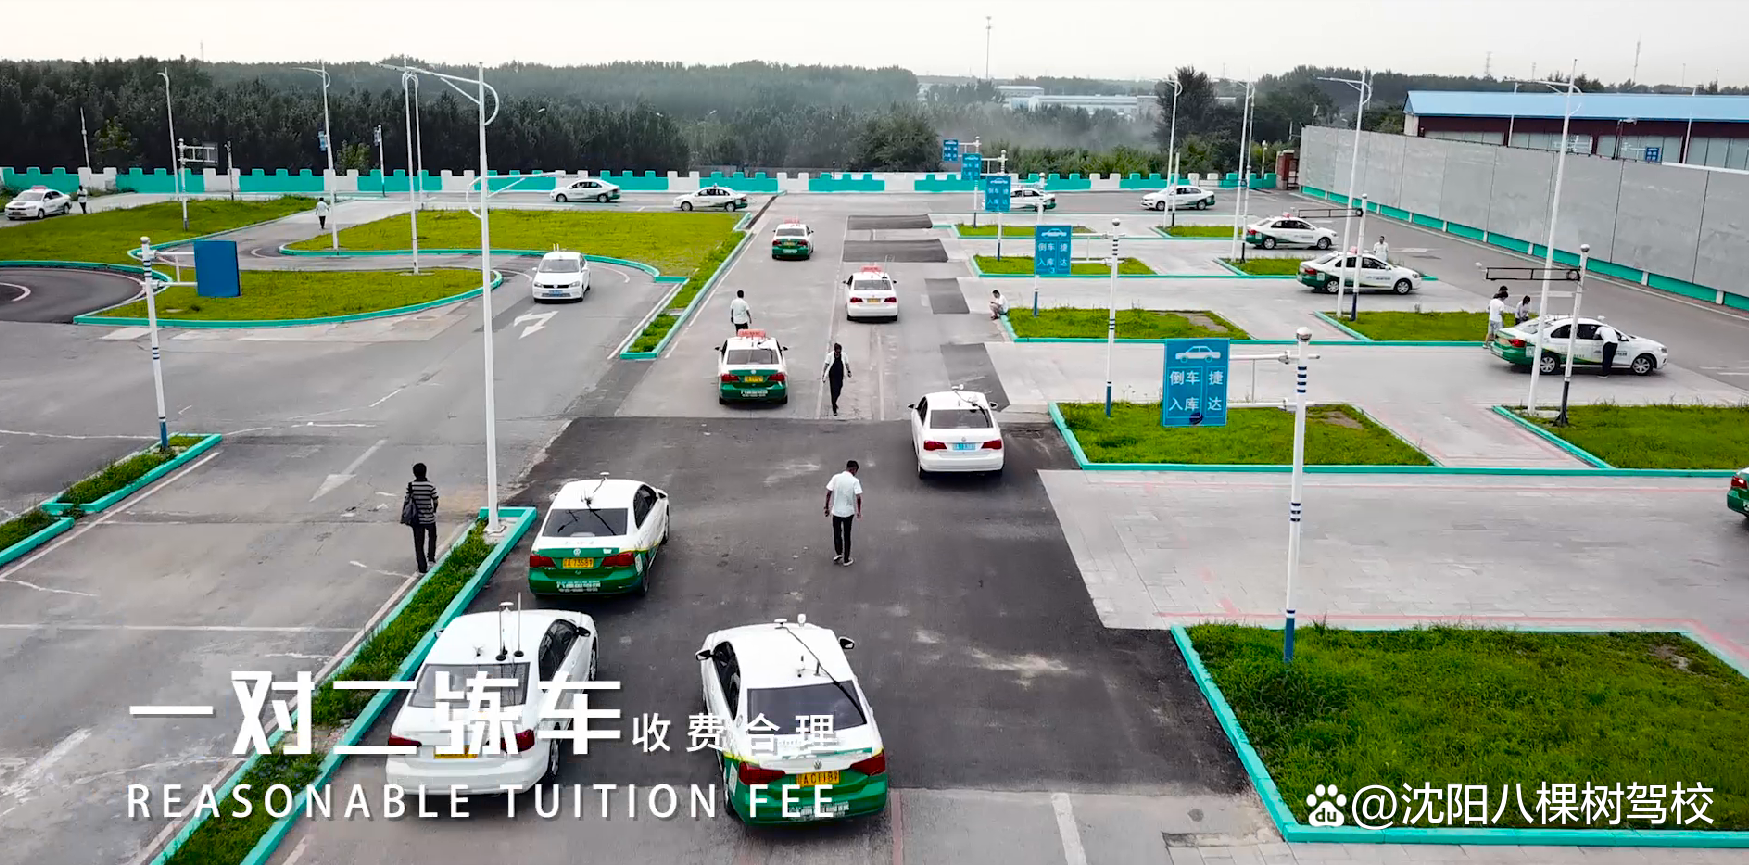
执行阶段的技术动作需符合“动作经济性”原则。过度修正方向盘、频繁点刹等行为不仅增加机械磨损,更会破坏车辆重心稳定性。在倒车入库等低速操作中,安全意识表现为对转向角度的渐进调整,而非依赖单次大幅操作;在高速路段,则体现为对方向盘微小调整的克制,利用车辆自身循迹性能维持车道。驾校培训中的“百米加减挡”项目,其深层价值在于培养学员对动力系统输出特性的感知——平稳换挡的本质是通过减少传动系统冲击来维持车轮对地面的有效摩擦力。
上述四阶段并非线性串联,而是形成反馈回路。当执行结果与预测不符时(如刹车距离长于预期),需立即回溯至感知环节,检查是否存在信息遗漏(如路面是否存在细沙)。这种闭环监控能力的建立,需要通过刻意训练形成“元认知”习惯,即在驾驶过程中持续对自身注意力分配进行自我评估。驾校场地中设置的连续障碍物训练,其功能不仅在于测试操作精度,更在于强制学员在任务切换中保持对认知资源的余量管理。
安全意识培养的最终落点,在于将原本需要意识参与的控制过程转化为自动化反应。这一转化依赖两个条件:一是通过重复操作建立肌肉记忆,使换挡、转向等基础动作不再消耗认知资源;二是在突发场景中形成“最小代价避险”的条件反射。例如,当车辆即将追尾时,本能反应不应是双手离开方向盘,而是持续握稳并配合点刹——这一动作模式的建立需通过驾校中的高速急刹训练达成。
学车过程中对安全意识的塑造,本质上是对人类认知架构的重构。它要求学员便捷“如何操作车辆”的表层学习,进入“如何管理驾驶中的认知负荷”的深层训练。教练场上的每一次打轮、每一次观察后视镜,都在为这个闭环系统的优化积累数据点。当驾驶者的信息处理能力足以覆盖道路环境的不可预测性时,安全意识才真正从外部规则内化为行为本能。