抚顺市试驾道具阶梯路如何助力驾驶技能进阶与安全训练


抚顺市试驾道具阶梯路如何助力驾驶技能进阶与安全训练
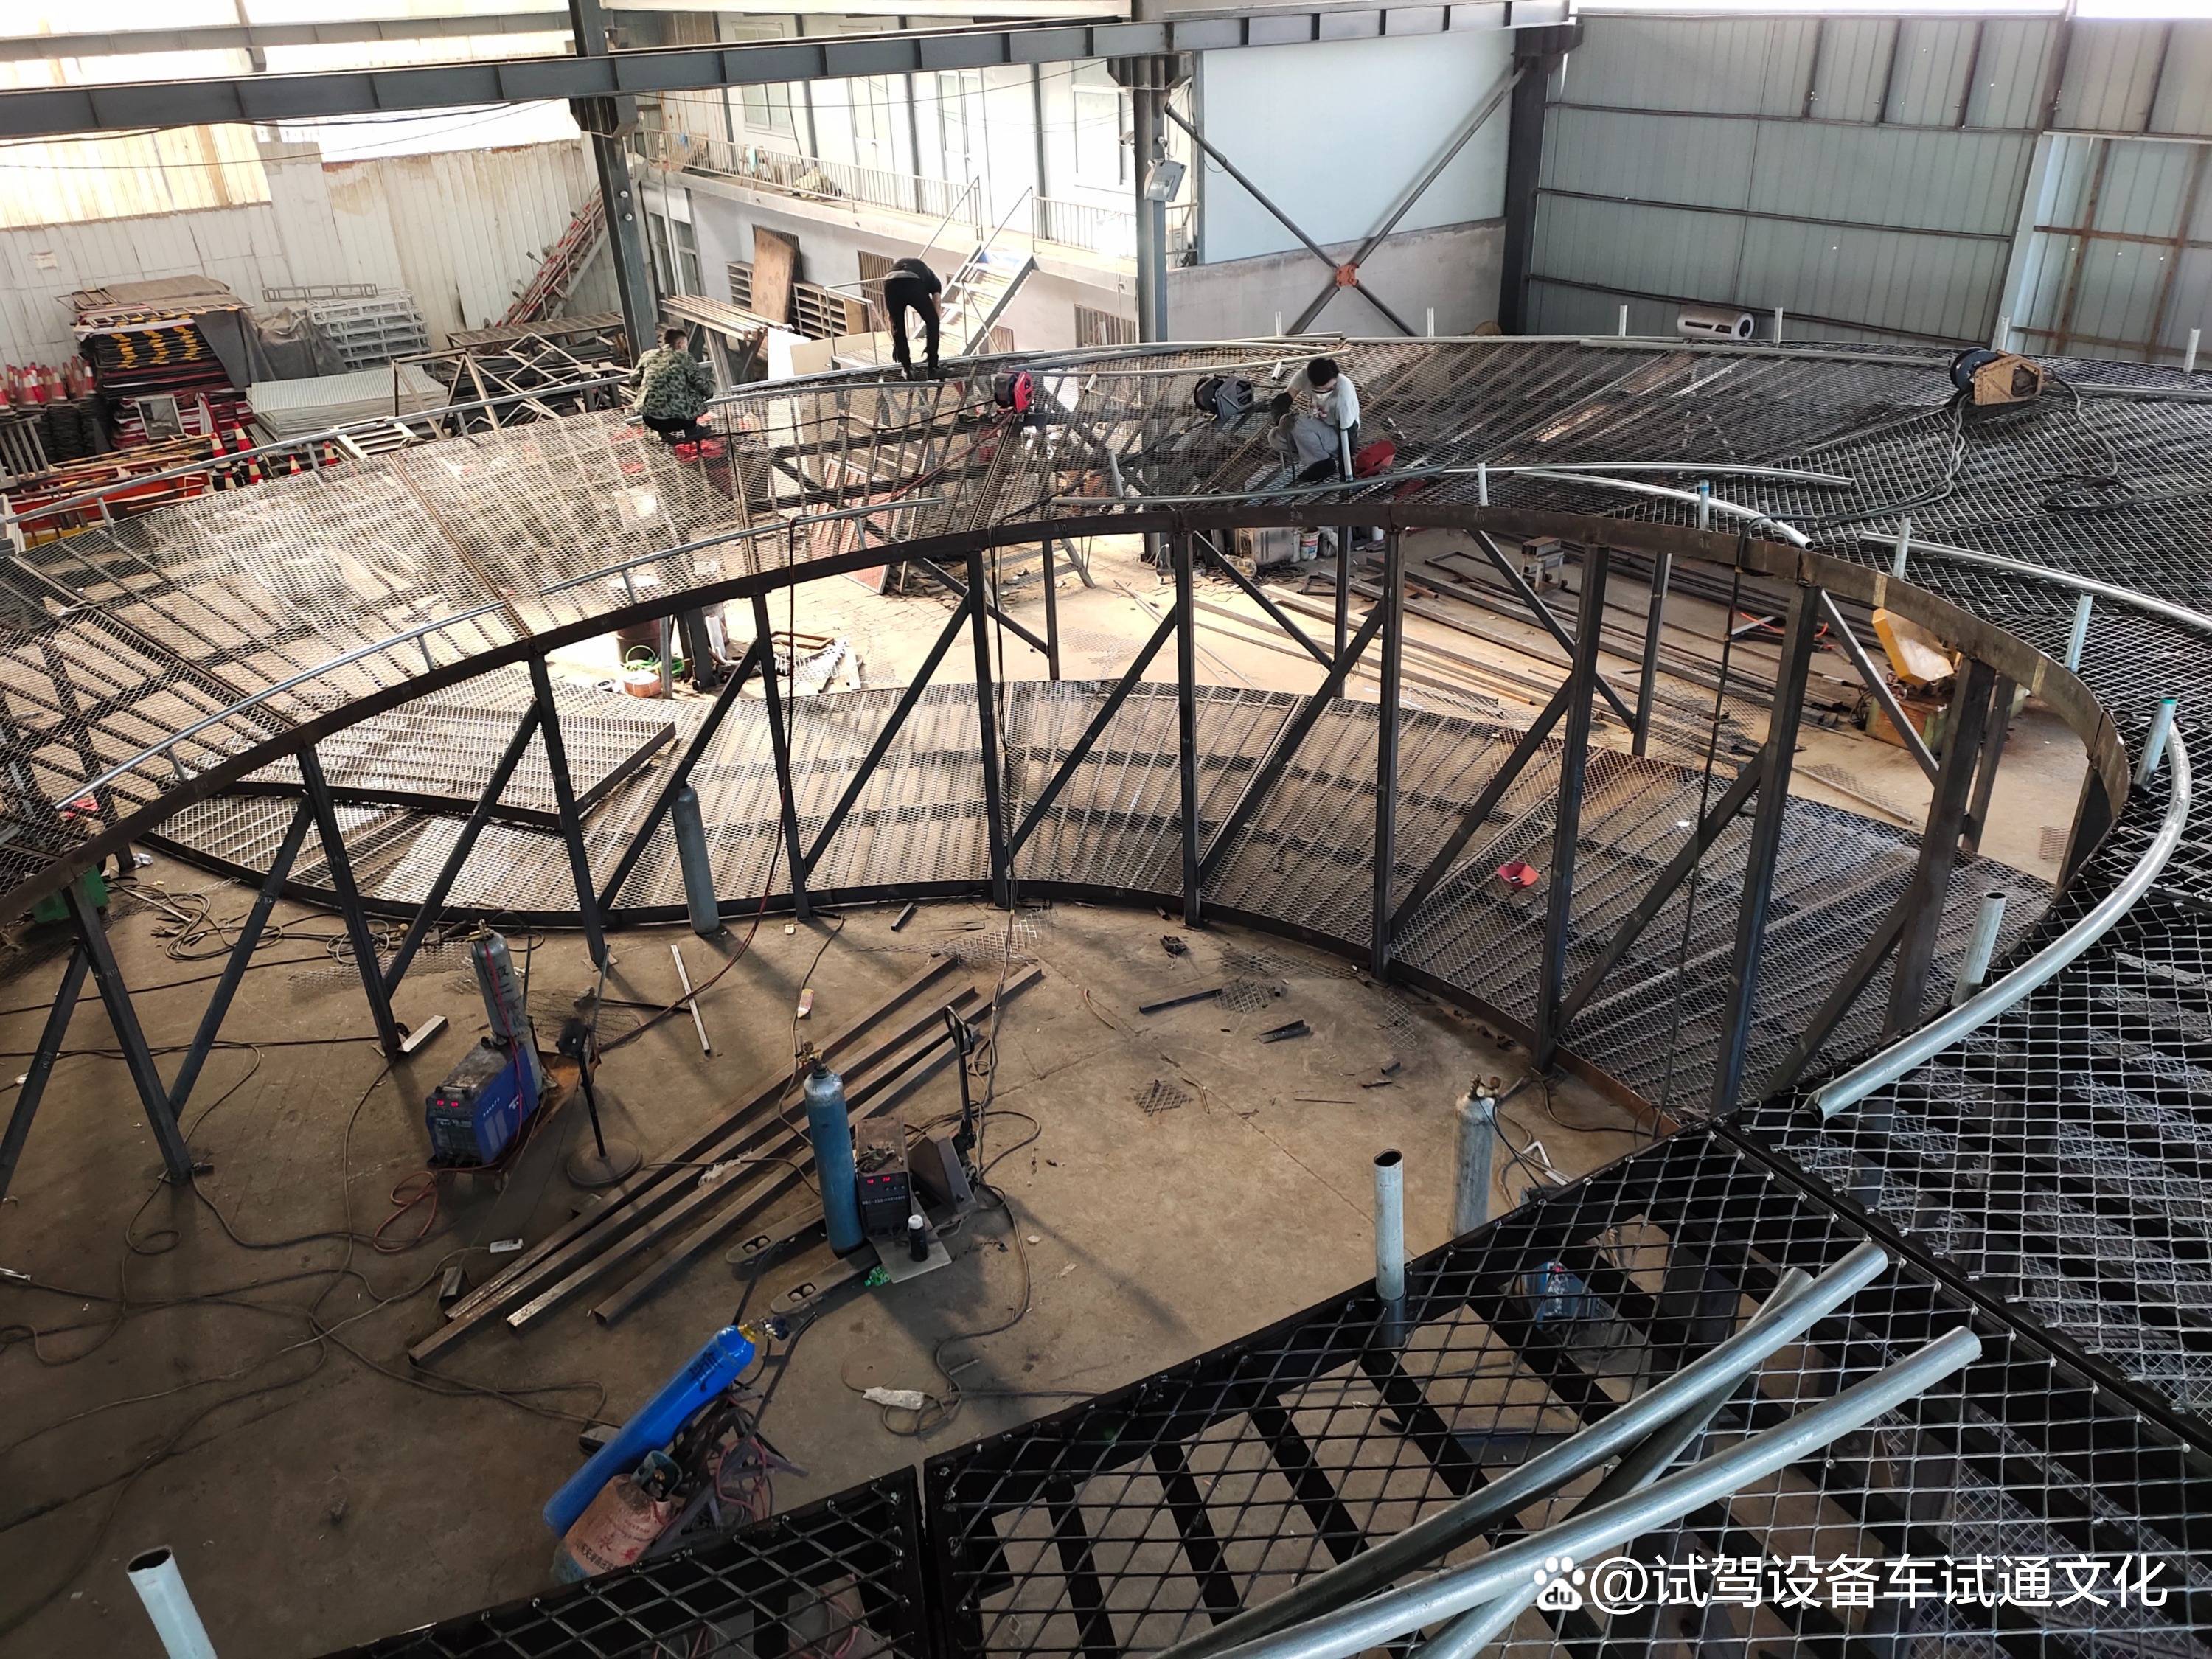
在抚顺市部分驾驶训练场地中,一种被称为“道具阶梯路”的专用设施正在被用于提升驾驶训练的系统性。这一设施并非普通道路的简单复制,而是针对驾驶技能形成机制与安全操作逻辑而设计的模拟训练装置。从力学原理与感知心理学角度切入,能够解释其如何成为驾驶技能进阶与安全训练的有效工具。
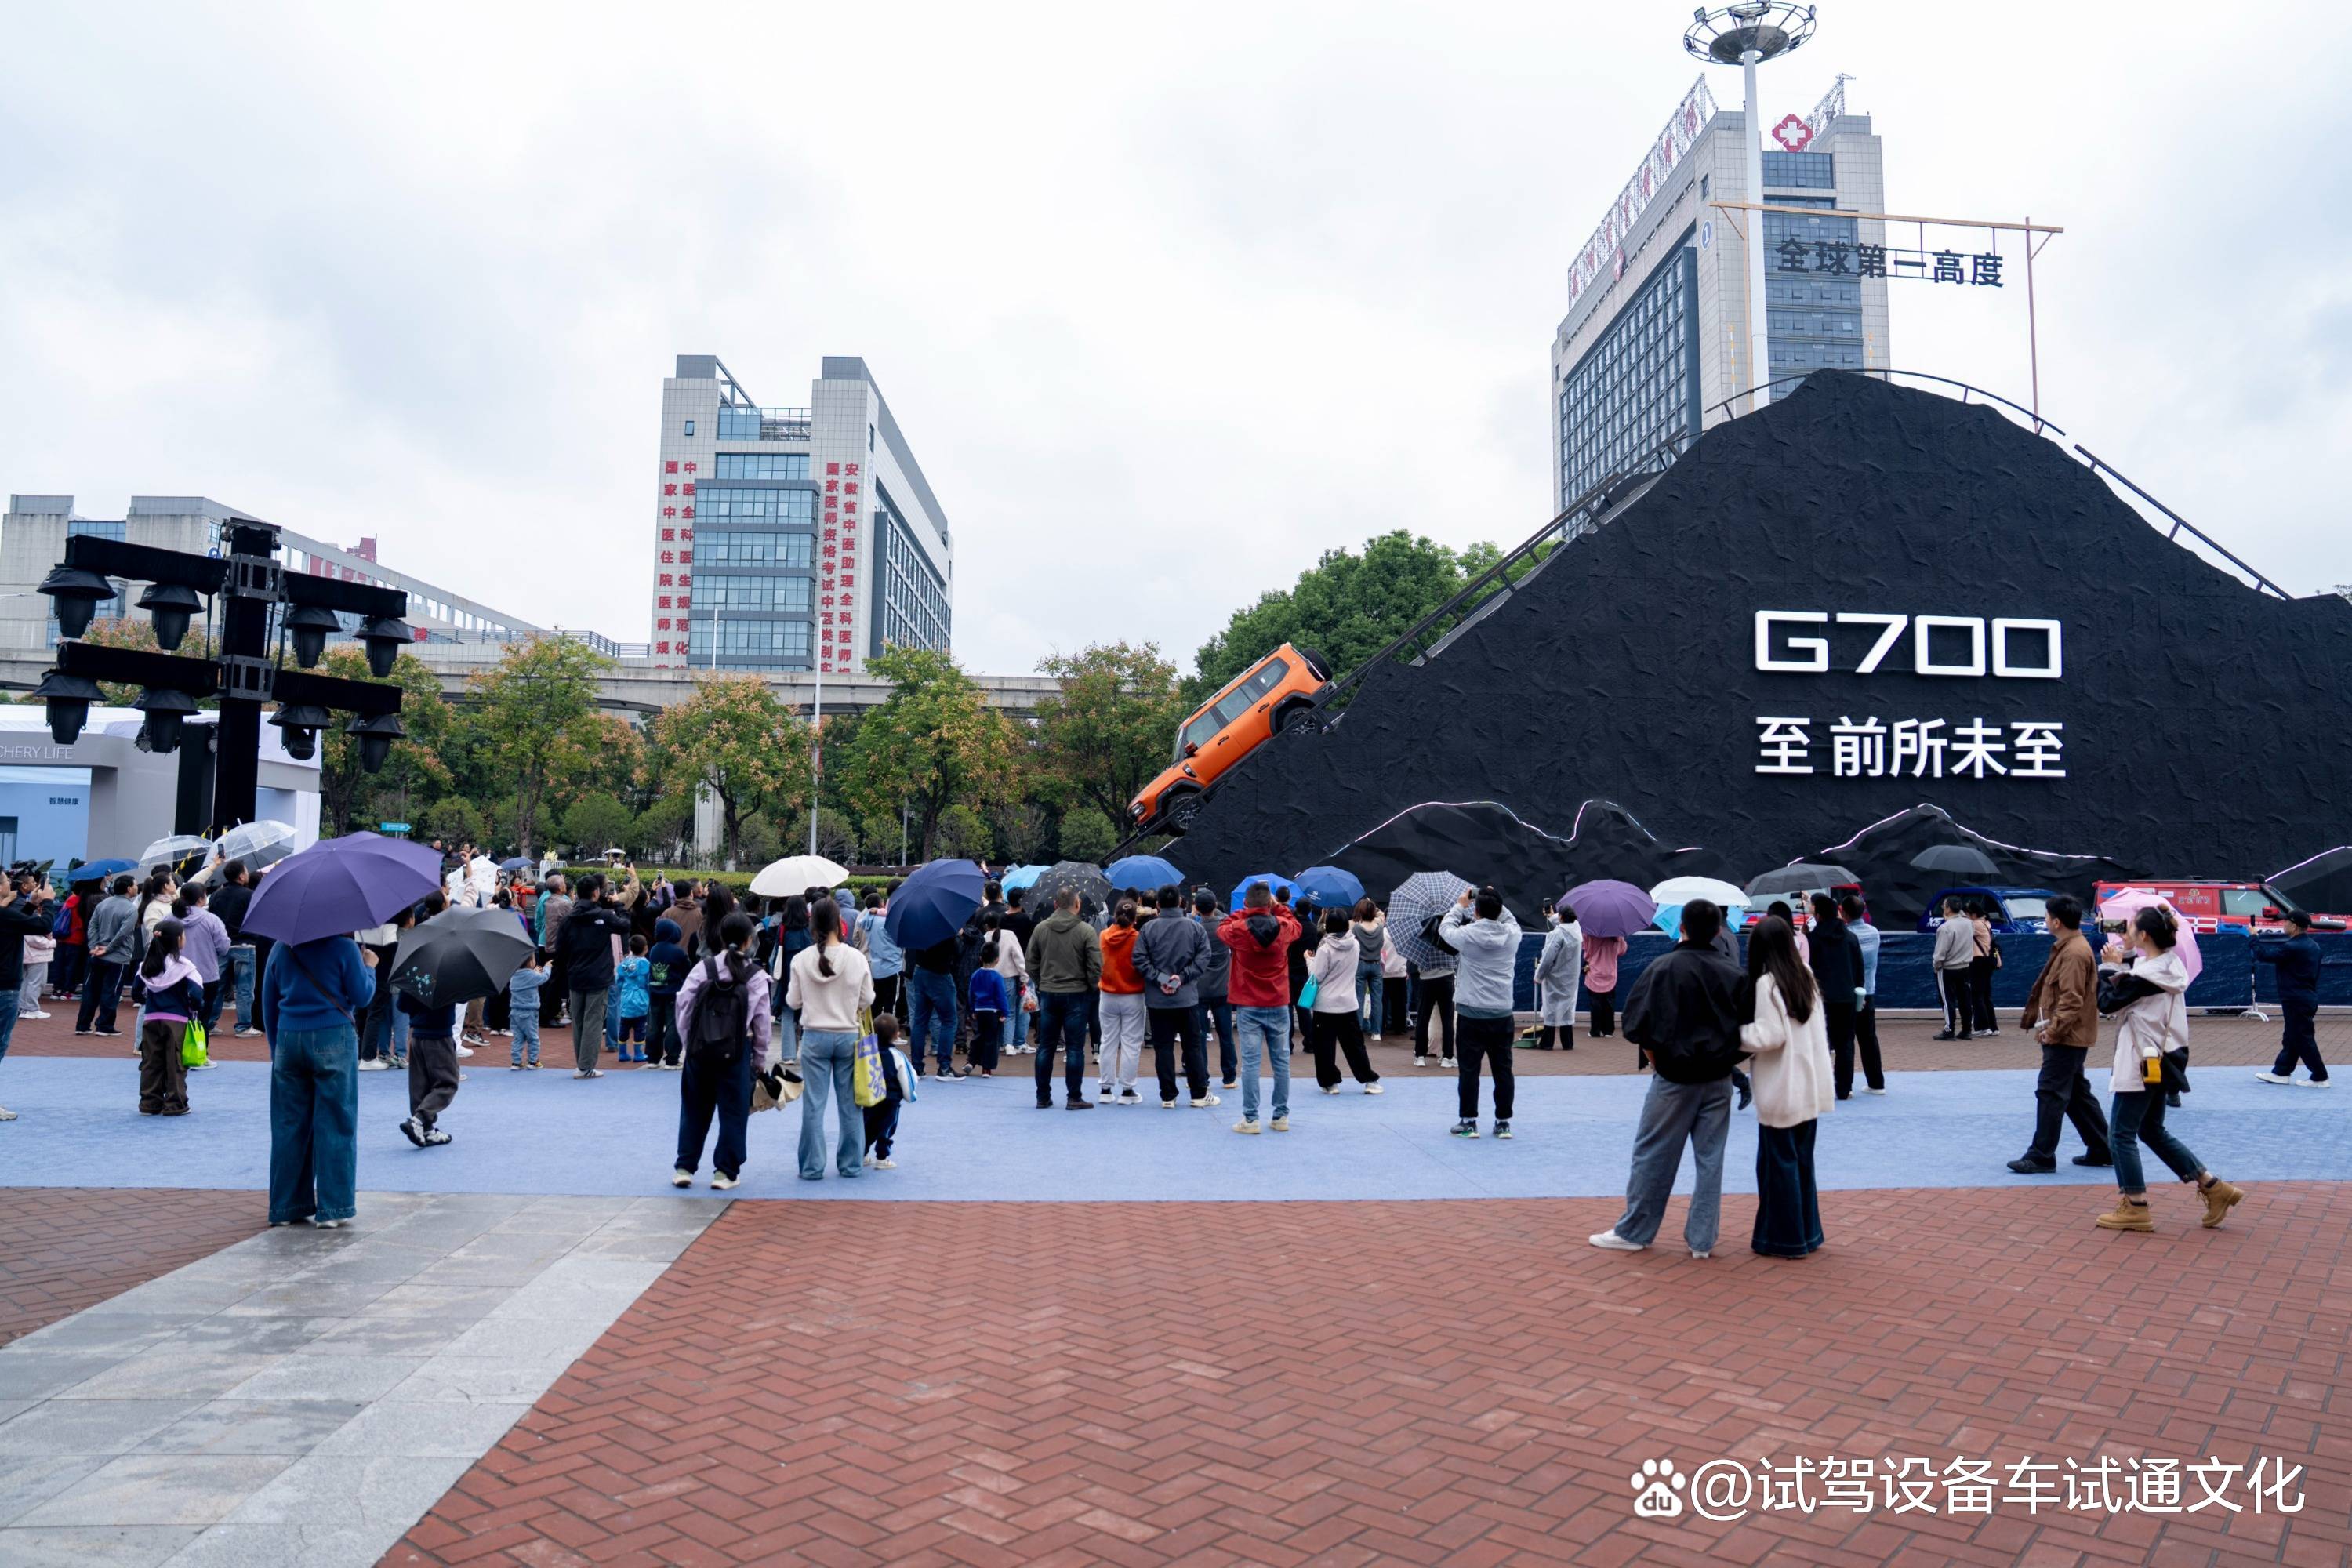
道具阶梯路的物理构造决定了其对车辆操控系统的特殊要求。该设施由一系列高度差可控的梯形凸起物组成,模拟了真实道路上可能出现的连续起伏、沉降或衔接不平的路面状况。当车辆以不同速度通过时,车轮与路面接触点会依次产生垂直方向的位移与加速度变化。这种变化迫使驾驶员多元化实时调整油门开度、制动时机与转向角度,以维持车身姿态的稳定。从动力学角度看,这一过程实质上是驾驶者对车辆悬挂系统、重心转移与轮胎抓地力极限的反复认知训练。与传统平坦路面相比,阶梯路将原本隐性的车辆动态响应显性化,使操作与结果之间的因果链更加直观可察。
在安全训练层面,道具阶梯路的作用机制涉及人体前庭系统与视觉反馈的协同。驾驶安全的核心之一在于驾驶员对车辆状态变化的预判能力,而预判依赖于对加速度、倾斜角等体感信号的准确解读。阶梯路通过制造规律但不完全一致的车身俯仰与侧倾,强制驾驶员在短时间内整合视觉信息(如路面轮廓)与本体感觉(如座椅传递的震动)。这种多感官匹配练习能增强驾驶员在突发颠簸或路基变形时的神经反射效率。例如,当车辆前轮突然驶上凸起时,若驾驶员未及时回正方向盘或未松开油门,车辆可能因单侧受力不均而发生横摆。阶梯路通过重复这种风险情境,使安全操作(如预减速、提前视线引导)内化为条件反射。
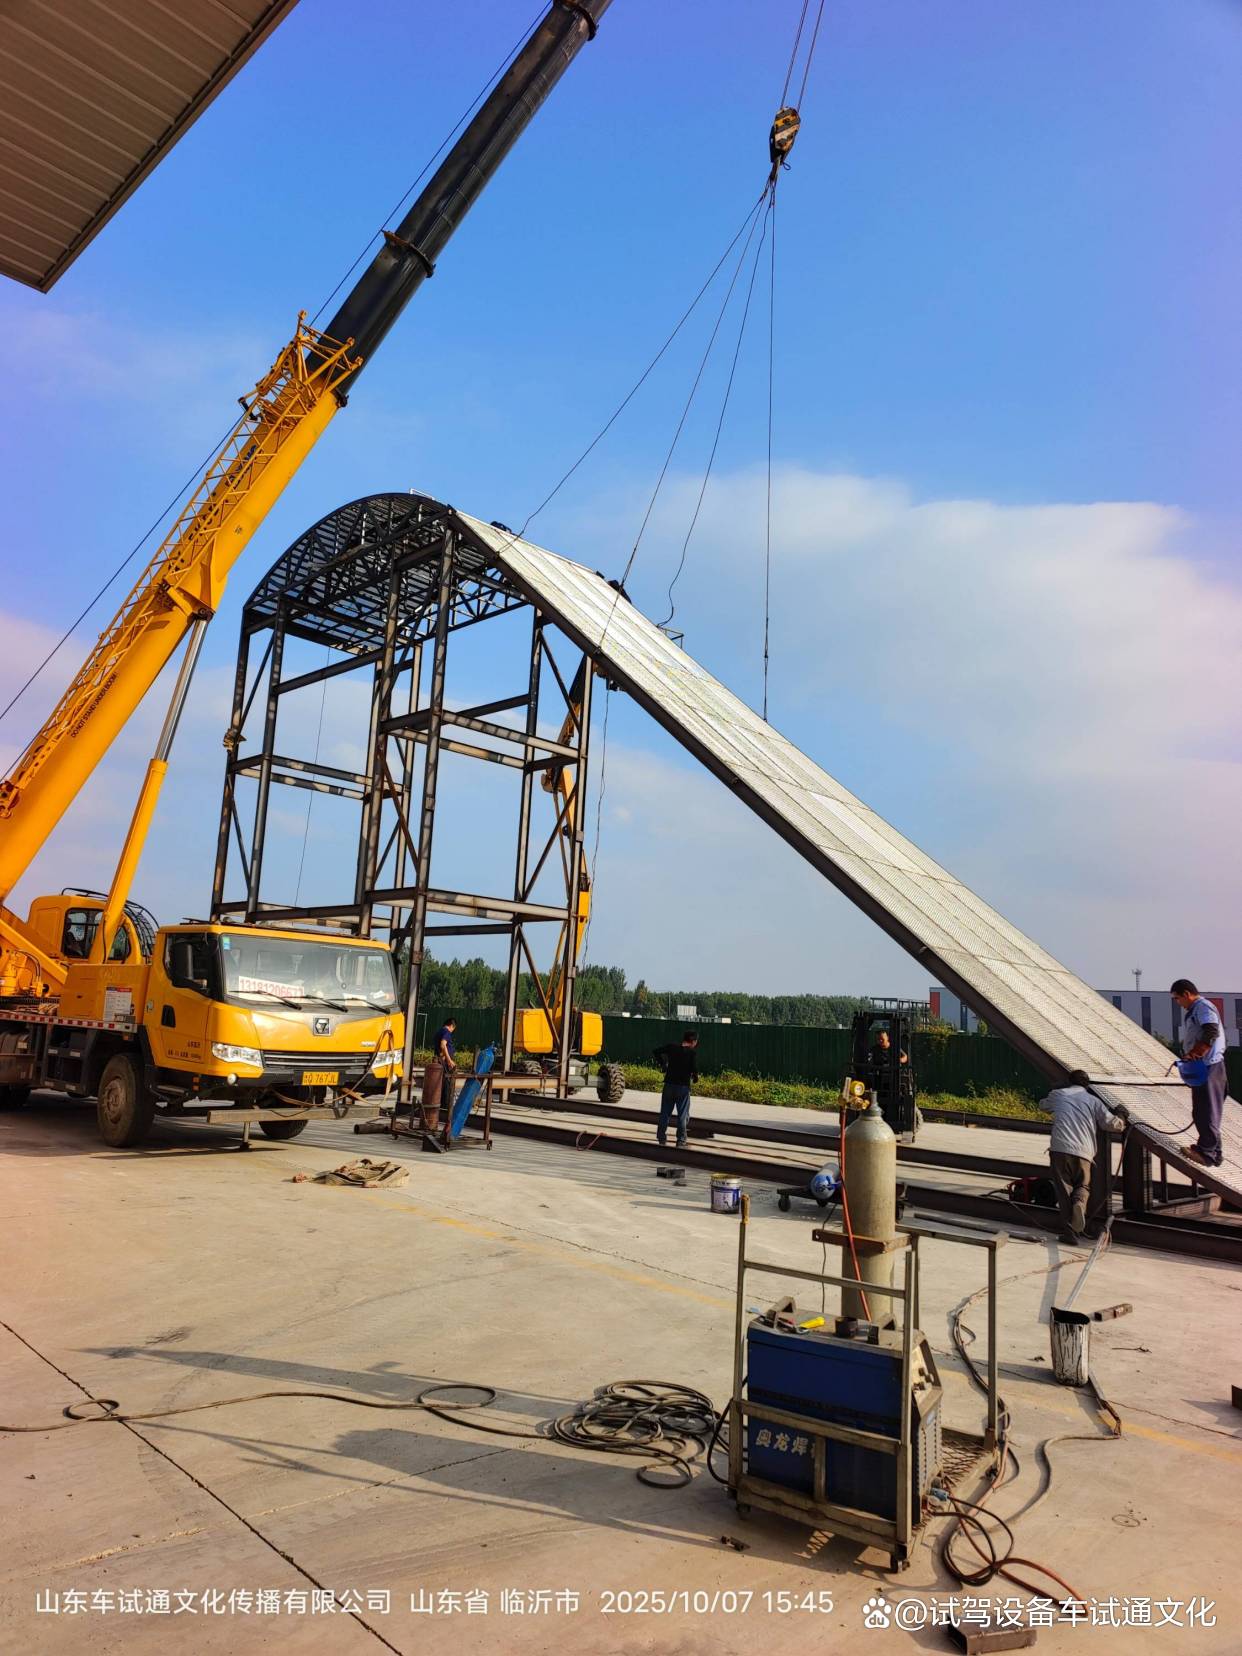
进一步地,道具阶梯路的设计参数决定了其适合作为技能进阶的中介工具。其阶梯高度、间距与排列方式可被调节,从而对应不同的难度等级。在训练初期,较低的阶梯间距允许车辆以较慢速度通过,驾驶员只需关注单一轴(如前轴或后轴)的通过性;随着技能提升,阶梯高度与间距的增加会迫使驾驶员同时协调加速、转向与制动三个维度的操作。这一渐进性符合技能学习理论中的“部分-整体”转化过程:先分解操控动作,再整合为连贯的任务执行。相比在真实道路上随机遭遇的复杂路面,道具阶梯路提供了可控的变量空间,使每一次训练都能聚焦于特定的操作缺陷。
从事故预防的角度来看,道具阶梯路还能模拟某些边缘驾驶场景。例如,当车辆以错误的速度通过连续阶梯时,悬架系统可能进入共振状态,导致方向盘剧烈抖动或制动踏板反弹。这种临界状态的体验在常规驾驶中难以安全获取,而阶梯路通过结构化的激励条件(特定速度与阶梯组合),使驾驶员在不发生实际危险的情况下认知到车辆物理极限。这种认知是安全驾驶的重要储备,能避免在真实情境中因误判而采取危险操作。
道具阶梯路对驾驶技能进阶的贡献还体现在其反馈的即时性。车辆通过阶梯时的异响、车身晃动幅度以及驾驶员肌肉的紧张程度,都是即时的、不可忽视的操作结果信号。这种无需额外仪表解读的直观反馈,有助于缩短新手驾驶员从“意识操作”到“无意识熟练”的转化周期。随着训练次数增加,驾驶员对阶梯路特征的反应时间会逐渐缩短,操作连贯性提升,这种可量化的进步正是技能进阶的客观标志。
抚顺市道具阶梯路通过构造可控的力学扰动环境,借助感知-动作闭环训练机制,实现了对驾驶操控精度与安全预判能力的双重强化。它并非一种简单的路面模拟,而是一种基于技能习得规律与车辆动力学原理的专项训练工具。其价值在于将复杂驾驶技能拆解为可重复、可调节的要素单元,使安全操作习惯在结构化练习中自然形成。